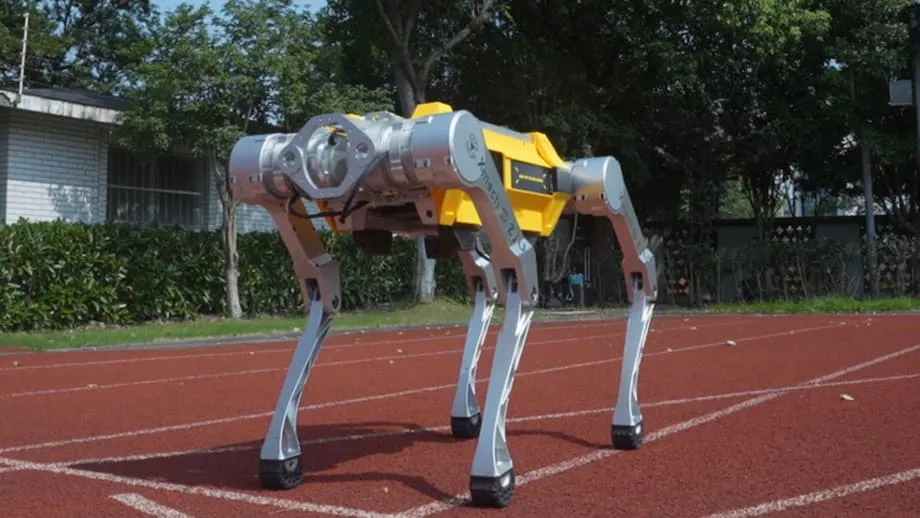
中国のロボット犬「White Rhino」、100メートル走で世界記録を更新
ロボット工学における画期的な成果として、「White Rhino」と名付けられた四足歩行ロボットが記録に名を刻んだ。中国東部の浙江大学のチームが開発した同ロボットは、100メートルをわずか16.33秒で走破し、韓国の「Hound」が持つ四足歩行ロボットの従来記録19.87秒を大幅に更新した。この快挙はギネス世界記録に正式認定され、中国のロボット工学の技術力が高まっていることを示すだけでなく、脚で歩く機械の速度と実用性に新たな時代が訪れたことを告げている。
目次
2009年にウサイン・ボルトが樹立した人類の世界記録9.58秒には及ばないものの、White Rhinoの走りは、動物、人間、機械の走力の差を縮めている。この成果は、見出しを飾る数字にとどまらない。高度な工学技術と人工知能、そして現実世界におけるロボットの将来性を示すものだ。
White Rhinoはどのように記録を達成したのか
White Rhinoが記録を打ち立てたのは、2025年5月27日、浙江省杭州市の試験施設だった。同ロボットは、浙江大学のXメカニクスセンター、航空宇宙学院、杭州全球科学技術イノベーションセンターの学際的なチームが開発した。プロジェクトを率いた王洪涛教授は、100メートル走は速度だけでなく、パワー、安定性、精密な制御も試されると強調した。
White Rhinoの特徴は、ロボット・フォワード・デザインの手法にある。既存の設計に手を加える従来の方法とは異なり、チームはゼロから開発を始め、包括的なコンピューターシミュレーションを用いて、すべての関節とアクチュエーターの動きをモデル化した。これにより、ロボットの形状、モーターの仕様、減速機構を同時に最適化し、全体として最適な設計を実現した。
レース仕様のロボットを実現する工学技術
White Rhinoの中核を担うハードウェアは、高出力密度の関節アクチュエーターだ。これらの部品は大きなトルクと素早い応答性を備え、一流アスリートに見られる爆発的な筋力を模している。アクチュエーターはXメカニクスセンターが独自に製造し、ロボットに「レース仕様の筋肉システム」をもたらした。
ソフトウェア面では、強化学習を通じて習得した動的な戦略でWhite Rhinoの動きを制御する。人工知能の一分野である強化学習では、シミュレーション内で試行錯誤を重ねることで、ロボットが最適な動作パターンを「学習」できる。その結果、力強い蹴り出し、素早い脚の振り、絶え間ない姿勢の修正をリアルタイムで連携させられる。厳しい条件下でも安定性と制御を保ちながら、高速で走れるロボットが実現した。
この記録が重要な理由
100メートル走は、人間にとっても機械にとっても、速度と運動能力を測る代表的な競技だ。ロボットにとっては、純粋な速度だけでなく、バランスを保つ能力、小さな外乱への適応力、高速域で精密な制御を行う能力も試される指標となる。White Rhinoの走りは、脚で歩くロボットが速度と敏捷性において、生物の能力に急速に迫っていることを示している。
王洪涛教授は、より広い意味について次のように説明した。
100メートル走では、ロボットの爆発的なパワー、速度、安定性、精密な制御が試されます。この記録の達成は、私たちの技術的な方向性を裏付け、現実世界での応用に新たな可能性を開きます。
数字以上に、この成果は、ハードウェアとソフトウェアを開発当初から一体で最適化する統合設計の力を示している。ロボットの可能性を広げるうえで、この手法はますます不可欠とみなされている。
White Rhinoは他のロボット犬と何が違うのか
ボストン・ダイナミクスの「Spot」やMITの「Cheetah」など、多くの四足歩行ロボットが、敏捷性や複雑な環境を移動する能力で注目を集めてきた。一方、White Rhinoは速度と力を兼ね備えている点で際立つ。最大100キログラム(220ポンド)の荷物を運べるため、短距離走者にとどまらず、過酷な作業を担うロボットとしても期待される。
この二つの能力を併せ持つ例は、分野内でも珍しい。研究用ロボットの多くは、敏捷性か積載能力のどちらかに特化しており、両方を兼ね備えてはいない。White Rhinoの設計なら、高速で走りながら重い荷物も扱えるため、現実世界のさまざまな場面で大きな価値を発揮する可能性がある。
災害現場から産業分野まで、期待される用途
浙江大学のチームは、White Rhinoがさまざまな過酷な環境で活用されることを想定している。用途としては、次のようなものが考えられる。
- 捜索・救助:車輪付き車両が入れない場所で、災害に巻き込まれた人のもとへ迅速に向かう。
- 物流:起伏の激しい場所や危険な地形を越えて、物資、工具、センサーを運ぶ。
- 軍事・警備:危険区域で機材を輸送したり、偵察を行ったりする。
- 産業オートメーション:速度と安定性が重要となる環境で作業する。
王教授が述べたように、目標は「速く走る」ことから「役立つ走り」へと移ることだ。チームはすでにWhite Rhinoの自律性、エネルギー効率、環境認識能力の向上に取り組んでおり、記録的な速度を実用性につなげようとしている。
速度を支える技術
White Rhinoの成功を支える主な技術革新は次の通りだ。
- ロボット・フォワード・デザイン:既存の設計に段階的な変更を加えるのではなく、ゼロからすべての部品をモデル化し、最適化する包括的な手法。
- 高出力密度アクチュエーター:短距離走者の筋肉のような爆発的な動きに必要なトルクと速度を生み出す、独自開発の関節機構。
- 強化学習による制御:ロボットが動作戦略を学習、改善できるAIアルゴリズム。リアルタイムの適応と安定性を実現する。
- 多目的最適化:形状、モーターの仕様、減速機構を同時に調整し、総合的な性能を高める。
こうした統合的な手法によって、White Rhinoは速度、パワー、安定性のバランスを実現した。これまでの多くの設計では達成が難しかった水準だ。
White Rhinoは他のロボットや動物と比べてどうか
White Rhinoの100メートル走16.33秒は、人間や動物の最速記録にはまだ及ばないが、脚で動く機械にとっては大きな前進だ。比較すると次の通りだ。
- ウサイン・ボルト(人間):9.58秒(世界記録)
- チーター(動物):100メートルを約6秒で走ることができる
- 従来のロボット記録(韓国のHound):19.87秒
White Rhinoの記録はその差を縮めており、今後の技術進歩によって、ロボットが特定の作業で生物の能力に匹敵し、あるいは上回る日が来る可能性を示唆している。
White Rhinoと四足歩行ロボットの次の課題
浙江大学のチームは、現状に満足していない。今後の開発では、次の点に重点を置く。
- 堅牢性:予測が難しい現実の環境でも、ロボットが安定して稼働できるようにする。
- エネルギー効率:消費電力を抑え、稼働時間と移動距離を伸ばす。
- 自律走行:高度な認識システムを統合し、人の介入なしにロボットが判断して複雑な地形を移動できるようにする。
管理された試験環境から、災害現場や産業施設などでの実用化へ進むには、こうした改善が欠かせない。
専門家の見方:より広い影響
ロボット工学の関係者もWhite Rhinoの成果に注目している。開発チームの一員である程紹文氏は、次のように述べた。
特に注目すべきなのは、最大積載量が100キログラムであることです。高速走行と重量物の運搬を両立できる四足歩行ロボットです。
業界関係者は、こうした技術革新によって、速度、敏捷性、積載能力が重要となる分野で、脚で動くロボットの導入が加速する可能性があると指摘する。ロボットの能力が高まれば、緊急対応からインフラ点検まで、幅広い役割を担えるようになるだろう。
世界のロボット工学で存在感を高める中国
White Rhinoの記録は、ロボット工学と人工知能への中国の投資拡大と技術力の向上も反映している。同国はロボット工学を戦略的な重点分野と位置づけ、大学や研究機関が機械の可能性を広げている。今回の成果によって、中国は四足歩行ロボットの最先端に立ち、米国や韓国などの先行勢力に挑む存在となった。
この分野が発展を続けるなか、国際的な競争と協力がさらなる急速な進歩を促し、産業界と社会全体に恩恵をもたらすとみられる。
まとめ
- 中国のWhite Rhinoが、四足歩行ロボットによる100メートル走の最速記録を16.33秒で更新し、ギネス世界記録に認定された。
- 浙江大学が、ハードウェアとソフトウェアをゼロから一体で最適化するフォワード・デザインの手法を用いて開発した。
- White Rhinoは高速走行と最大100キログラムの積載能力を兼ね備え、四足歩行ロボットのなかでも特異な存在だ。
- この成果は、ロボット工学におけるアクチュエーター、AI制御、統合設計の大きな進歩を示している。
- 災害救助、物流、産業オートメーションなどでの活用が期待され、今後は自律性とエネルギー効率の向上に取り組む。
- この記録は、中国がロボット工学で存在感を高めていることを示し、脚で動く機械が現実の作業を担う新たな時代を告げている。