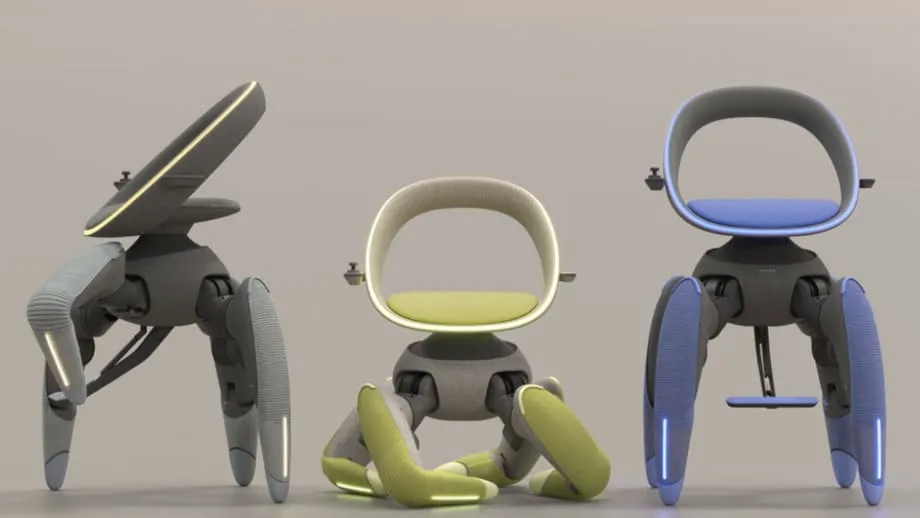
車輪では進めない場所を歩く椅子
トヨタは、文字どおり歩く小型のロボット移動支援椅子「Walk Me」を発表した。2025年に東京で開催されたジャパンモビリティショーで披露されたこのコンセプトは、車輪を完全に取り払い、階段や砂利道、狭い入口、車に乗り込む際の段差など、多くの車椅子利用者の行動を妨げる課題に対応する。椅子は動物の脚のように曲がって持ち上がる4本の関節脚で移動し、移動が終わると収納しやすいよう小さく折りたためる。
目次
ロボット技術、人工知能、人間工学を融合させた設計により、路面の変化に適応する安定した座席を実現する。各脚はモーターやセンサーを覆う柔らかな素材で包まれており、親しみやすい外観とともに、衣服や家具に引っかかるリスクを抑える。背もたれはカーブをつけて脊椎を支え、側面のハンドルは肘掛けと簡易ステアリングの両方を兼ねる。利用者はハンドルをひねって方向転換したり、ボタンで進行方向を変えたり、「キッチン」「もっと速く」などと声で指示したりして、手を使わずに操作できる。肘掛けの小型ディスプレーには、バッテリー残量と走行距離がひと目で分かるよう表示される。
Walk Meが主に想定しているのは、車輪での移動が難しい場所だ。階段ではまず各段の高さを確かめ、その後、椅子を中央に保ってバランスをとりながら、一定のリズムで脚を引き上げ、押し上げる。庭の飛び石からすり減った敷居まで、凹凸のある路面はセンサーとバランス制御システムが検知し、リアルタイムで脚の構えや傾きを調整して乗り越える。バッテリーは一般的な使い方なら1日持つ設計で、夜間に家庭用コンセントから充電できる。安全センサーは関節部の過熱を監視し、必要に応じてシステムを停止して利用者を守る。
歩く椅子の仕組み
Walk Meの中核は、人が座る椅子を備えた脚式ロボットだ。4本の独立した脚は、絶えず取り込まれるセンサーデータに基づき、足を持ち上げ、曲げ、接地させる。制御ソフトウェアは先の路面を読み、荷重の分布を確認し、地面の状態が変わっても利用者が安定するよう、台座と座席の傾きを調整する。目指すのは、住宅内でも人通りの多い公共空間でも、落ち着いて安全だと感じられる、安定した予測可能な動きだ。
動物を参考にした脚
開発者は、急斜面や不規則な地形にうまく対応する、足元の安定した動物を研究した。歩行パターンには斜面での安定性を高めるヤギの動きと、横方向の安定した移動を可能にするカニの動きが取り入れられている。椅子が階段を上る際は、前脚で段差の高さを確かめてから段に掛け、座席を引き上げる。同時に後脚が押し上げて支える。この動作を滑らかに繰り返し、利用者のバランスを保つ。砂利道や凹凸のある舗装路では、座席を水平に保つため、各脚が歩幅を短くしたり長くしたりする。
センサーとバランス制御
LiDAR、カメラ、レーダーを組み合わせ、周囲をスキャンしてラグの縁、おもちゃ、ドアの敷居などの障害物を検知する。大きな動作に入る前には、重量センサーで利用者が中央に座っているかを確認する。人や物が椅子の進路を横切ると、衝突防止レーダーが即座に停止を指示する。傾きや荷重の測定値が限界に近づくと、制御装置が脚の間隔を広げたり座席の位置をずらしたりして、転倒を防ぐ。こうした絶え間ない調整によって、脚式の動きがぎこちなくならず、滑らかになる。
操作系とインターフェース
側面のハンドルをひねると進行方向を操作でき、ボタンで方向や速度を細かく調整できる。音声操作では、「キッチン」と言って目的地を設定したり、「もっと速く」と言って速度を変えたりでき、手を使わずに操作する利便性も加わる。小型ディスプレーにはバッテリー残量と走行距離が表示され、1日の予定を立てやすい。システムは1回の充電で終日使えるよう設計され、一般的なコンセントで充電できる。関節内部のセンサーは温度と電流を監視する。関節が過熱すると椅子は停止し、冷却後に再開できるよう利用者に知らせる。
階段を上り、悪路を進む
従来の車椅子は平らな床ではうまく走行できる一方、階段や高い敷居、緩い砂利道は、スロープや介助者なしでは依然として難しい。Walk Meは車輪で進むのではなく、一歩ずつ脚を運んで障害物を乗り越える。前脚を慎重に接地させて椅子を引き上げ、後脚が押し上げながら追従する。この動きにより、利用者の体勢を崩しかねない急な揺れを抑える。機体は滑りや段差、足場を常に確認し、動きを予測しやすく保つために歩幅を調整する。
階段に対応する方法はほかにもあり、履帯式の椅子や自立バランス型の車椅子などがある。履帯式は階段を上れるものの、大型で重い場合が多い。iBOTのような自立バランス型の椅子は、訓練と支援があれば階段を上ることができる。また、Scewoの椅子のような高度な車輪機構は、段差で車体を持ち上げて安定させられる。Walk Meは脚を使う別の方式を採用しており、最もグリップの得られる場所に足を置いたり、必要に応じて脚の間隔を広げたりできる。脚式の動きは制御が複雑で、同じ速度なら車輪より多くのエネルギーを消費する可能性がある一方、足を正確に置けるうえ、脚が下で動いている間も座席を水平に保てる。
小さく折りたため、持ち運びも簡単
Walk Meの大きな特徴の一つは、自動で小さく折りたためることだ。指示を一度出すと、脚が伸縮して縮まり、膝が内側に折り込まれ、約30秒で小型の機内持ち込み手荷物ほどのサイズになる。車のトランクに滑り込ませたり、ソファの脇やクローゼットに収納したりしやすい。再び出かけるときは、脚を伸ばしてバランスを確認し、追加の準備なしに通常の動作に戻る。
このコンセプトは、介助が必要になりがちな動作にも対応する。車への乗り移りでは、車の座席の高さに合わせてつま先立ちのように機体を上げ、ドア側に傾けて、利用者が移動する間その姿勢を保てる。畳のある日本の伝統的な住宅では、座席を床近くまで下げて快適に座れる。こうした機能は、実験室でのデモにとどまらず、日常生活での自立を重視する姿勢を示している。
狭い場所での日常生活を想定
日本の住宅には、狭い廊下や急な曲がり角、外履きと室内の床を隔てる上がり框がよく見られる。Walk Meはこうした空間を念頭に設計された。脚を縮めてドア枠の下を通りやすくし、上がり框を越える際には脚を伸ばして届かせる。物が多い部屋では、周辺認識システムが低い障害物やケーブル、敷居の段差を探し、引っかからないように動きを計画する。脚の柔らかなカバーは家具をこする可能性を抑え、発進と停止を穏やかにすることで、家族や介護者と空間を共有しやすくする。
トヨタの「すべての人に移動の自由を」戦略の一環
Walk Meは、自動車の枠を超えて、誰もが利用できる移動手段を目指すトヨタの幅広い取り組みの一部だ。同社は長年にわたり支援ロボットの開発を進めており、研究現場で使われる「Human Support Robot」や、歩行訓練用の「Welwalk」システムなどのリハビリ機器を手掛けてきた。また、Woven Cityでは実証都市の整備を進め、自動運転、ロボット技術、コネクテッドサービスが日常生活をどう支えるかを探っている。同じショーでは、子どもが監督者のもと、設定された区域内を移動するための遊び心ある電動ポッド「Kids Mobi」も展示した。これらのプロジェクトは、部屋の中の移動から街を横断する移動まで、年齢や能力を問わず人々を支えることを目指している。
脚式の個人向けモビリティへの進出は、こうした取り組みの自然な発展といえる。高度運転支援やロボット研究で使われているセンサー融合や経路計画の技術を、居間を進む歩行椅子の制御に応用できる。課題は、1日に何時間も機器に頼る可能性のある人を安全かつ穏やかに支えるよう、これらの技術をまとめることだ。そのためWalk Meは、周囲を認識する機械と、分かりやすい物理的な操作系、長時間座っても快適な座席を組み合わせている。
一般発売までに残る課題
Walk Meはまだ試作機で、一般発売の時期や価格は発表されていない。展示会のコンセプトを信頼できる福祉機器にするには、厳格な試験や認証、サポート体制が必要だ。人を乗せて階段を上る椅子は、濡れた段差や段差の読み違いなど、まれに起きる状況にも適切に対処できなければならない。二重化されたブレーキと、安全な代替動作が欠かせない。システムはすでに関節の過熱や故障を監視しているが、市販モデルには複数層の保護機能と、利用者にはっきり伝わる警告が求められる。
日常利用では、走行距離や充電、メンテナンスも重要になる。1日持つバッテリーも、階段昇降時の大きな負荷に耐えられなければ役に立たない。点検のしやすさ、保証対応、交換部品の入手のしやすさも必要だ。使い方の訓練も結果を左右する。利用者と介護者は、自動機能をどこまで信頼するか、いつ手動操作に切り替えるかを学ばなければならない。多くの国では、価格と保険適用の有無が利用機会を左右する。他社の高度な階段対応椅子は、数万ドルで販売されることも多い。Walk Meが市場に投入される場合、価格設定や購入資金の支援、修理サービスが普及を大きく左右する。
脚式モビリティの特徴
脚があれば、車輪にはない選択肢を機械に持たせられる。座席を水平に保ったまま、脚をコードに引っかからないようにまたがせたり、安全な小さな足場に置いたりできる。斜面では、脚を上り側に伸ばしながら重心を横に移してバランスを保てる。この柔軟性が、動物が複雑な地形をうまく上り、移動できる理由だ。一方で、制御は複雑になる。コンピューターは多数の関節の動きを連携させ、荷重と傾きをリアルタイムで把握し、利用者を驚かせずに小さな滑りから立て直さなければならない。平らな廊下を走る車輪式の椅子より消費電力が大きくなる可能性があり、走行距離を確保するには、歩行パターンの綿密な計画と効率のよいモーターが重要だ。
Walk Meは、難しい部分を表に出さない設計を目指している。カバーで可動関節を隠し、座席は見慣れた形にし、ハンドルもひねるまでは普通の肘掛けのように感じられる。長いメニューの代わりに音声指示を使う。椅子が適切に自動動作すれば、利用者は機械ではなく移動そのものに意識を向けられる。利用者にとっては簡単で、内部は高度な制御を要する。その両立が、脚式の個人向けモビリティの核となる価値だ。
設計の細部が重要な理由
支援機器は、人々が自宅や公共の場で抵抗なく使えるときに、真価を発揮する。Walk Meの柔らかな脚カバーやパステルカラーの仕上げは、産業機械というより快適さを感じさせる。コンパクトな設置面積は、人で混み合う部屋で場所を取りすぎているという感覚を抑えることを目指している。図書館やオフィス、教室では、静かな歩行音も周囲との調和に欠かせない。読みやすいディスプレーや、操作部を兼ねるハンドルといった細かな工夫が、習熟までの負担を軽くする。親しみやすい外観と予測可能な動きは、近隣の人や同僚だけでなく、建物の管理者や交通事業者にも受け入れられやすくする。
要点
- トヨタの「Walk Me」は、階段や凹凸のある地面、狭い空間に対応する4本のロボット脚を備えた歩行型の移動支援椅子。
- 2025年のジャパンモビリティショーで初披露され、従来の自動車を超えて、すべての人に移動手段を提供する取り組みを示した。
- 脚の設計は動物を参考にしており、前脚が段差を確かめて椅子を引き上げ、後脚が押して安全に上る。
- LiDAR、カメラ、レーダー、重量センサーで障害物を避け、座席の水平とバランスを保つ。
- 操作方法は、ひねって使うハンドル、ボタン、「キッチン」「もっと速く」などの音声指示。ディスプレーにはバッテリー残量と走行距離を表示する。
- バッテリーは1日持つ設計で、一般的な家庭用コンセントから充電できる。
- 安全システムが関節の過熱を監視し、限界に達した場合は椅子を停止できる。
- 約30秒で機内持ち込み手荷物ほどのサイズに折りたためる。再起動時は脚を伸ばしてバランスを再調整する。
- 車への乗り移りを支援する機能や、畳の上で使えるよう座席の高さを下げる機能も示された。
- 現時点では試作機で、量産時期や価格は未定。実用化には試験、認証、サポート体制の整備が必要になる。