系留からの解放:歴史的な接続
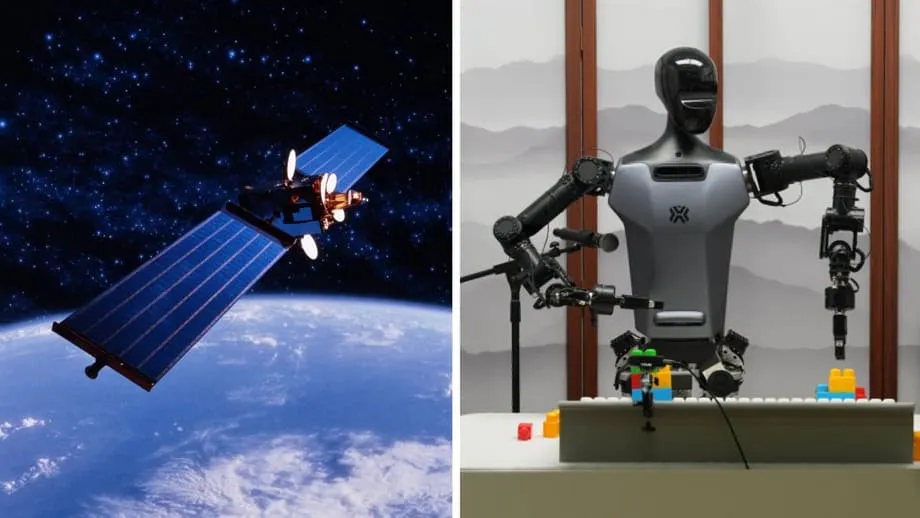
2026年1月23日、北京でヒューマノイド・ロボットが、エンジニアたちが長年構想しながら公開デモでは一度も実現できなかったことを成し遂げた。北京ヒューマノイドロボット・イノベーションセンターが開発したX-Humanoidの「エンボディッド・天工」は、地球上空数百キロを周回する衛星との直接通信リンクを確立した。この接続により、機械は複雑な身体作業を完了しながら、高精細映像とテレメトリーデータをオペレーターにリアルタイムで送信した。この際、携帯電話の基地局、Wi-Fiネットワーク、あるいは地上インターネットインフラには一切依存しなかった。
デモンストレーションは、第3回北京商業宇宙産業高品質発展推進会議で行われ、ロボットはGalaxySpaceの低軌道(LEO)インターネット衛星に接続した。X-Humanoidによれば、ヒューマノイド・ロボットが自律的な身体作業を行いながら安定した衛星リンクを維持したのは世界初という。この成果は、従来は通信環境が整った都市部に限定されてきた高度なロボット工学を、地理的制約から解放するための大きな一歩を意味する。
衛星インターネットは長らく、地球上の離れた地域を結ぶ手段として期待されてきたが、この機能をヒューマノイド・ロボットに組み込むことで、従来のネットワークが届かない地域で自律機械が活動する新たな可能性が生まれる。試験では、これらのロボットが将来的に、災害地、遠隔地の鉱山作業、洋上プラットフォーム、その他の困難な環境で作業しながら、地球上のどこにいる監視担当者とも絶えず通信を維持できることが示された。
このブレークスルーの重要性は、技術的成果にとどまらない。中国の商業宇宙部門と急速に進歩するロボット産業という、北京が将来の経済競争力に不可欠と位置づける2つの戦略的優先分野の融合を示している。公開デモでこれらの技術の統合に成功した中国企業は、地上インフラから独立して稼働できる真に自律的なシステムの実現に一歩近づいた。デモはまた、人工知能と航空宇宙工学の両面における中国の能力の高まりを力強く示すものとなり、他の国の研究チームには依然として困難な統合レベルを披露した。
デモンストレーション:任務を遂行するロボット
会議中、主催者はロボットの能力を試しながら実用性も示す現実的なテストを設計した。シナリオでは、無人車両から象徴的な「共同プロジェクト完了検収証」を受け取り、北京郊外の新設された航空宇宙産業パークの担当者に届けることになっていた。身体作業そのものは単純に見えたが、作業の全過程を通じて安定した衛星接続を維持しながら遂行する点に難しさがあった。
最初に、無人車両が行政サービスセンターから、北京経済技術開発区に新たに完成した大通り、ロケット通りまで自律走行した。GalaxySpaceのインターネット衛星が上空を通過すると、エンボディッド・天工は最適な通信ウィンドウを特定し、システム診断を実行して、周回する宇宙機とのリンクを確立した。LEO衛星は地上の位置に対して高速で移動するため、接続できる時間は短く、正確な調整が求められる。このタイミングが極めて重要だった。
接続が確立されると、ロボットは無人車両に近づき、証明書を受け取って目的地の建物まで運搬した。この過程を通じて、機械は前方カメラからの720pライブ映像を、関節の動きや位置情報などの詳細なテレメトリーデータとともに送信した。データは衛星を経由してほぼ瞬時に司令センターへ送り返され、オペレーターはロボットの進行状況を一人称視点と外部視点の両方から同時に監視できた。
デモでは、マルチターミナル接続機能も披露された。ヒューマノイドに加えて、スマートフォンやコンピューターも同じ衛星ネットワークに接続し続け、複数のデバイスを性能を落とさずに処理できることが実証された。このマルチリンク機能は、将来の展開では、ロボットのチームと人間の監視担当者が単一の衛星インフラを通じて接続し、従来型インターネットが利用できない地域で複雑な作業を調整できる可能性を示唆する。
接続を支えた技術革新
接続の成功は、複数の先端技術が連携して機能したことに支えられた。GalaxySpaceは、フェーズドアレイ・フラットパネルアンテナ技術を備えた新世代インターネット衛星を提供した。機械的な指向が必要な従来型のパラボラアンテナとは異なり、フェーズドアレイは電子ビームステアリングによって、物理的な動きなしに信号を捕捉し続ける。ヒューマノイド・ロボットは稼働中に姿勢や位置を絶えず変えるため、この機能は移動体用途に不可欠となる。
低軌道衛星は通常、高度500~2,000キロで地球を周回し、高度35,786キロにある従来型の静止衛星よりはるかに近い。この近接性により信号の遅延が減り、デモ中に確認されたほぼリアルタイムのデータ送信が可能になる。この高度では信号の往復はわずか数ミリ秒で完了し、従来型衛星インターネットで生じる顕著な遅延とは対照的だ。ただし、軌道上の移動が速いため、衛星が特定の地上地点から見える時間は短く、複数の衛星をコンステレーションとして配備するか、作業のタイミングを正確に合わせる必要がある。
「地上ネットワーク支援なし」という説明は、衛星通信に詳しくない読者のために補足が必要だ。ロボットはデモ会場の現地の携帯電話やWi-Fiインフラに依存しなかったが、衛星自体は地球上の別の基地局に接続し、データを司令センターへ送信する。ブレークスルーは、ロボットがいる特定の場所で地上インターネットインフラを必要としなくなったことであり、完全に地上から独立したシステムを作ったわけではない。この違いは、技術が最も価値を持つ場所を理解するために重要だ。すなわち、現地の接続環境が乏しい、あるいは存在しない一方、上空を明瞭に見通せる場所である。緊急対応要員や軍事運用者にとって、この機能は、ロボットがインフラが完全に破壊された地域に投入されても、数千キロ離れた司令センターと十分な状況認識を維持できることを意味する。
実用用途と今後の展開
衛星接続されたヒューマノイドは、現在は人間が危険またはアクセス困難な作業を担っている数多くの産業を変えうる。遠隔地の鉱山作業では、大規模な通信インフラを整備することなく、点検や保守のためにこれらのロボットを投入できる。緊急対応要員は、地震や洪水の直後、地上ネットワークがしばしば停止する際に、ヒューマノイド機械を災害地へ送り込み、救助調整担当者との映像連絡を維持しながら生存者の捜索や構造物の損傷評価を行うことができる。通信塔や光ファイバーケーブルを先に設置することなく知能機械を投入できるため、危機的状況におけるロボット支援のコストと複雑さが大幅に削減される。
洋上石油プラットフォームや海事作業も、すぐ応用できる分野だ。遠隔地のプラットフォームや海上の船舶で働く作業者は、接続手段が限られることが多い。保守、点検、貨物取扱いを行いながら衛星経由で接続できるヒューマノイド・ロボットは、人間を危険な状況にさらす時間を減らしつつ、陸上の専門家による継続的な監視を確保できる。この技術は、極地、砂漠、山岳地帯など、研究者がデータ収集に身の危険を冒している科学分野の現地調地調査にも応用できる。
宇宙産業への応用は、おそらく最も野心的なフロンティアだ。中国企業Engine AIは最近、北京星际有人航天技術との提携を通じて、自社のPM01ヒューマノイド・ロボットを宇宙に送る計画を発表し、世界初のヒューマノイド宇宙飛行士となる可能性がある。衛星接続は、こうした目標へ向けた重要な踏み台となり、従来型ネットワークが不可能な環境でもヒューマノイド・ロボットが通信リンクを維持できることを示す。真空、微小重力、極端な温度変化、強い放射線といった過酷な宇宙環境では、地上インフラに依存しない堅牢な通信システムが求められる。
ロボット工学における中国の戦略的推進
この成果は、中国のヒューマノイド・ロボット産業全体が加速する中で生まれた。Counterpoint Researchによれば、ヒューマノイド・ロボットの世界販売台数は2025年に約1万6,000台に達し、その大半が中国で販売された。市場は前年比508%という驚異的な成長を記録し、規模は約4億4,000万ドルに達した。中国企業はこの拡大を主導しており、かつて国内の電気自動車産業を変えたのと同じ、巨額投資、急速な反復開発、垂直統合の戦略を適用してきた。
北京はヒューマノイド・ロボット工学を戦略的優先分野に位置づけ、ヒューマノイド・ロボット・イノベーションセンターが研究開発を調整する主要拠点となっている。天工プラットフォームは、国内外の市場で競争する複数の中国ヒューマノイド計画の一つだ。テスラのOptimusは西側メディアの注目を集めているが、中国メーカーは現在、実際の導入台数で先行している。2027年までに販売台数が10万台を超えるとの予測もある。この優位は、政府の継続的な支援と民間部門の革新によって、ロボット部品と人工知能システムの堅実なサプライチェーンが築かれてきたことを反映している。
商業宇宙能力とロボット工学の統合は、技術開発に対する中国の二正面アプローチを反映している。今回のデモで衛星を提供したGalaxySpaceは、グローバルなインターネットカバレッジを提供するため、フェーズドアレイ技術とLEOコンステレーションを開発してきた。中国企業は、これらの宇宙資産を地上のロボット工学と組み合わせることで、両分野の能力を高める相乗効果を生み出している。この融合は、一方の分野の進歩が他方にも直ちに利益をもたらす独自のエコシステムを作り、衛星コンステレーションとロボットプラットフォームの両方の開発期間を短縮する。宇宙開発競争への投資が幅広い技術進歩を促した歴史的なパターンを踏襲しているが、この場合、用途は地上と近宇宙の商業機会にしっかりと焦点を当てている。
屋外での成果を積み重ねる
衛星接続は、複雑な屋外作業を伴う「世界初」の成果を天工が達成した2回目の例となる。2025年2月、同じロボットが北京の海子壁公園の頂上に到達するため、屋外の階段134段を登ることに成功した。不整地、段の高さの違い、風や変化する照明条件といった環境要因を克服した。この初期デモは、管理された実験室環境の外で、ヒューマノイド・ロボットが複雑な移動を扱えることを証明した。
こうした成果を合わせると、X-Humanoidが屋内の工場環境だけに最適化するのではなく、現実世界のますます困難な条件下でプラットフォームを試そうとする意図的な戦略を示している。屋外の階段昇降は物理的な堅牢性と適応移動能力を実証し、衛星接続は通信の回復力とインフラから独立した運用能力を証明した。これらを組み合わせることで、事前に道路、ネットワーク、施設を整備しなくても、地球上のあらゆる場所へ迅速に展開できるロボットへの道が見えてくる。
この進歩は、中国のロボット工学の急速な発展速度も浮き彫りにする。1年足らずの間に、同じプラットフォームが静的な屋外地形の走破から、周回する宇宙機に接続しながらの作業遂行へと進んだ。階段昇降デモには高度なバランスアルゴリズムと地形適応が必要であり、衛星接続には正確なタイミングと通信プロトコルが求められた。これはX-Humanoidの工学的専門知識の幅広さを示している。この改善速度は、中国国内のロボット市場における競争圧力と、この分野に流れ込む巨額の政府・民間投資の双方を反映している。
残された課題
デモは成功したものの、衛星接続ヒューマノイドが普及するまでには、依然として大きな課題が残る。LEO衛星のカバレッジを確保するには、継続的なグローバル接続のために数百機、数千機規模の宇宙機によるコンステレーションが必要だ。現在のネットワークは軌道力学に応じて断続的なカバレッジしか提供せず、複数の衛星やデータ保存・転送プロトコルで空白を埋めなければ、ロボットは重要な作業中に通信途絶に直面する可能性がある。
消費電力も別の障害となる。ヒューマノイド・ロボットは身体作業中にすでに電池の制約に直面している。衛星通信機器と高精細映像送信に必要な処理を追加すると、エネルギー需要が大幅に増大する。将来の展開では、電池技術の改善、有線電源、あるいはロボットが自律的に利用できる現地充電ソリューションのいずれかが必要になる。
遅延と帯域幅の制約は、静止衛星より改善されているものの、人間の監視担当者がリアルタイムで実行できる遠隔操作の複雑さを依然として制限する。高精度な操作や迅速な対応が必要な場面では、現在のLEOネットワークの能力を超える可能性がある。さらに、衛星データ送信のコストは地上の代替手段に比べて高く、人間のリスクや移動コストが通信費を上回る高価値の作業に用途を限定する可能性がある。
要点
- X-Humanoidのエンボディッド・天工は、2026年1月23日に北京で、身体作業を行いながら低軌道衛星との直接リンクを確立した世界初のヒューマノイド・ロボットとなった。
- ロボットは無人車両から証明書を受け取り、建物へ届けた。この際、GalaxySpaceのフェーズドアレイ衛星を通じて720p映像とテレメトリーデータを、地上インターネットを使わずにストリーミングした。
- デモではマルチターミナル接続が活用され、ロボット、スマートフォン、コンピューターを同じ衛星ネットワーク上で同時にサポートした。
- 用途には、遠隔点検、災害対応、鉱山作業、洋上プラットフォーム、そして将来的には地上ネットワークが利用できない宇宙ミッションが含まれる。
- この成果は、天工が2025年2月に屋外の階段134段を登った功績に続くもので、屋外運用能力の急速な進歩を示している。
- 中国は現在、前年比508%の成長を記録して世界のヒューマノイド・ロボット市場を支配しており、電気自動車分野と似た戦略を適用している。
- 普及が現実的になるまでには、継続的な衛星カバレッジ、消費電力、通信コストの課題が残っている。