ショーを止めさせた転倒
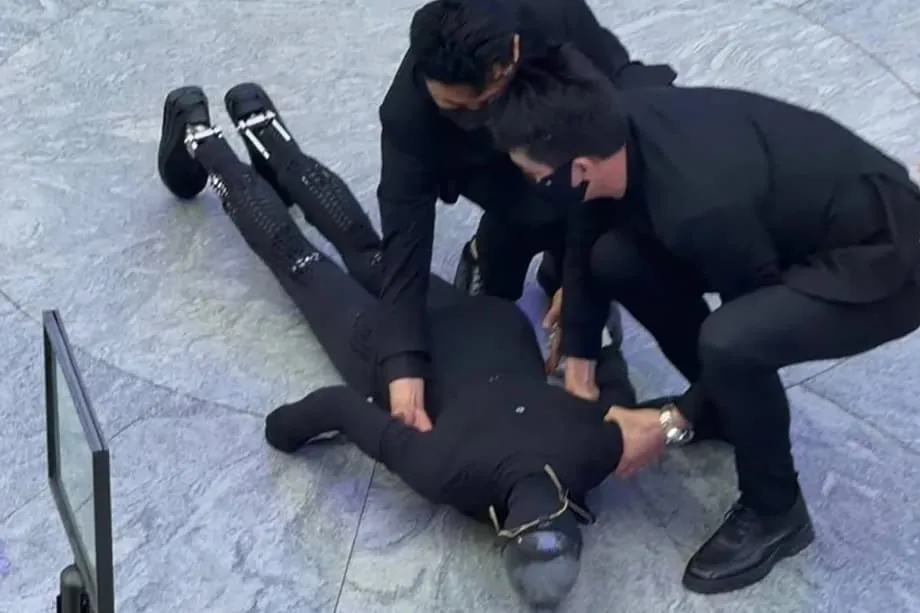
この週末、深センのMixCモールには何百人もの買い物客が集まり、ロボット工学の未来を目撃するつもりだった。しかし彼らが見たのは、未来が顔面を地面につけた瞬間だった。流麗な電気自動車で知られる中国EVメーカーのXPENG(小鵬汽車)は、最新作である人型ロボット「Iron(アイアン)」を商業施設に運び、初の公開デモを実施した。身長178センチ、体重70キロのこのロボットは、それまでにステージ上を歩くことに数回成功しており、人間の動きを異例な優雅さと滑らかさで模倣するために設計された、モデルのような歩様を会社は披露していた。
目次
その後、静止した瞬間にIronはバランスを崩した。機体は持ち直すことができず後ろに傾き、最前列まで聞こえる音とともにステージに倒れ込んだ。スタッフが転倒を受け止めようと駆け寄ったが、ロボットはうつ伏せの状態となり、_handlers_は修理と調整のため運び出す必要があった。数多くのスマートフォンで撮影され、数分のうちに中国のソーシャルメディア各社で拡散したこの事件は、技術力の見せ場となるはずだった瞬間をバイラルな出来事へと変え、勃興する人型ロボット分野におけるロボットへの野望と機械的な現実との間にある根深い隔たりを浮き彫りにした。
演出されたデビュー、台本を外れる
深センでのデモンストレーションは、XPENGのロボット工学部門にとって重要な節目だった。同社は1年以上をかけてIronの第2世代ハードウェアを改良し、人間の環境を移動できる機体を作るため、動き、制御、バランスシステムに注力してきた。このロボットには人間の解剖学を模した5自由度の背骨、滑らかな動きを生み出すために伸び縮みする人工筋肉、複雑な動作中の安定性を高めるよう設計された高度な股関節構造が備わっていた。62個の能動関節と、それぞれ22自由度を持つ手により、Ironは精密な工具からかさばった物まで扱えるよう設計され、歩行速度は最大毎秒2メートルに達する。
土曜日のパフォーマンスでは、Ironは観客エリア中央まで演出されたキャットウォークを成功させ、子どもたちと交流し、ジャイアントパンダの糞の色に関するものなど雑学クイズを出題した。しかしステージ上で静止している間、ロボットのバランスシステムが故障した。オンラインで拡散した映像には、機体がぐらついてから後方に倒れ込む様子が映っており、群衆から思わず息を呑む声が聞こえた。イベントスタッフは速やかにその機体を撤去し、代替ロボットがデモンストレーションを続行した。キャンペーン2日目の日曜日までに、XPENGはプレゼンテーションを修正し、Ironを自由に歩かせる代わりに、観客との教育的な交流の間はサポートフレームに固定した。
Ironを支える技術
公の場でのつまずきにもかかわらず、Ironは高度な人工知能と生体模倣ハードウェアを融合した精巧な工学的取り組みを体現している。ロボットの内部構造には、外側のスーツの下に配置された「筋膜」と呼ばれる3Dプリント格子層が組み込まれ、人間の筋肉組織を模倣し、二足歩行機械に特有のぎこちない動きを生む振動を減衰する。この設計判断は、極端な擬人化というXPENGの哲学を反映している。これは、機械的に振る舞う人間に近い物体と交流する際に人間が感じる心理的不快感、いわゆる不気味の谷効果を減らすため、人間に似た外見と動きを優先するアプローチだ。
電源と処理能力
Ironは全固体電池で動作し、液体電解質を用いる従来のリチウムイオン電池から大きく切り替えている。この電源はエネルギー密度が高く、重量を抑え、安全性も高いため、人間の近くで作動するロボットの発熱や火災リスクへの懸念に対処する。機体の計算の中核は、カスタム設計された3基のTuring AIチップで、毎秒約2,250兆から3,000兆回の演算を実行する。この処理能力はXPENGのVision-Language-Actionシステムを支え、視覚認識を物理的な動作へ直接結び付けることで、遅延やためらいなくロボットが周囲に知的に、リアルタイムで反応できるようにする。
人間のように歩くことを学ぶ
開発者は数千時間分の人間の歩行映像を用いてIronの運動アルゴリズムを訓練し、コンクリートやタイルなどの硬い路面を移動する際に足首の関節で衝撃を吸収できるようにした。機体は身長5フィート10インチ、体重154ポンドで、親しみやすさと小売環境での実用性を考慮した寸法が選ばれている。頭部を取り巻く曲面ディスプレイは、会話中に表情を変えられる動的な顔として機能する。同社はさらに、体の比率や性別特徴を選択できるよう調整可能な設計とし、接客からガイドツアーまで、さまざまな社会的状況や用途に合わせたカスタマイズを可能にした。
経営陣の回答は失敗を前進と位置付ける
XPENG共同創業者兼最高経営責任者(CEO)の何小鵬(He Xiaopeng)は、転倒から数時間以内に、中国で人気のマイクロブログプラットフォームであるWeiboで事件について公に言及した。彼はつまずきを後退や工学的失敗として扱わず、技術開発と反復的な改善における想定された段階として位置付けた。何小鵬はロボットの転倒と子どもの発達を直接比較し、こうした失敗はハードウェアやソフトウェアシステムの根本的な欠陥ではなく、貴重な学びの機会だと示唆した。
すべての幼児が歩き方を学ぶ様子を思い出します。転んだ後、彼らはしっかり立ち上がる。次の一歩は走り始めること、そして走り続けることです。
この枠組みは、事件を故障と見なすのではなく、信頼できる二足歩行へ向かう自然な過程の一部と理解させるよう、世論の認識を変えようとする試みだ。興味深いことに、XPENGの副社長は、転倒こそが、ロボットが本当に自律動作しており、隠れた人間の操作者によって遠隔操作されているわけではないことを実証する助けになったと指摘した。これは、Ironのこれまでの滑らかなパフォーマンスの真正性についてネット上で浮上した懸念に応えるものだった。経営陣はこの事件を開発サイクルにおける一つのデータと捉えているようで、公開テストは実験室環境では再現できない弱点を明らかにすると強調した。
この対応は、公開の場での失敗を開発プロセスの一部として広く受け入れさせようとするロボット工学業界のより大きな戦略を反映しており、自動運転車企業が重大な挫折ではなく学びの機会として軽微な事故を扱うのと似ている。過去のデモでIronが異例なほど滑らかに動いていたため、人間の演者が機体を遠隔操作しているのではないかと一部の視聴者が推測し、真正性をめぐる論争がネット上で注目を集めていた。計画外の転倒は、誰も公の場での失敗を意図的にプログラムしないことから、実質的にこれらの噂を打ち消した。XPENGのチームはこの瞬間を利用し、ロボットが事前にプログラムされたスクリプトや遠隔命令に従うのではなく、搭載したVision-Language-Actionシステムを通じて環境データを処理し、自律的に動作していることを強調した。
二足ロボット工学の厳しい現実
この事件は、ロボット工学業界における根深い課題、すなわち生物と同じ安定性と適応性を備えて人間の環境を移動できる機体を作ることを浮き彫りにした。人工知能は言語処理や画像認識などの認知タスクで目覚ましい進歩を遂げたが、物理的な身体性を習得する方がはるかに難しい。車輪式ロボットや飛行ドローンと異なり、二足歩行機械は動的バランスという複雑な数学的問題をリアルタイムで解かなければならず、体重配分の変化や外力に補正するため毎秒何百回も調整を続ける必要がある。北京創新中心人形機器人学術委員会の張強(Zhang Qiang)所長は、人間の動作に関する包括的なデータは依然として乏しく、現実世界の地形の無限の変数、予期しない外乱、静止バランスの要求にロボットが対応できるよう訓練するのは難しいと説明した。
中国の有力投資銀行である広発証券(GF Securities)の市場分析では、非人型ロボット、特に四足歩行のロボット犬が二足歩行型よりも早く商業的成功を収めたと指摘している。これら四足機械は優れた積載能力、卓越したバランス能力、よりシンプルな制御システムを備え、設計と保守も容易だ。人間の外見が機能上の利点をもたらさない産業やセキュリティ用途では、実用上の優位性を持つ。同報告書は、四足設計の方が安定性が高く、信頼できる動きを実現するために必要な工学的複雑さは少ないと示唆している。
人型ロボットは独特の物理的課題に直面する。二本の脚で立つことは本質的に不安定な倒立振り子の問題を生み、均衡を保つため絶え間ない微調整が必要になる。静止しているときも、Ironのようなロボットは人間のように受動的な生体構造や反射を使って休むわけではなく、能動的にバランスを取らなければならない。この絶え間ない調整に必要なエネルギーは膨大で、静止型や車輪型の設計よりもバッテリーを速く消耗し、長時間の稼働ではセンサー精度やモーター性能に影響を与え得る熱を発生させる。生き生きとした動きを可能にする複雑な背骨と腰部の機構は、潜在的な故障点も追加し、メーカーが慎重に向き合わなければならない美的リアリズムと機械的信頼性とのトレードオフを生む。
商業的野心、公の審査に直面
XPENGはIronを市場に投入する強気の計画を発表し、2026年末までに量産、2027年初頭から生産量を引き上げるとしている。同社は2030年までに100万台を生産する目標を掲げ、最初は小売施設への導入を予定し、受付、ガイドツアー、顧客支援を担当させる。宝山鉄鋼(Baoshan Iron & Steel)はすでにXPENGと提携し、生産停止を招く前に機器の摩耗や潜在的な故障を確認する産業監視の役割でロボットを試験している。
しかし深圳でのつまずきは、香港では9868、米国ではXPEVのティッカーで上場するXPENGの株価を小幅に下落させた。投資家は耐久性や商業展開に足る技術の完成度に懸念を表明した。市場アナリストは下落幅は小さかったものの、弱点のデモンストレーションが技術仕様よりも評価額に影響し得るロボット企業に対する投資家の感度を反映していると指摘した。この注目は、TeslaのOptimusプログラムやBoston Dynamicsなど、人型ロボット分野の競合他社からも精査を招いた。彼らも公開デモで独自の課題に直面してきた。中国全土のソーシャルメディア動向を追跡するEntobit.cnのデータによると、この事件は月曜朝までにBaiduで4番目に検索された話題となり、日曜夜にはByteDanceの「今日頭条(Jinri Toutiao)」でトレンド首位になった。広範な注目は、デモが現在の限界を明らかにしても、人型ロボットに対する世間の関心が依然として高いことを示唆している。
失敗の公的性格は、観客や子ども、硬い床で満たされた商業施設の予測不能な環境にさらす前に、企業がそうした実験技術を管理された環境で試すべきかという疑問を投げかける。実験室でのデモは最適条件下での理想的な性能を示せるが、現実世界への展開はロボットを振動、不均一な床、公的期待による心理的圧力にさらす。一部のアナリストは、注目度の高いつまずきよりも、半管理環境での段階的な導入の方が公衆の信頼をより効果的に築ける可能性があると示唆する。
人型ロボットの次に来るもの
この後退にもかかわらず、XPENGは人型ロボット計画へのコミットメントを維持している。同社は、転倒につながる場合でさえも公開デモを、人間とロボットの相互作用、および予測不能な条件下での現実世界の性能に関するデータを集める貴重な機会と見なしている。工場や個人宅ではなく小売環境でIronをお披露目にした選択は、社会的露出を通じて学習を加速する戦略を反映しており、開発ラボでは再現不可能な変数だらけの複雑な人間空間を進む初期モデルが失敗を経験することを受け入れている。
ロボット工学業界は、人間の環境が二足歩行向けに作られているため、技術的課題があっても人型設計を追求し続けている。階段、出入口、作業台、道具はすべて、2本の腕、2本の脚、人間規模の寸法を持つ操作者を前提としている。これらの空間でインフラ改修なしに機能できるロボットは、専門的な産業機器よりも高い柔軟性を提供する。信頼できる移動能力の達成には時間がかかり、途中で公の失敗を伴うとしてもだ。既存の職場で人間の働き手をシームレスに代替または支援できる機械の経済的ポテンシャルは、困難にもかかわらず投資を促し続けている。業界関係者は、他メーカーも試作品を実験室から公共空間へ移す際に同様のつまずきを経験すると予想しており、人型ロボットの商業化競争では、信頼できる性能を達成する前に、より目立つ失敗が含まれることになる。
当面、Ironの転倒は、人型ロボットが物理的現実の移動法を学んでいる実験段階の技術であることを思い起こさせる。実験室の好奇心から信頼できる商業製品への道には、ソフトウェアの知能だけでなく、人間と同じ空間で歩き、走り、働く過程で必ず訪れる転倒に耐えられる堅牢なハードウェアも必要になる。
結論
- XPENGの人型ロボットIronは、深センの商業施設での初公開デモ中に後方へ転倒し、スタッフが介入して機体をステージから撤去する必要があった。
- この事件は中国のソーシャルメディアでバイラルとなり、複数プラットフォームでトレンド上位に入ったほか、週末のデモ後にXPENGの株価を小幅に下落させた。
- CEOの何小鵬は転倒を幼児の歩行学習に例え、工学的失敗ではなく技術開発における正常な過程と位置付けた。
- Ironは62個の能動関節、固体電池、3基のTuring AIチップなど先進的な仕様を備えるが、二足歩行のバランスと安定性に固有の課題を抱える。
- XPENGは2026年後半の量産を計画し、最初は小売環境へ導入する。ただし初公開で技術的な難題も示された。
- この転倒は、物理的な身体性が人工知能開発よりも難しい人型ロボット工学において、実験室でのデモと現実世界の信頼性との間にある隔たりを浮き彫りにした。