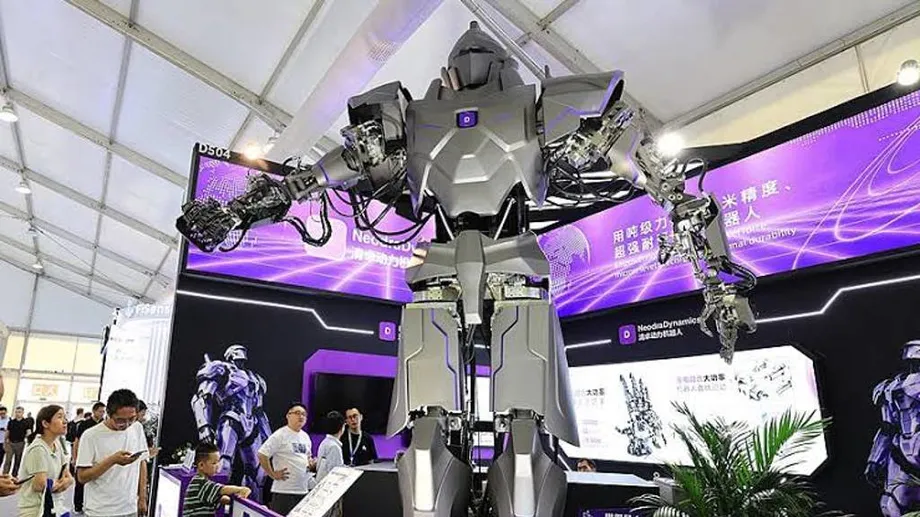
重工業向けに開発された巨大ロボット
中国企業のNeodraDynamicsは、身長約4メートルの人型ロボット「Neo1」を発表した。同社によると、両腕で合計500キログラムを運ぶことができる。2026年に上海で開催された中国国際工業博覧会でJD Industrialと共同展示されたこの機体は、39個の油圧関節と2個の電動関節を組み合わせ、重い部品の組み立て、貨物の取り扱い、危険を伴う産業作業を想定している。
目次
10月14日付の発表によると、小型油圧アクチュエーターはそれぞれ約1キログラムで、トン単位の連続推力を発生するという。また、繰り返し位置決め精度は±0.005ミリメートル、すなわち5マイクロメートルだと主張している。Neo1の売り込みでは、力強さと精密な動きの両方が中心に据えられている。
NeodraDynamicsは、港湾での重量部品の移動、原子力施設での設備保守、水中作業などを想定している。JD Industrialとの提携は、同技術を産業界の顧客や実証導入につなげることを目的とする。第三者による性能試験の結果、導入先として名指しされた顧客、価格、商用発売日は公表されていない。
導入を検討する企業にとって実務上の焦点は、荷物を運びながら一連の作業を行う際に、機体全体がどう動くかだ。稼働時間、安定性、保守の必要性、故障時の挙動が、人や高価な設備とともに作業できる場所を左右する。
油圧関節と電動関節の連携
Neo1は全身に41の能動自由度を備える。自由度とは、関節を曲げたり腕を回したりするような、個別に制御できる動きのことだ。動きの選択肢が多ければ、ロボットはさまざまな方法で対象物に近づき、位置を調整できる。一方で、それらを連携させる制御はより難しくなる。
そのうち39の動きには、NeodraDynamicsが開発した小型デジタル油圧リニアアクチュエーターを用いる。油圧アクチュエーターは、加圧した液体で機構を押したり引いたりする。リニアアクチュエーターは直線方向に動き、その動きを関節機構によって屈曲や回転に変えられる。
前腕を回転させる残り2つの関節には、電動駆動を採用している。NeodraDynamicsは、この組み合わせによって油圧の力強さと、機構に適した箇所での電動制御の精密さを両立できると説明する。つまり、同じ機体の中で異なる駆動技術を使っている。
油圧は小型部品で大きな力を生み出せるが、支えるシステムには細かな管理が必要だ。液圧、シール、温度、協調制御のすべてが重要となる。強力なアクチュエーターを確実に動かし続けるには、圧力の供給や放熱も含めた、より大きなエンジニアリング上の課題に対処しなければならない。
可搬重量500キログラムの意味
NeodraDynamicsによると、Neo1の協働可搬重量は両腕で500キログラム。これは両腕を連携させて扱う荷物の合計重量を指す。発表では、腕の届く範囲、機体の姿勢、動作速度によって可搬重量がどう変わるかを示す詳細な負荷表は公表されていない。
産業用ロボットは、荷物を胴体から遠く離して保持すると、扱いが難しくなることがある。また、荷物を持ち上げたまま静止させる場合と比べ、動き出すときや停止するとき、方向転換するときには、さらに力が加わる。そのため導入企業には、それぞれの組立ライン、港湾、保守現場で必要となる動作について、運用上の制限値が必要になる。
アクチュエーターの仕様は、機体全体とは別のレベルの情報だ。10月の発表では、個々のユニットの重量は約1キログラムで、トン単位の連続推力を発生するとしている。それ以前の技術説明では、シリンダーの重量は1.1キログラム、負荷の数値は1,000キログラムとされていた。アクチュエーターの力はロボットの関節機構を通じて伝わり、手先で発揮できる力は機構の形状によって決まる。
Neo1の魅力は、重い物を持ち上げる能力と、腕や手の柔軟な動きを組み合わせられる可能性にある。それ以前の説明では、5本指の手と、7自由度の腕を備えるとされていた。この構成なら、さまざまな持ち方や接近角度を要する作業に対応できる可能性がある。ただし、機体全体が荷重下でも制御を維持できることが条件となる。
精度の数値を詳しく見る必要性
10月の発表では、繰り返し位置決め精度は±0.005ミリメートルだと主張している。繰り返し精度とは、同じ動作を繰り返したとき、機械がどれだけ近い位置に戻れるかを示す。絶対精度は、目標とする位置にどれだけ正確に到達できるかを示す。部品をぴったり組み合わせる必要がある作業では、とりわけ両方の精度が求められる。
それ以前の説明では、指先の繰り返し精度は±0.05ミリメートルとされ、10月の数値の10倍にあたる。また、個々の油圧シリンダーの繰り返し精度は1マイクロメートルとされていた。これらの仕様は、測定箇所や説明の対象が異なるが、NeodraDynamicsはそれらの関係を説明する共通の試験方法を公表していない。
5マイクロメートルは0.005ミリメートルに相当する。この精度の領域では、関節のたわみ、振動、温度、運ぶ荷物の重量がロボットの手の位置に影響する可能性がある。実用的な産業試験では、荷重、腕の到達距離、速度、測定機器、繰り返し回数を明示する必要がある。
重量部品を組み立てる顧客には、実際の作業姿勢と可搬重量における繰り返し精度のデータが必要だ。公表された数値では試験条件が明らかにされておらず、導入を評価するうえで、包括的な性能仕様の提示が重要な次の段階となる。
Neo1の展示・発表の経緯
10月の発表では、中国国際工業博覧会でJD Industrialと共同展示したことを、Neo1のお披露目としている。同博覧会は2026年10月12日から16日まで上海で開催された。一方、Neo1はそれ以前に北京の世界ロボット大会でも展示され、その後9月14日付の発表があったとされる。先行展示と10月のお披露目の関係は明らかになっていない。
展示・発表の経緯は複数の日程にまたがる。
- 2026年8月19~23日:北京で世界ロボット大会が開催され、Neo1が展示されたとされる。
- 2026年9月14日:以前の発表で、指先の繰り返し精度±0.05ミリメートルなどの仕様が示されたとされる。
- 2026年10月12~16日:上海で中国国際工業博覧会が開催された。
- 2026年10月14日:NeodraDynamicsがJD IndustrialとのNeo1共同展示を発表し、繰り返し位置決め精度を±0.005ミリメートルとした。
NeodraDynamicsは、上海の博覧会で実機のデモンストレーションを行い、中核となる油圧・電動部品も展示したと説明している。デモンストレーションに関する詳細な第三者試験の結果は公表されていない。
原子力発電所、港湾、水中設備
NeodraDynamicsは、想定する用途を「危険、汚い、困難、単調」な作業の4つに分類している。重い部品の組み立てや産業港湾での貨物移動などが、提案されている用途だ。こうした現場では、顧客はロボットの到達範囲、持ち上げ能力、作業速度を、具体的な荷役作業に合わせて検討する必要がある。
原子力施設での作業には、また別の要件がある。同社は、油圧モジュールが放射線に耐えられると主張し、核燃料の取り扱いや設備保守に活用できる可能性を挙げている。実際に導入するには、施設の放射線レベルや手順に応じた安全対策に加え、適切な電子機器、センサー、ケーブル、制御システムも必要となる。
水中エンジニアリングについて、NeodraDynamicsは、自社技術が高い外部水圧に耐え、水中設備の保守を支援できると主張する。こうした導入には、作業深度、圧力への耐性、密閉性、耐食性などの実用要件がある。
同社は、鉱業や災害対応も用途として挙げている。解体作業、がれきの撤去、汚染地域や危険区域での作業などだ。そうした環境では、地面の凹凸、衝撃、予測しにくい荷重に対応しなければならない。現場試験では、移動能力、遠隔操作、安定性、故障後の安全な復旧方法を測定する必要がある。これらは現時点では提案段階の用途であり、稼働実績が確認された導入例ではない。
プロジェクトにおけるJD Industrialの役割
JD Industrialは、Neo1を産業サプライチェーンや潜在顧客の用途につなげる役割を担う。NeodraDynamicsによると、両社は適切な現場への技術の適用、ソリューションの検証、実証導入に取り組む計画だ。
実証導入では、顧客が設定した作業を基準にロボットを評価できる。例えば、重量物の組み立て作業なら、部品をどれだけ安定して位置決めできるか、1サイクルにかかる時間、複数のシフトにわたって必要となる保守の頻度などを記録できる。こうした指標により、既存設備と比べた利点や運用コストを評価しやすくなる。
10月の発表は商用導入に向けた協力について説明しているが、納入時期、生産規模、導入先として名指しされた顧客は示していない。ロボットの動力源と稼働時間も明らかにされていない。Neo1の導入を検討する工場には、稼働時間、充電や電源接続、保守スペース、機体周辺の必要スペースを計画するため、そうした情報が必要となる。
高い身体能力を追求する新興企業
NeodraDynamicsは2024年に北京で創業した。創業チームは清華大学での経歴を持ち、人工知能、モーター・サーボ制御、自動制御の専門知識を備えるとされる。同社はデジタル油圧部品に加え、ロボットプラットフォーム全体も開発している。
共同創業者のYang Tao氏は、人間を超える身体能力をロボットに与えるという構想を掲げている。10月の発表で、同氏は同社の目標を次のように説明した。
「ロボットは人間の姿を再現するだけでなく、人間の身体的限界を超え、これまでにない作業能力を生み出すべきだ」とNeodraDynamicsの創業者、Yang Tao氏は述べた。
この目標は、人間よりはるかに大きな機体や、重量物を扱う作業、危険な環境での作業に注力する理由を示している。NeodraDynamicsはアクチュエーター技術を通じて産業分野での活用を目指し、Neo1を部品が連携して動く様子を示すプラットフォームとして位置づけている。
次の重要な節目となるのは、記録を伴う試験、包括的な運用仕様、特定可能な産業現場での実証結果だ。そうした情報があれば、Neo1が長時間の作業をどうこなすのか、どれほどの頻度で保守が必要なのか、電力、圧力、制御が中断した場合にどうなるのかを顧客が把握できる。同社は、これらの結果を公表する日程を発表していない。
要点
- Neo1は全高約4メートルで、両腕の合計可搬重量は500キログラムと同社は主張している。
- 41の能動自由度のうち、39は油圧アクチュエーター、2つの前腕関節は電動駆動を採用している。
- 10月の発表は繰り返し精度を±0.005ミリメートルとしているが、それ以前の説明では指先の繰り返し精度は±0.05ミリメートルとされている。
- NeodraDynamicsとJD Industrialは、2026年10月の上海の工業博覧会でロボットを共同展示した。
- 想定用途には、重量部品の組み立て、港湾荷役、原子力施設の保守、水中エンジニアリング、鉱業が含まれる。
- 第三者による試験結果、稼働実績が確認された導入例、価格、商用発売日は公表されていない。