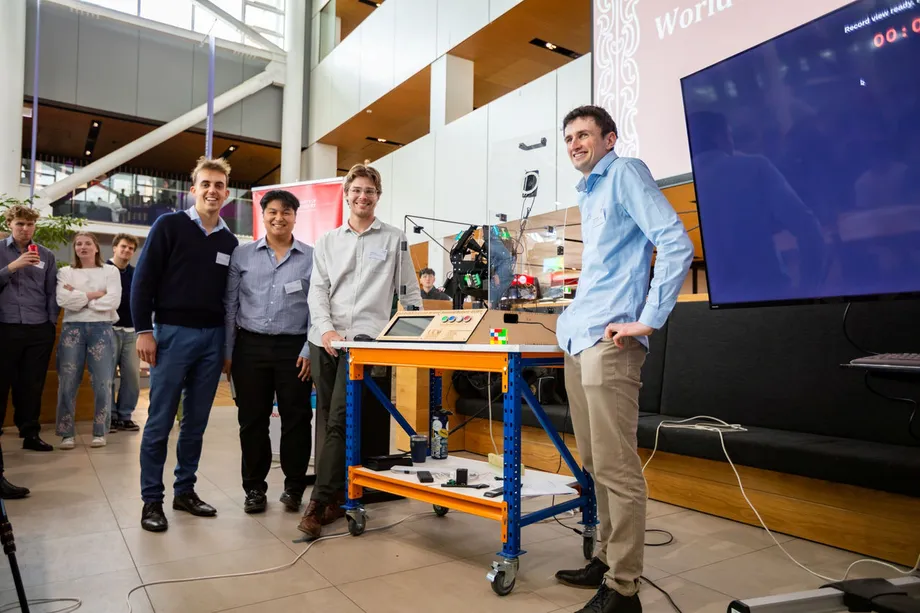
1年の開発を経て、10秒を切る記録を達成
ニュージーランド・クライストチャーチにあるカンタベリー大学の工学部生4人が、2026年10月16日(金)に行われたギネス世界記録の公式挑戦で、ロボットが4×4ルービックキューブを完成させるまでのタイムとして9.806秒を記録した。大学が紹介した従来のロボット記録45秒、人間の目安とされる約15秒のいずれも上回る速さだ。
目次
ケイレブ・エベリット、ヘイデン・ワトソン、マズ・キャメロン、ヨハン・トーレスの4人は、機械工学、電子工学、コンピュータープログラミングを組み合わせたメカトロニクス工学の最終プロジェクトとして、約1年かけてロボットを開発した。記録はギネス世界記録の確認待ちで、判定の日程は発表されていない。
10月16日に公開された大学のプロジェクト発表によると、ロボットは4台のカメラ、ドローンで一般的に使われるモーター、専用モーターコントローラー、吸盤を備える。キューブ全体の向きを何度も変えなくても、3軸すべてに沿って層を回転させられる設計だ。
学生たちは、大学の機械工学科からの非常に限られた予算で開発に取り組んだ。カメラで色を識別し、ソフトウェアで解法を計算し、キューブが詰まらないよう機構で動きを実行するという、複数のシステムを連携させることが課題だった。
目標を定めた動画
学生たちが開発の出発点としたのは、ソーシャルメディアに投稿された動画だった。従来の記録を持つロボットが4×4キューブを45秒で完成させる様子が映っていた。人間なら同じタイプのパズルを約15秒で解けることに気づいたチームは、なぜ機械の方が遅いのかを調べることにした。
ソフトウェア開発を担当したマズ・キャメロンは、プロジェクトの目標について次のように語った。
ロボットは人間を上回れると分かっていました。その差を破る人間になりたいと思ったのです
9.806秒という記録は、従来のロボットの目安である45秒を35.194秒上回り、約78%の短縮となった。大学が示す人間の目安、丸めて15秒と比べても約5.2秒速く、所要時間はおよそ35%短い。
プロジェクトは約1年かけて進められ、主な公表日は10月に集中した。
- 開発中、学生たちは45秒で解くロボットの動画を当初の目標としていた。
- 2026年10月16日(金)、ギネス世界記録への公式挑戦で9.806秒を記録した。
- 10月19日までに、チームの取り組みについてキャメロンが語るインタビューも公開された。
4人の学生が担った連携する役割
エベリットはロボットの機体構造を含む機械設計を担当した。トーレスは電気系統とモーター制御を担い、ワトソンはコンピュータービジョンシステムを開発した。キャメロンは、パズルを解く工程全体をまとめるソフトウェアを担当した。
それぞれの役割は一連の工程を形作った。ワトソンのカメラがキューブの情報を読み取り、キャメロンのソフトウェアが必要な動きを計算する。トーレスのモーター制御が指示を動きに変換し、エベリットの機構がパズルを正確に動かし続ける。
この連携のどこかに弱点があれば、完成までの動きに支障が出る可能性がある。色を誤認すれば、ソフトウェアに誤った初期状態が伝わる。モーターが誤った位置で止まれば、層がずれてしまう。解法を正しく計算できても、機械が確実に実行できなければ意味がない。
キャメロンは、互いに補い合うチームの技能と、プロジェクトにさらに時間をかける意欲が重要だったと語った。人間の目安を下回るタイムを目指し、ソフトウェアを改良し、機体を強化し、キューブの扱い方を変えながらテストを重ねた。
4台のカメラでパズルを読み取る
ワトソンが取り組んだのは、スクランブルされたキューブの色をロボットがどうすれば確実に認識できるかという実務的な課題だった。機械は4台のカメラで情報を集め、パズルの初期配置を把握する。
コンピュータービジョンを担当したヘイデン・ワトソンは、処理の流れを次のように説明した。
ロボットには4台のカメラがあり、キューブを見て、さまざまな色がどこにあるかを認識します
色の情報はその後、オープンソースのアルゴリズムに送られる。アルゴリズムとは、パズルを解くために必要な動きを計算するプログラム上の命令群だ。簡単に言えば、カメラが問題を読み取り、アルゴリズムが解法を立て、モーターがそれを実行する。
最初の読み取りを難しくしたのは照明だった。異なる条件でも似た色を区別できる必要があったため、学生たちはカメラシステムを開発し、精度を検証した。キューブの初期状態を誤って認識していれば、速く動いても役には立たない。
4×4キューブは各面に16個の小さなマスがあり、標準的な3×3キューブの9個より多い。6面全体では、色付きのマスは54個ではなく96個となる。動かせる層も多く、解法を計算する作業と機械による制御のどちらも難しくなる。
向きの変更を減らす設計
エベリットが従来の記録保持ロボットの機械的な制約として挙げたのは、キューブの3軸のうち2軸に沿った面の回転しかできないことだった。別の方向に回すには、作業を続ける前にキューブ全体の向きを変える必要があった。
キューブの3軸とは、中心を通る3方向、すなわち左右、上下、前後と考えることができる。そのいずれかの軸を中心に層を回すと、パズルの配置が変わる。キューブ全体の向きを変える操作では機械が持つ向きも変わり、解く手順の合間に余分な動きが加わる。
チームの機械設計を担当したケイレブ・エベリットは、従来との違いを次のように説明した。
従来のロボットは、キューブの3軸のうち2軸でしか面を回せないため、キューブの向きを変えなければならず、実質的に1手分が無駄になります。一方、私たちは3方向すべてにアクセスできるので、向きを変える必要がありません
カンタベリー大学の設計では、キューブ全体の向きを何度も変えなくても、機構が3軸すべてにアクセスできる。これにより解法を実行するための動きが減り、さらに高速モーターによって、必要な動作にかかる時間も短縮された。
吸盤で重力に頼らない動きを実現
学生たちは、押し戻されたキューブがどれだけ速く基準位置に戻るかも制御する必要があった。目標とする速度では、重力に任せて落下させるだけでは時間がかかりすぎた。
エベリットは、人間の記録を上回るには、パズルをより能動的に動かす方法が必要だったと語った。
人間の記録を破るために吸盤が必要だった理由の一つは、キューブを押し戻して基準位置まで落とすのに、重力だけに頼ると時間がかかりすぎることです
吸盤により、機構はキューブをより速く、正確に動かせるようになった。その役割は、回転の合間の短い時間も含め、解く間じゅうパズルを制御するための幅広い工夫の一部だった。
チームは機体の剛性も高め、フレームが意図しないたわみや動きを起こしにくくした。モーターが加速、停止する際に機構の位置を保つには、頑丈な構造が役立つ。もう一つの重要な課題である、高速動作中にキューブが詰まるのを防ぐため、徹底的なテストも行った。
限られた予算でドローン用モーターを活用
トーレスは、ドローンで一般的に使われるモーターと専用コントローラーを組み合わせた。モーターが速度とパワーを生み出し、コントローラーが必要な動きを正確に行うための制御を担った。
モーターコントローラーは、ソフトウェアの指示に応じたモーターの動きを調整する。この機械では、速度と正確な位置決めの両方が必要だった。次の回転に移るには、前の動きがキューブをその準備ができた状態にしておかなければならない。
大学によると、学生たちは学科の非常に限られた予算の範囲内で部品を選んだ。つまり、強力なモーターを見つけるだけのプロジェクトではなかった。手頃な部品を、パワーを正確に生かせる機構や制御システムと組み合わせる必要があった。
キャメロンは、より複雑なパズルと限られた予算の組み合わせも、このプロジェクトの魅力の一つだったと語った。記録には、高速モーター、3軸すべてへのアクセス、より精密な操作、テストを重ねて改良したソフトウェアが一体となって貢献している。
ロボットの今後は
開発した学生たちがエンジニアとして就職する一方、機械はカンタベリー大学に残される。4人全員が翌年の2027年、ニュージーランド各地で大学院修了者向けの職を得ている。
このプロジェクトは4年間の学びの集大成であり、それぞれの担当分野を連携させる必要のあるシステムを完成させた。性能は計算と製作の両方に左右され、初期状態の色を認識するところから最後の回転を終えるまで、すべてが求められた。
チームは、このロボットが若い世代に工学への関心を抱かせることを期待している。将来の学生にとって、この機械は難しい目標を、画像認識、ソフトウェア、モーター、機械設計に関わる小さな課題へと分解できることを示す具体例となる。
直近の次の段階は、提出された記録に対するギネス世界記録の判定だ。大学は9.806秒で完成させたと発表しており、正式に認定されれば、この記録タイムは世界記録として確定する。
要点
- カンタベリー大学の学生4人が、2026年10月16日に4×4ルービックキューブを9.806秒で完成させた。
- ギネス世界記録の認定は審査中。
- 大学が紹介した従来のロボット記録45秒より、所要時間は約78%短かった。
- ロボットは4台のカメラ、オープンソースの解法アルゴリズム、ドローン用モーター、専用コントローラー、吸盤を使用する。
- 機構はキューブ全体の向きを何度も変えずに、3軸すべてにアクセスできる。
- 学生たちは約1年かけてプロジェクトに取り組み、ロボットは大学に残される。