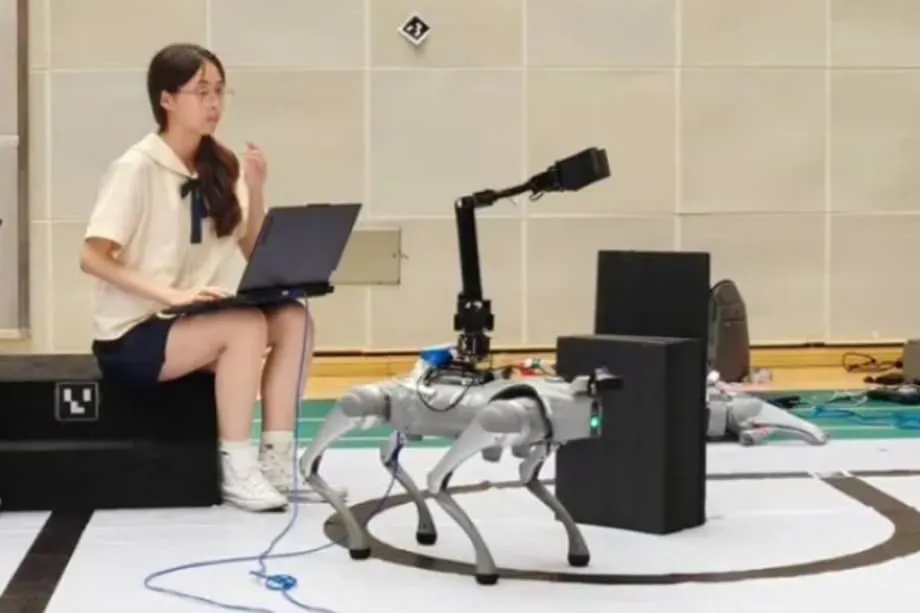
学生がロボット犬を実際に操作
Unitree Roboticsは、同社のロボット犬「Go2」を中心とした、教室での学習に対応するトレーニングプログラムを開始した。四足歩行ロボットの仕組みや活用方法を体系的に学べる内容だ。同社によると、対面形式のコースでは、すぐに使える教材やシミュレーション、指導付きの実習を学校や研修施設に提供する。学生はGo2の安全な操作方法やメンテナンス、実際の用途を想定したタスクへの活用方法を学ぶ。プログラムの中核となるGo2は、Unitreeのウェブサイトで1,600米ドルから販売されている。モバイルアプリと本体搭載のセンサー一式を組み合わせており、広角スキャンに対応する同社独自の4D LiDARも備える。アプリをタップするだけで、地図上の地点を指定し、ロボットを自律的に向かわせることができる。Go2には、障害物を避けながら所有者の横を歩き、人通りの多い場所でも安定した位置を保つ知能型側方追従機能「ISS 2.0」も搭載されている。
目次
教育は、アーリーアダプターと一般ユーザーをつなぐ重要な橋渡し役になっている。価格の低下と学習のしやすさを背景に、四足歩行ロボットは研究室やメイカークラブを飛び出し、教室にも導入されつつある。中国では、新たな研修拠点や若者向けロボットセンターが設立され、人材育成の裾野が広がっている。消費者向け市場も活気づいている。北京のスタートアップ、Noetixは最近、家庭や学校での利用を想定した小型ヒューマノイド「Bumi」を発表した。Unitree自身も、従来のG1モデルを大幅に下回る価格で、小型ヒューマノイド「R1」の販売を始めている。コスト低下と関心の高まりが重なり、Go2のような高性能プラットフォームを使った体系的な講座を提供する好機が生まれている。
Unitreeによると、コースは段階的な学習課程に沿って進む。シミュレーションから始まり、指導者の監督下での実習、さらにチームプロジェクトや親善コンテストへと進む。全課程で安全性を重視する。授業では教材キットやデバッグ用ステーションも使用し、ロボットや周囲の人に危険を及ぼすことなく、コードのテストや問題の特定、小さな不具合の修正ができる。主な学習テーマは、日常的なメンテナンス、動作制御、自律ナビゲーション、そして同社が「二次開発」と呼ぶ分野だ。二次開発では、コードや追加パーツを使ってロボットの機能を拡張する方法を学ぶ。大学や専門学校、上級課程の高校などに向けて、導入準備の時間を短縮し、教師が初日から運用できる統一的なカリキュラムを提供することを目指す。
Unitreeのプログラムで学べる内容
カリキュラムは、操作、自律機能、機能拡張の3本柱で構成される。操作では、起動・停止の手順、安全確認、歩容の選択、モバイルアプリを使ったルート計画を学ぶ。自律機能の講義では、ロボットが室内の地図を作成し、障害物を検知して、安全な経路を選ぶ仕組みを解説する。機能拡張では、簡単なプログラムの作成や、ROS(Robot Operating System)など一般的なツールとの接続、自主プロジェクトの準備を学ぶ。同社によると、コースは段階別に設定され、学校は学生に適したレベルを割り当て、学習の進捗を継続的に評価できる。
操作とメンテナンス
機械部分の点検、ファームウェアの更新、簡単な修理は、ロボットを長く使うための基本だ。学生は関節や足部の点検方法、実習前のバランス調整、安全なバッテリー交換、転倒後の復旧方法を学ぶ。指導者はアプリを使った操作も解説し、基本姿勢の変更から、あらかじめ設定されたトリックまで取り上げる。この課程を終えるころには、Go2を授業に向けて準備し、日常的なメンテナンスを行い、トラブルの特定に役立つ記録を残せるようになることを目指す。
動作制御とナビゲーション
動作制御では、歩行パターン、旋回方法、地形への対応を学ぶ。Go2は、かがむ、小さな段差を上る、凹凸のある床を走行するといった動作が可能だが、こうした能力はセンサー情報の統合と経路計画に支えられている。講義では、4D LiDARがリアルタイムの地図作成にどう使われるか、搭載コントローラーがカメラ映像と組み合わせて障害物を避ける仕組みを解説する。学生は廊下や屋外の通路でISS 2.0による側方追従を練習し、アプリで経由地点を設定する。人や家具を避けながら、ロボットを自律的に目的地まで移動させる方法も学ぶ。
二次開発と研究スキル
Unitreeがいう二次開発とは、コードや外部ツールを使って基本システムを発展させることだ。学校では、同社のSDKを通じて、またはROSと組み合わせて、PythonやC++を導入できる。プロジェクトの例として、音声をきっかけに動く独自の動作、地図に基づく巡回ルート、人とロボットの相互作用に関する小規模な研究などが挙げられる。デバッグ用ステーションやシミュレーターを使えば、実機にコードを送る前にアルゴリズムをテストでき、リスクを抑えられる。
- 基本操作と安全手順
- ナビゲーション、地図作成、側方追従
- アプリによる操作と経由地点を指定するミッション
- SDKやROSを使ったコーディング
- プロジェクトとコンテスト
ロボット犬Go2の内部
Go2はUnitreeの四足歩行ロボットのラインアップで中間に位置するモデルだ。教室での実演に適したコンパクトさを備えながら、屋内外のさまざまな路面で安定して走行できる。複数のセンサーを搭載し、機体が認識している情報を学生が確認できるアプリと連携する。アプリでは歩容の選択や速度の調整、設定済みの動作の実行のほか、ロボットの視点から写真や動画を撮影できる。
4D LiDARとISS 2.0の機能
Unitreeは4D LiDARを、全方位をカバーする超広角スキャナーと説明している。簡単に言えば、センサーが周囲を走査し、さまざまな方向の距離を測定する。システムは距離の情報に時間の要素を加え、動きの追跡やリアルタイムの地図作成に役立てる。この地図をコントローラーに取り込み、ロボットが障害物を見つけて回避できるようにする。ISS 2.0(知能型側方追従)は、こうしたデータと視覚的な手がかりを使って、ロボットがユーザーのそばを保つ機能だ。ユーザーの歩調や進行方向に合わせる設計で、人混みでの急停止や衝突を減らす。
- 地図作成と衝突回避に用いる全方位LiDAR
- ISS 2.0による、ユーザーのそばで位置を保つ側方追従機能
- シミュレーターや設定済み動作を備えたアプリ操作で、すぐに練習を開始
- 初心者が取り組みやすいブロック型コーディングの選択肢
すでに外部の教育事業者がGo2アプリを詳しく教えている。例えば、リアルタイムの地図作成、ブロック型プログラミング、音声コマンド、小型アームなどの追加パーツの操作を順を追って学ぶコースがある。こうした教材により、教師は初心者向けから、より高度な操作を目指す学生向けまで、授業を柔軟に調整できる。
ロボット犬が学校に広がる理由
コスト低下、ソフトウェアの向上、活発なコミュニティが、四足歩行ロボットの教育現場への導入を後押ししている。かつてはロボットが梁の上でバランスを取る鮮やかな映像を見ていた学生が、今では教室に収まる小型機を実際に扱えるようになった。展示会や科学フェスティバルも、より幅広い人々に技術を紹介している。最近の「New Scientist Live」での実演では、Go2が子どもを楽しませた。こうしたプラットフォームが人々の関心を引き、抽象的な技術を身近に感じさせることを示す一例だ。
大学では、さらに踏み込んだ活用も探られている。ニュージャージー工科大学とベングリオン大学の連携による「Institute for Future Technologies」の支援を受ける研究チームは、対面する相手に合わせて対応を変える、Go2を活用した社会支援型モデルを開発している。このプロジェクトでは、ウェアラブルセンサーとエッジコンピューティングを組み合わせ、快適さや痛みなどのサインにロボットが反応できるようにする。治療や高齢者介護への応用が期待される。詳細はNJITの発表NJITで確認できる。
小規模な学校でも、複数分野にまたがるプロジェクトが登場している。例えばアルバーニア大学では、新たなサイバーセキュリティーの授業で「サイバードッグ」を活用する一方、工学系の学生が3Dプリンターで保護シェルやマウントを設計している。ソフトウェア、ハードウェア、設計を組み合わせるこうした取り組みは、ロボット工学や自動化の分野で雇用主が求めるスキルの構成にも通じる。
学生が取り組める活用例
基本を身につければ、Go2は幅広いプロジェクトの実験台となる。管理された環境では小型カメラやセンサーを安定して運べるほか、経路計画の練習に十分な速度があり、学生が作成したコードも受け入れられる。見た目の面白さを狙った実演より、現実のタスクを想定したプロジェクトのほうが、よい成果につながりやすい。
- 安全区域やジオフェンスを設定した教室・実験室内の地図作成
- 点検巡回を想定した経由地点ミッション
- 混雑した場所でISS 2.0が人をどの程度追従できるかを測る側方追従の研究
- 特定の動作やルーティンを起動する音声制御
- 接近距離、ジェスチャー、フィードバックを検証する人とロボットの相互作用実験
- ロボットのカメラを使ってローアングルの動画を撮影するメディア制作
- 安全上の境界を明確にした模擬障害物コースでの基本的な探索タスク
- ロボットとアプリ間の通信やログの保護を扱うサイバーセキュリティー実習
コンテストは、チームがコードを改善し、確実な操作を練習する動機づけになる。安全なナビゲーション、転倒後の確実な復旧、人への明確なコミュニケーションを重視するイベントでは、将来の仕事にも生かせる習慣を身につけられる。Unitreeのコースではシミュレーション、実習、コンテストを組み合わせており、教師は技術面の成果とチームワークの両方を評価する枠組みを得られる。
安全、倫理、責任ある利用
人の周囲を素早く動くロボットには、慎重な計画が欠かせない。移動型ロボットを使う学校では、監督者の立ち会い、指定されたテスト区域の設定、操作者がすぐに手を伸ばせる位置への非常停止装置の設置など、基本的な対策を取ることが多い。新しいコースでは、シミュレーションから実機の走行まで、全段階で安全を重視している。学生が自信を持って取り組み、機材を保護するために重要な点だ。
プライバシーも、教室で扱うべきテーマだ。カメラ、マイク、無線通信は強力なツールだが、データも収集する。教師は撮影を認める場所、映像の保存方法、撮影時に同意を得る手順について明確なルールを定められる。顔認識を避ける、プロジェクトに本当に必要なデータだけを保存するといった、責任ある設計の選択肢も授業で取り上げられる。
現在のハードウェアの限界も、よい学習の機会になる。速度や地形によって稼働時間がどう変わるか、熱が性能にどう影響するか、重いものより軽いアタッチメントが適している理由を学生は学べる。派手な動きではなく、安定した動作こそが、優れたプロジェクトと忘れられる実演を分ける特徴だ。
Unitreeのコースを比較する
Unitreeのパッケージは特定のハードウェアに結びついた一貫性のある学習課程を提供し、教師の準備時間を短縮できる。一方で、学びをさらに広げる方法も多い。外部の教育事業者は、地図作成、ブロック型コーディング、音声操作などを含むGo2アプリの詳細な講義を提供している。オープンソースのコミュニティーには、ロボットをROSや一般的なフレームワークと接続するライブラリーや実例がある。クラブやメイカースペースでは、仲間から助言を得たり、新しいアイデアを試したりできる。
購入を検討する人の中には、所有者による日常的な使用状況をもっと知りたい人もいる。フォーラムには、動作音、セットアップ、ソフトウェアの成熟度、長期的な信頼性について、継続的に質問が寄せられている。学校は大規模な購入の前に小規模な試験導入を行い、得られた知見を記録し、学生に実際の成果を発表させることで対応できる。このコースで教えられる最も重要なスキルは、特定のプログラミング技法ではない。問題を診断し、テストに失敗したときに素早く立て直す方法だ。
市場の展望と消費者の関心
中国のロボット産業では、教育や家庭で使える手頃な価格の機体が急速に広がっている。NoetixのBumiやUnitreeのR1は、ヒューマノイドが消費者向け市場に近づいていることを示す。Go2のような四足歩行ロボットは、それを補完する分野を担い、荒れた路面でも安定し、初めて使う人にも扱いやすい。段階別の教室向けコースを開始したことは、基礎から高度な学習まで一貫して進めたい学校にUnitreeが売り込んでいることを示している。
プログラムが広がれば、地図作成、状態推定、ナビゲーションといったロボット工学の基礎を学生が学ぶ方法の標準化につながる可能性がある。学校は、カリキュラムがそろった既知のプラットフォームを導入できる。企業は、センサーを扱い、安全にテストし、システム全体を考えられる卒業生を採用できる。今回の開始が示す最も大きな変化は、ロボット犬がもはや研究室の見世物ではないということだ。明確なシラバスが整い、多くの教育課程で手の届く価格になったことで、実用的な教育ツールへと変わりつつある。
要点
- Unitreeはロボット犬Go2を使った学生向け対面講座を開始
- 操作、メンテナンス、動作制御、ナビゲーション、二次開発を扱う
- Go2は広角スキャン用の4D LiDARと側方追従機能ISS 2.0を搭載
- シミュレーションから監督下の実習、チームプロジェクト、コンテストへと進む
- 外部の講座では地図作成やブロック型プログラミングなどGo2アプリの機能を学べる
- 大学ではウェアラブルセンサーを使った社会支援型の研究などにGo2を活用
- 移動型ロボットを教室で使ううえで、安全、プライバシー、信頼性を重視
- コスト低下と関心の高まりを受け、四足歩行ロボットが教育現場に広がっている