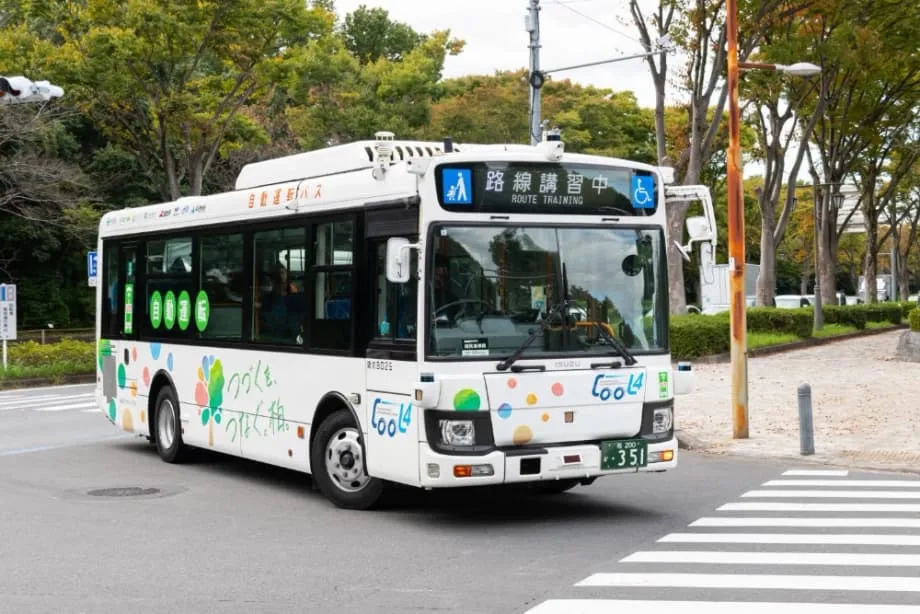
東京都内で初の公道レベル4自動運転バス試験
東京大学の研究チームは火曜日、東京圏の公道でレベル4自動運転バスの試験を初めて実施した。運転手不足や人口動態上の課題に取り組むため、日本が革新的な解決策を模索する中で、これは日本の自動運転交通の開発における大きな節目となる。
目次
今回の試験は、2019年末から同じ路線で運行されてきた、部分的な自動運転であるレベル2の自動運転バスによる試験から一歩進んだものだ。路線は東京大学柏キャンパスと柏の葉キャンパス駅を結び、総延長は約2.6キロ(公道2.3キロ、キャンパス内0.3キロ)に及ぶ。
東京大学生産技術研究所の須田義宏教授で、柏ITS推進委員会の委員長も務める須田教授は、この進展の意義について次のように説明した。
レベル2からレベル4への移行は、交通にどのように取り組むかという考え方の根本的な変化を意味します。レベル4では、指定された運行領域内であれば、予期しない事態への対応を含め、すべての運転業務を車両が処理できます。これは、人間の運転手に依存しない公共交通の新たな可能性を生み出し、日本が直面する深刻な運転手不足への対応につながります。
このプロジェクトは、東京大学、政府機関、民間企業、各種団体による幅広い連携を通じて開発されてきた。国土交通省がスマートシティプロジェクトおよび先進モデルプロジェクトに選定した柏の葉スマートシティコンソーシアムの一環と位置付けられている。
自動運転のレベルを理解する
自動化のレベルは1から5で測られ、レベルが上がるほど車両の自律性が高まる。レベル1はアダプティブクルーズコントロールなど、運転者を支援する技術を指す。一方、レベル5はあらゆる条件下での完全な自動化を意味する。
これまでのバスが採用していたレベル2の自動化は、限定された領域内で、車両の縦方向(加速・制動)と横方向(操舵)の運動制御をシステムが担う一方、人間による監視が必要な段階を指す。これに対し、今回の新しい試験の焦点であるレベル4の自動化は、技術面で大きな飛躍を表す。このレベルでは、限定された領域内で、システムがすべての運転業務を担い、運行中に生じる困難事態にも人間の介入なしに対応する。
2009年12月からこのプロジェクトを調整してきた柏ITS推進協議会は、各レベルを次のように明確に定義している。レベル1のシステムは、限定された領域内で、縦方向または横方向のいずれかの車両運動制御の部分タスクを担う。レベル2のシステムは、縦方向と横方向の両方の車両運動制御の部分タスクを担う。レベル3のシステムは、限定された領域ですべての動的運転業務を担うが、困難事態が生じた場合は介入を求める。レベル4のシステムは、限定された領域ですべての動的運行業務を担い、困難事態に対応する。そしてレベル5のシステムは、制限なくすべての動的運転業務を担う。
柏の自動運転バスプロジェクトの歩み
柏の自動運転バスプロジェクトは、開始以来大きく発展してきた。第1段階は2019年11月に始まり、2020年3月までレベル2の自動運転バスの試験が続けられた。初期の試験では、アドバンスト・スマート・モビリティ株式会社が開発した自動運転システムを搭載し、東武バスイースト株式会社が運行する商用車バスが使用された。車両は日野・リッセをベースにし、乗車定員は17人だった。
これらの初期試験は、自動運転バスを長期間にわたって運営する上での実務的な課題を把握するための重要な研究活動と位置付けられた。これまでの自動運転試験は短期間で行われることが多かったため、この5カ月間のプロジェクトでは、実際の路線、運行、点検、整備を長期にわたり実施する運営方法を検証することを目指した。
2021年1月には、実証試験に新しい車両が導入された。この自動運転バスは、いすゞ・エルガミオをベースにし、乗車定員を56人(座席28席)に増やした。ただし、新型コロナウイルス対策のため、安全上の理由から実際の乗車定員は15人に制限された。改良されたこの車両は、自動運転システムの向上、センシング能力の強化、加速・減速時の快適性向上を備えていた。
2019年から始まった実証試験で得られた知見をもとに、アドバンスト・モビリティ社は、センシング能力の強化、加速・減速時の快適性向上、車両サイズの拡大により、自動運転システムを改良した。この段階ではレベル2の自動運転で運行し、継続的な評価の結果に基づいて将来的にレベル4へ移行する計画だ。
自動運転バスを支える技術
レベル4の自動運転バスには、人間の介入なしに安全に走行できる先端技術が組み込まれている。これらのシステムには、車線維持制御、GNSS(GPS)測位、正確な自己位置推定のための磁気マーカーセンサー、アクセルとブレーキの自動化による速度保持制御が含まれる。
車両には、SRA機能(全速度域での車間距離制御)や、カメラが信号機の色を認識して適切に対応する信号機連携機能など、専用の安全機能が搭載されている。さらに、バス停への到着・出発を自動で管理するシステムも備えている。
新しいレベル4試験では、バスはBOLDLY Corporationが開発した「Dispatcher」と呼ばれる自動車両運行管理プラットフォームに接続されている。このプラットフォームは、遠隔での状態監視、走行指示、緊急対応、運行可否の判断、包括的な走行記録とエラーログの記録機能を提供する。
これらの技術が連携し、必要に応じて介入できる遠隔管制センターとの通信を維持しながらバスを自律運行させる、包括的な安全・運行管理システムを構成している。Dispatcherプラットフォームは、走行記録、エラー記録、状態監視、走行指示、緊急対応、走行可否の判定など、遠隔で実行できる機能を追加する。
車両は、センサーと認識システムを組み合わせ、指定された路線を安全に走行する。車線維持制御システムはバスの路上での位置を保ち、磁気マーカーセンサーは路線に沿った正確な自己位置推定を行う。速度保持制御システムは加速と制動を管理し、滑らかな運行を確保する。
日本の交通課題への対応
この自動運転バスの試験は、日本が抱える切実な交通課題に対応するための、より広い戦略の一環である。日本は、高齢化、少子化、深刻な運転手不足といった大きな人口動態の変化に直面している。これらの要因により、郊外や地方圏で鉄道・バス事業が縮小し、住民の移動手段に問題が生じている。
日本の自治体は、こうした課題への解決策として自動運転技術への期待をますます高めている。2023年4月以降、特定の条件下で運転者なしのレベル4自動運転車両が日本の公道を走行できるようになり、普及に向けた制度的枠組みが整った。
BOLDLY社代表取締役CEOの佐治勇樹氏は、こうした動きの重要性を次のように指摘した。
高齢化、少子化、運転手不足といった人口動態の変化を背景に、郊外や地方圏で鉄道・バス事業が縮小し、日本の交通インフラは課題に直面しています。こうした移動の課題に対応するため、日本の自治体は自動運転技術を解決策としてますます重視しています。
柏のプロジェクトは特に、レベル4の自動運転を念頭に置いた走行性能と安全性の評価を目指している。その結果に基づき、新型の自動運転バス車両の開発と運行拡大を継続する計画だ。究極的な目標は、柏の葉のまちづくりと連携し、住民に安全で快適、便利なサービスを提供することである。
このプロジェクトは、国土交通省がスマートシティプロジェクトおよび先進モデルプロジェクトに選定した柏の葉スマートシティコンソーシアムに関連する取り組みと位置付けられている。試験結果をもとに、バスの走行性能と安全性をレベル4以上の自動運転を念頭に置いて評価し、新型の自動運転バスを開発する。今回の試験に続いて新しい車両を導入し、試験運行を継続する。
東京大学におけるより広範な自動運転車研究
東京大学は自動運転車研究の最前線にあり、研究は走行技術だけにとどまらない。自動運転車が歩行者と意思疎通することで安全性を高められるかという、革新的な研究も行われてきた。
東京大学大学院情報理工学系研究科の五十嵐健夫教授が主導した研究では、歩行者の存在を認識すれば歩行者を見つめ、認識しなければ視線をそらす、ロボットの目を自動運転車に搭載することを検討した。研究の結果、こうした視覚的な手がかりは歩行者の行動に大きく影響し、より安全で効率的な横断判断を助けることが分かった。
五十嵐教授が説明したように。
自動運転車と、歩行者などその周囲の人々との相互作用についての研究は十分ではありません。自動運転車に対して社会に安全性と安心をもたらすために、そうした相互作用について、さらに研究と努力が必要です。
研究では、ロボットの目に対する歩行者の反応に、興味深い性別による違いも明らかになった。男性参加者は、車両の目が自分を見た場合に危険な横断判断が減った。一方、女性参加者は同じ条件下で、安全なときに横断しないという非効率的な判断が減った。
最終的にこの実験では、ロボットの目によって、誰にとっても横断がより円滑または安全になることが示された。研究チームは、参加者が少なく、1つの場面しか想定していない点にこの研究の限界があることを認めているが、結果は有望である。手動運転から自動運転への移行は大きな変化であり、目が実際に安全に貢献し交通事故を減らすのであれば、搭載を真剣に検討すべきだと研究チームは考えている。
今後の展開としては、手動操作ではなく、自動運転AIと連動してロボットの目を自動制御できるようにしたいとしている。これにより多様な状況に対応し、歩行者と車両のコミュニケーションを改善できる可能性がある。
プロジェクトのパートナーと協力者
自動運転バスプロジェクトの成功は、大学、政府機関、民間企業による幅広い連携に支えられている。柏ITS推進協議会には、この技術を実現するために連携する多数の組織が参加している。
自動運転バス実証試験の参加組織は、東京大学モビリティイノベーション連携研究機構、東京大学生産技術研究所、東京大学新領域創成科学研究科、柏市、アドバンスト・スマート・モビリティ株式会社、東武バスイースト株式会社、三井不動産株式会社、SBドライブ株式会社、柏の葉アーバンデザインセンター(UDCK)、パシフィックコンサルタンツ株式会社、損害保険ジャパン日本興亜株式会社、三菱オートリース株式会社。
この多様なパートナーシップは、交通技術、都市計画、保険、不動産開発の専門知識を結集し、実際の都市環境で自動運転交通を導入するための包括的なアプローチを生み出している。協議会は、東京大学、行政機関、民間企業、各種団体、個人間の協力と調整の場として2009年12月に設立され、各種研究開発活動の促進と、それらの商業化・実用化への貢献を目的としている。
柏ITS推進協議会は、2019年11月1日から、つくばエクスプレス柏の葉キャンパス駅と東京大学柏キャンパスの間2.6キロの区間で、自動運転バスを用いた商用運行の実証実験を実施している。この期間を通じて協議会は、長期の実用運行を見据えて運行方法、運行、点検、整備を検証し、新型の自動運転バス車両の開発や柏の葉のまちづくりと連携した調査研究を進めている。
日本の自動運転公共交通の未来
柏でのレベル4自動運転バス試験は、日本の自動運転公共交通に関する意欲的な計画の一つにすぎない。その他の取り組みには、エストニアのAuve Techが開発した自動運転シャトル「MiCa」をBOLDLY社が導入する計画があり、2023年に日本国内の公道で試験を開始する予定だ。
BOLDLYは、Auve Techが開発したレベル4自動運転シャトル「MiCa」を購入した世界初の企業である。日本でMiCaを運行するため、BOLDLYは実証運行の手配、関係政府機関からの必要許可の取得、2023年夏から始める公道試験の基盤整備を進めている。日本仕様のMiCaは、BOLDLYの運行管理プラットフォーム「Dispatcher」に対応する機器とカメラを備えるよう改良された。さらに日本の道路に対応するため、エストニア仕様では右側にあるドアを左側に装備している。
2020年にBOLDLYの自動運転システムを導入した最初の自治体である茨城県境町は、MiCa自動運転シャトルの購入でBOLDLYと協定を締結済みだ。同町は年内にこれらを町内の道路で走行させる計画だ。全国的に、BOLDLYは今会計年度に日本へ約10台のMiCaを導入する目標を掲げている。
日本が自動運転交通インフラの整備を進める中、これらのプロジェクトは、運行方法、整備の必要性、乗客の受容性について貴重なデータを提供する。柏の試験は特に、レベル4の自動運転を念頭に置いた走行性能と安全性の評価を目指しており、その結果に基づいて新型の自動運転バス車両の開発と運行拡大を継続する計画だ。
今後は、柏の葉のまちづくりと連携し、住民に安全で快適、便利なサービスを提供することを目指す。このアプローチは、先端的な交通システムと持続可能な都市開発を統合したスマートシティを実現するという、日本のより広いビジョンとも一致している。
要点
- 東京大学は火曜日、東京都内の公道でレベル4自動運転バスの試験を開始した
- 試験は柏の葉キャンパス駅と東京大学柏キャンパスの間2.6キロの路線で行われる
- レベル4の自動化は、限定された領域内で車両が人間の介入なしにすべての運転業務を担うことを意味する
- 同じ路線では2019年末から、レベル2の自動運転バスによる試験が行われている
- このプロジェクトは日本の運転手不足や人口動態上の課題に対応するものだ
- 自動運転バスは、車線維持、GPS測位、信号機認識などの先端技術を採用している
- 日本では2023年4月以降、特定の条件下でレベル4自動運転車両の公道走行が認められている
- このプロジェクトは、国土交通省が選定した柏の葉スマートシティコンソーシアムの一環である
- 大学の部門、政府機関、民間企業など、複数の組織がプロジェクトに協力している
- 今後の計画には、試験結果に基づく新型自動運転バス車両の開発と運行拡大が含まれる