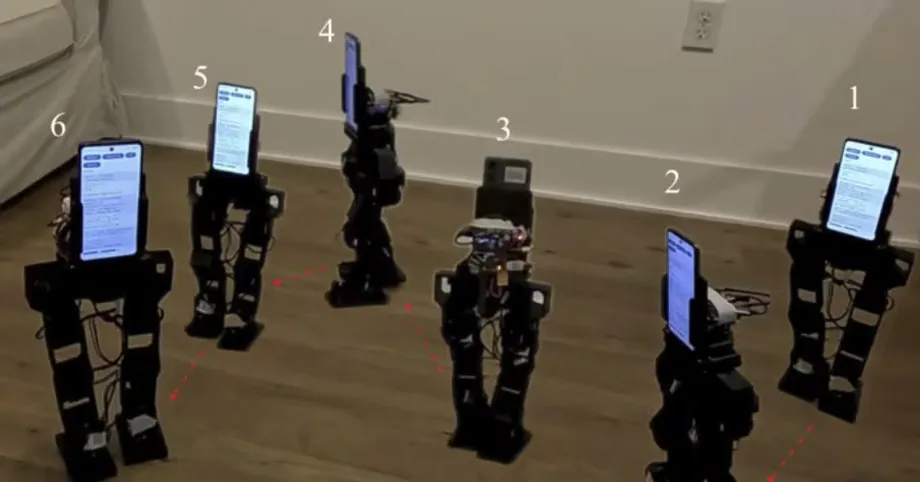
2017年発売のスマホが二足歩行ヒューマノイドを動かす
UCLAの研究チームは、高さ約48センチ、重さ1.8キログラムで、スマートフォンを除く製作費がおよそ400ドルのヒューマノイドロボットを開発した。「PhoneBot」と名付けられたこのロボットは、二足歩行し、カメラで人を追い、うつ伏せの状態から起き上がることができる。テストされた4機種のうち1つは、2017年発売のHuawei Honor 9だった。
目次
2026年10月6日にarXivへ投稿されたこの研究は、Ruochen Hou、Quanyou Wang、Daniel Koh、Dennis W. Hongによるものだ。Hong氏はカリフォルニア大学ロサンゼルス校(UCLA)の機械・航空宇宙工学教授で、プロジェクトは同校のロボティクス・メカニズム研究所(RoMeLa)で開発された。
チームのPhoneBotの研究論文「PhoneBot: A Low-Cost Open Humanoid Robot Platform Reusing Smartphones(PhoneBot:スマートフォンを再利用する低コストのオープン・ヒューマノイドロボット・プラットフォーム)」は、一般的なスマートフォンから主要な演算・センシング機能を借りるロボットについて説明している。著者らによると、ハードウェアとソフトウェアの設計は完全なオープンソースで、他の人もプラットフォームを再現し、改良できる。
PhoneBotは、教室や研究室が抱える現実的な問題に取り組む。小型ヒューマノイドロボットには、高価なモーターのほか、カメラ、モーションセンサー、コンピューターを個別に用意しなければならない場合がある。スマートフォンなら、こうした部品のいくつかをコンパクトな1台にすでに備えている。再利用すれば、別途購入して接続する電子部品を減らせる。
一方、今回の方式の現時点での限界も明らかになった。歩行と画像認識はスマートフォン上で動作するが、会話処理には外部のノートパソコンを使う。PhoneBotに腕はなく、歩行制御器は平地向けに訓練された。当面の用途は教育、研究、実験だ。
スマートフォンで13個の関節を制御
PhoneBotは、腰より上に取り付けたマウントにスマートフォンを搭載する。カメラで周囲を捉え、スマートフォンの慣性計測装置(IMU)で動きや向きを測る。IMUは、機器の動きや傾きを推定するセンサーを組み合わせたもので、ロボットがバランスを保つために必要な情報を提供する。
専用のAndroidアプリは、TensorFlow Liteを使って動作・制御用のニューラルネットワークを実行する。TensorFlow Liteは、スマートフォンなどの機器上で機械学習モデルを動かすためのソフトウェアだ。スマートフォンが動作指令を計算し、Wi-Fiで機体に搭載した小型コンピューターへ送る。コンピューターはその指示をモーターに伝える。
ロボットの各脚には動力付き関節が6個あり、胴体を回転させる関節が1個ある。各股関節には3個、各膝には1個、各足首には2個の関節がある。下半身の自由度は12で、これは関節を個別に制御して動かせる方法が12通りあるという意味だ。
13個すべての関節に、DYNAMIXEL XL430-W250-Tサーボモーターを使っている。サーボは、指定した位置まで動くよう指令できるモーターで、膝や足首などロボットの関節制御に適している。
胴体の関節を使うと、カメラの向きを変えることもできる。PhoneBotは足を動かさずに上半身を回し、人を追うことができる。横を見るたびにロボット全体を動かす必要がなくなる。無線接続により、スマートフォンを本体に専用の有線接続でつなぐ必要がないため、交換もしやすい。
4機種で動作、ただし地図作成に制約
研究チームは、Huawei Honor 9、Samsung Galaxy A16 5G、Motorola Moto G 2024、Motorola Moto G 2025をテストした。4機種すべてが、動作検知、歩行制御、画像処理などの主要機能を処理できた。比較的新しい低価格スマートフォン3機種は、それぞれ約50~80ドルで購入した。
Honor 9は、ハードウェア再利用の分かりやすい例だ。論文の発表9年前に登場したスマートフォンでも、ロボットの主要な歩行・画像認識タスクを実行できた。新しい低価格モデルも、高級スマートフォンに代わる選択肢となった。
Honor 9には、特定のソフトウェア上の制約があった。テスト時に米国で使われた端末では必要なGoogleサービスが利用できず、端末上で地図を作成する機能を実行できなかった。この機能は、通常SLAMと略される「自己位置推定と地図作成の同時実行」を使う。簡単に言えば、ロボットが地図を作りながら、その地図上のどこにいるかを把握する機能だ。
スマートフォンを選ぶ際は、ハードウェアだけでなく、インストール済みソフトウェアも重要になる。テストしたHonor 9は歩行と人の検出に対応した一方、地図作成には端末に備わっていないサービスが必要だった。ほかのAndroid機種との互換性は、今後テストする必要がある。
プロジェクトの開発は、複数世代の市販ハードウェアにまたがっている。
- 2017年:HuaweiがHonor 9を発売。テストに使われた中で最も古いスマートフォン。
- 2024年、2025年:Motorolaが2世代のMoto Gを発売。Honor 9およびGalaxy A16 5Gとともにテストされた。
- 2026年10月6日:UCLAの著者らがPhoneBotのプレプリントをarXivに投稿。
歩行はシミュレーション環境で習得
PhoneBotの歩行制御器は、強化学習を用いてまずシミュレーション環境で学習した。この手法では、ソフトウェアが動作を試し、有効な行動に対してスコアを受け取る。PhoneBotの訓練では、指定された速度を保つこと、左右交互に足を出すこと、直立を維持することなどを評価し、足を引きずるといった動作にはペナルティーを与えた。
シミュレーションには、実機に影響する物理的な制約も組み込んだ。低価格モーターには出力と速度の限界があり、ギアには遊び、つまり部品間のわずかな緩みがある。こうした点を考慮することで、実際の機構で実行できる動きを制御器が学習しやすくなる。
訓練では別の問題も起きた。左右対称に作られた機体が、必ずしもバランスの取れた歩行パターンを学習するわけではなかった。一部の試行では、左足を前に出したまま、右脚に大きな負荷がかかっていた。関節やモーターに偏った負担が生じる状態だった。
研究者らは、矢状面ミラーリングでこの問題に対処した。左右を反転させた訓練例を複製し、動作の両バージョンから制御器が学べるようにした。この手法なら、反転例ごとに物理シミュレーションを追加で実行せずに、学習例を増やせる。
小さな訓練方法の変更で歩行が安定
チームは、左右反転した例を使う訓練を5回、使わない訓練を5回、それぞれ独立して実施し、結果を比較した。左右反転により、シミュレーションでの学習速度と安定性が向上し、両脚にかかるモーター負荷もより均等になった。
報告された指標の1つでは、左右の関節角度の差がシミュレーション上で0.254ラジアンから0.003ラジアンに縮小した。この2つの値から計算すると、減少率は約98.8%となる。ラジアンは角度の単位で、値が小さいほど左右の動きがよく似ていることを示す。
その後、制御器を実機に移し、チームは歩行、人の追跡、うつ伏せからの起き上がりを実演した。数値比較はシミュレーション上の歩行を示し、実演は実機で達成した動作を示している。
この研究が重要なのは、手頃な価格の部品にはソフトウェアが考慮すべき制約があるためだ。スマートフォンは指令をすばやく計算できても、モーターが実際に動作させなければならない。PhoneBotの訓練方法は、制御器の判断を機体の出力や機械的特性と結びつけている。
400ドルの価格に含まれるもの
研究者らは、スマートフォンを除いたPhoneBotのハードウェア費用を約400ドルと見積もっている。報告された重量1.8キログラムには、スマートフォンとバッテリーが含まれる。互換性のあるスマートフォンをすでに持っている人は再利用できるが、新たに購入する場合はその費用をロボットのハードウェア予算に加える必要がある。
比較対象として挙げられた小型研究用ヒューマノイドの価格は、およそ3,500~13,800ドルだ。PhoneBotのハードウェア費用の見積もり400ドルは、比較対象の最安機種より約88.6%、最も高価な機種より約97.1%低い。
比較対象のロボットは機能が異なるため、機材選びではその点も重要だ。現行のPhoneBotには腕がなく、積載能力が限られる低価格モーターを使い、平地歩行に重点を置いている。物体を扱う実験や、より高度な動作を必要とする研究室では、購入価格とあわせて要件を検討する必要がある。
Intelのインテリジェント・システムズ・ラボの研究者が開発した先行のスマートフォン・ロボット基盤「OpenBot」は、約50ドルの車輪式機体を使っていた。PhoneBotは、スマートフォンを再利用するという同じ大枠の発想を、二足でバランスを取る機体に応用した。機械的な課題が異なるため、ハードウェア費用の見積もりはOpenBotで示された機体費用の8倍となっている。
会話処理にはノートパソコンを使用
PhoneBotの論文では、歩行や人の追跡に加え、会話形式のやりとり、撮影、モバイル・テレプレゼンスについても説明している。テレプレゼンスとは、遠隔操作する機器を使い、別の場所から映像を見たり、やりとりしたりすることだ。スマートフォンのカメラ、マイク、スピーカー、無線接続が、こうした用途を支える。
現在、音声でのやりとりは複数の機器で処理を分担している。音声の入出力はスマートフォンが担う一方、音声認識と言語処理はWi-Fi経由で接続した近くのノートパソコンで実行する。歩行制御と画像処理はスマートフォン上で動作する。
チームは、適切な言語モデルをスマートフォン上で直接動かす方法を探る予定だ。また、音声指示と視覚情報を組み合わせ、ロボットの動作を選ぶ計画ソフトウェアも提案している。これらが実現すれば外部コンピューターへの依存を減らし、ロボットに依頼できる作業を広げられる。
PhoneBotの物理的な限界は明確だ。腕がないため、物を拾ったり動かしたりすることはできない。歩行制御器は平坦な地面向けに訓練されており、小型モーターの制約により、積載できる重量や力強い動作にも限界がある。
研究者らは、軽量な腕の追加や不整地での歩行を検討している。これらの改良や会話処理のスマートフォンへの移行について、完了時期は示されていない。現時点で実演されたプラットフォームの中心となるのは、現在のハードウェアが可能な範囲での移動、センシング、やりとりだ。
オープンな設計が学生の出発点に
UCLAの著者らは、PhoneBotを教育、研究、迅速な試作に向けた手頃で再現可能なプラットフォームと位置づけている。ハードウェアとソフトウェアの両方の設計を公開することで、学生や研究者は組み立て、調べ、改良できる出発点を得られる。
授業では、カメラ入力が動作にどう影響するか、センサーの読み取り値がバランスにどう関係するか、対応するスマートフォンによって制御器の性能がどう変わるかを検証できる。研究者は既存の構造を土台に、新たな認識機能や対話機能を試すこともできる。入手しやすい電子部品と変更可能なロボット設計の組み合わせが、こうした用途を可能にする。
組み立てや機材の要件にもよるが、ハードウェア費用の見積もりが400ドルなら、研究室が複数台を製作しやすくなる。複数のロボットがあれば、似た機体を使って変更点を比較でき、設計の共有によって実験の再現もしやすくなる。
PhoneBotは、ロボットを使える形にするにはハードウェアの費用だけでは不十分だという、重要な工学上の教訓も示している。チームは歩行ソフトウェアを訓練し、偏った歩行を修正し、モーターの制約を考慮し、スマートフォンとの互換性を確認する必要があった。設計を公開すれば、こうした判断を他の人も研究し、改善できる。
古いスマートフォンに別の計算用途
Googleも、カリフォルニア大学サンディエゴ校と、使われていないPixelスマートフォン約2,000台を小型データセンターとして活用するプロジェクトを進めている。この取り組みとPhoneBotは、既存のスマートフォン用プロセッサーを異なる形で活用する。一方は複数の端末を計算用途にまとめ、もう一方は動く機械の中にスマートフォンを組み込む。
AIデータセンターへの投資拡大で高性能メモリーの需要が高まり、ほかの電子機器メーカーの部品予算にも圧力がかかる中、再利用への関心が高まっている。PhoneBotでコストを削減できるのは、カメラ、モーションセンサー、プロセッサー、無線接続を別々に購入せず、スマートフォンの既存機能を使うためだ。
UCLAの実験は、この方法で得られる具体的な成果を示している。2017年発売の機種を含むテスト済みのAndroidスマートフォン4機種は、ロボットの主要タスクに十分な演算・センシング能力を提供した。一方、Honor 9で地図作成に制約があったことから、再利用の際にはプロセッサー性能だけでなく、ソフトウェアの対応状況も確認する必要があると分かる。
PhoneBotは、古くなったスマートフォンに研究ツールとしての役割を与える。機体と制御システムは、そのスマートフォンと低価格モーターで実現できることに合わせて設計されている。今後の開発目標も明確で、軽量な腕の追加、不整地歩行の習得、会話処理のさらなるスマートフォン上での実行を目指す。
要点
- UCLAのPhoneBotは高さ約48センチ、重さ1.8キログラム。スマートフォンとバッテリーを含む。
- ハードウェア費用の見積もりは、スマートフォンを除いて400ドル。
- テストしたAndroidスマートフォン4機種は、2017年発売のHuawei Honor 9を含め、歩行、センシング、画像認識の主要機能に対応した。
- Honor 9は、端末上での地図作成に必要なGoogleサービスを利用できなかった。
- 左右反転した訓練例により、シミュレーション上の歩行が改善し、両脚への負荷が均等になった。
- PhoneBotには現時点で腕がなく、平地歩行向けに訓練され、会話処理には外部のノートパソコンを使う。
- 著者らによると、ハードウェアとソフトウェアの設計は完全なオープンソースだ。