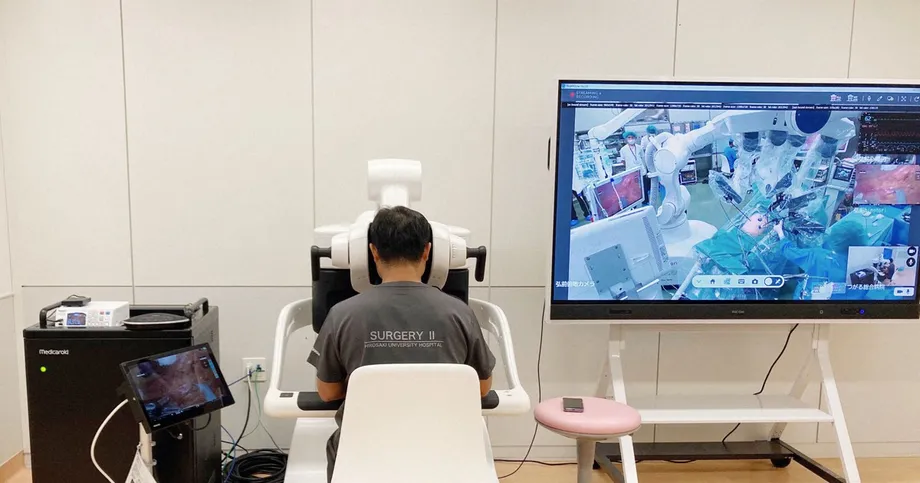
2病院が手術ロボットを共同操作
青森県内で約30キロ離れた2病院の医師が連携し、大腸がん患者5人の手術を行った。弘前大学と日本外科学会は、遠隔ロボット手術支援の臨床利用として日本初だとしている。研究は8月に始まり、弘前市の弘前大学医学部附属病院と五所川原市のつがる総合病院を接続した。
目次
手術室の外科医が、神戸市に本社を置くメディカロイドが開発した手術支援ロボット「hinotori」を操作する一方、もう一方の病院にいる指導医も遠隔操作で同じロボットを動かし、支援した。医師らは連携して腫瘍を切除した。大学と学会によると、5件の手術はいずれも安全に完了した。
当面の目標は、経験豊富な外科医の確保が難しい病院に専門技術を届けることだ。安全性を評価するため、3月まで手術を追加で行う予定で、その後、主催者らは必要な機器の承認と日本の公的医療保険の適用を申請する方針だ。
日本外科学会の遠隔手術推進委員会の委員長を務める東海大学の森正樹教授は、弘前大学で開かれた記者会見で目的を説明した。
私たちの第一の目標は、外科治療における地域格差をなくすことです
森氏は、約2年以内に遠隔ロボット手術を実用化したいと学会が考えていると述べた。これは目標であり、次の段階は臨床評価の継続、機器の承認、保険適用に向けた調整となる。青森での手術は、ロボット操作や通信遅延、ネットワーク障害からの復旧を検証した日本国内の先行研究を経て、この技術を患者の治療に導入するものだ。
8月から10月までの経緯
弘前大学と日本外科学会は10月8日、臨床利用の開始を発表し、10月14日の記者会見で詳細を説明した。2026年10月15日付の報道では、参加病院間の距離は約30キロとされた。
発表に先立ってすでに手術が行われており、今後始まる試験の告知ではなかったことが、次の経緯から分かる。
- 8月:初回の手術を実施し、臨床研究を開始。
- 10月8日:弘前大学と日本外科学会が、遠隔ロボット手術支援の日本初の臨床応用開始を発表。
- 10月14日:主催者らが詳細を説明し、患者5人の手術が安全に行われたと発表。
- 3月まで:安全性を評価するため手術を追加で行い、その後、機器の承認と公的医療保険の適用を申請する予定。
研究の説明によると、対象は消化器がんの患者だ。完了した5件の手術では大腸がんを治療した。大腸がんは結腸または直腸にできるがんを指す。公表された発表では、合併症や回復期間、長期的ながんの転帰に関する詳細な数値は示されていない。
手術室での遠隔支援の仕組み
hinotoriは、外科医の操作を手術器具の動きに伝えるロボットだ。この研究では病院間を通信回線で接続し、別の場所にいる医師がロボットを操作して、患者のそばにいる外科医を支援した。
この方式では、現地での治療と遠隔地からの専門的な助言を組み合わせる。手術室には医師が立ち会い、遠隔地の医師は口頭で指示するだけでなく、ロボットを通じて手術に加わる。2人の医師が同じ手術に関与する。
現在の手術ロボットだけではできない作業も、現地のスタッフが担う。hinotoriの検証に関する別の学術レビューによると、器具の交換、カメラレンズの清掃、吸引は、患者のそばにいる人が引き続き対応する必要がある。したがって遠隔支援は、遠隔地の外科医や通信システムだけでなく、手術室のチームにも支えられている。
先行研究では150キロ離れた病院間の通信を検証
弘前大学と連携する研究者らは以前、弘前大学医学部附属病院と、150キロ離れたむつ総合病院の間でロボットの遠隔操作を検証した。日本医療研究開発機構の支援を受けた商用ネットワークの研究では、一般的な商用光回線で安定した遠隔操作が可能かを調べた。
この実地試験では、リバーフィールドが開発中のロボットを使用した。外科医12人が操作課題に取り組み、そのうち6人はロボット手術の経験があり、残る6人は一般外科の経験はあるものの、ロボット手術の経験はなかった。医師らは番号の付いた穴の間で棒を動かし、2つの器具を使って印の付いたひもをつかみ、引っ張った。
先行研究で接続した病院間の距離は、今回の病院間の5倍に当たる150キロだった。今回は約30キロだ。患者への手術ではなく、管理された課題を用いることで、研究者らは複数のネットワーク条件下での操作性能を測定できた。
研究者らは、検証した商用通信ネットワークが遠隔手術技術を支えられると結論付けた。一方で、実験の限界も示した。測定したのは制御信号ではなく映像信号の遅延であり、外科医の参加人数は少なく、ネットワーク試験の順序も固定されていたため、参加者が練習を重ねるにつれて操作性能が変化した可能性がある。
高速回線だけでなく鮮明な映像も必要
弘前とむつの実験では、帯域幅が保証された回線の平均往復通信時間は4ミリ秒、ネットワーク状況によって速度が変わる回線では10ミリ秒だった。1ミリ秒は1000分の1秒だ。往復時間とは、信号が送信先に届いて戻ってくるまでの時間を指す。
外科医は器具の動きを目で確認する必要もある。研究者らは、カメラで画像を撮影してから外科医の画面に表示されるまでの遅延を測定した。これは「グラス・トゥ・グラス時間」と呼ばれ、帯域幅が保証された回線では平均92ミリ秒、もう一方の回線では95ミリ秒だった。
カメラの処理、映像の圧縮、伝送、展開、画面表示への応答が、いずれも遅延に影響する。測定された映像遅延のうち、機器による処理が占める時間は、ネットワーク上の伝送時間を大きく上回った。
帯域幅が毎秒5メガビットに保証された接続では、パケット損失が起き、映像の質が低下した。パケットはデジタル情報を小分けにしたもので、一部が失われると映像の細部が欠けることがある。研究者らは、検証したシステムには毎秒10メガビット以上を推奨した。課題の誤操作回数にはネットワーク条件による統計的に有意な差はなかったが、毎秒5メガビットの接続では映像が見にくいと感じた外科医もいた。
この推奨値は、特定のロボットと映像システムに基づくものだ。遠隔支援の導入を計画する病院には、自院の機器に十分な通信容量を確保し、映像と制御指令の双方を安定して送受信することが求められる。
hinotoriの5年間の検証で遅延や通信混雑を調査
神戸大学、メディカロイド、NTTドコモは、2020年から2025年にかけて30回を超える遠隔セッションの評価を実施した。原拓人氏らは、通信性能、ロボットの安全性、スタッフ間の連携、法的要件を検討したhinotoriの検証レビューに、その知見をまとめた。
このレビューが扱うのはhinotoriの技術面・運用面の検証であり、青森で行われた5件のがん手術とは別のものだ。最適化された条件下では、Sub6帯を使用するスタンドアローン型5Gネットワークで、映像を送信しながら約100ミリ秒の往復遅延を達成した。スタンドアローン型5Gは専用の5Gコアネットワークを使う方式で、Sub6は6ギガヘルツ未満の周波数帯を指す。
ネットワークの混雑も重要な検証項目だった。通信品質制御がない場合、毎秒200メガビットの競合トラフィックがパケット損失を引き起こし、映像の質が低下した。通信品質制御を有効にすると、競合トラフィックが毎秒1ギガビット、つまり1000メガビットを超えても伝送は安定した。
通信品質制御とは、重要な通信を優先する仕組みで、この場合は手術映像とロボットへの指令が対象だ。この検証は、ネットワークの公称速度が技術的な課題の一部にすぎないことを示している。他の利用者がデータを送信している状況でも、手術用の通信を維持しなければならない。
外科医は遅延が最大180ミリ秒の条件でも、検証対象の課題を完了できた。ただし、細かな動作の正確さは120ミリ秒を超えると低下し始めた。レビューによると、2022年の「日本遠隔手術ガイドライン」は、エンドツーエンドの遅延を100ミリ秒以下とする要件に加え、安全な接続とバックアップ体制を定めている。
通信が途絶えた場合の対応
hinotoriの検証では、ルーターや5G機器で通信を切断するシミュレーションも行った。ロボットは安全な待機モードに入り、意図しない動きを起こさずに器具の動作を停止した。多くの試験シナリオでは、ネットワークの復旧後、システムを再起動せずに操作を再開できた。
仮想プライベートネットワーク(VPN)を通じた予備の通信経路も試験した。VPNは、離れた場所同士を安全に接続する仕組みだ。障害を模擬した試験では、VPNは5~11秒以内に再接続した。安全対策には、ロボットを操作するコンソールである2台目のコックピットを通じ、現地の操作者が制御を引き継げる仕組みも含まれていた。
手術中は数秒が重要となるため、ロボットを停止できることと、患者のそばに対応可能なチームを配置することが設計の中核となる。レビューでは、自動待機、予備回線、機器の監視、介入できる人員を組み合わせて安全性を確保すると説明している。
検証試験では、手術映像や指令などのデータを公衆インターネットから切り離すため、閉域ネットワーク構成を採用した。監視ツールでネットワーク機器を見守り、急なパケット損失や映像フレームの遅延などの問題を検知した。これらは検証プログラムで導入された機能であり、青森での臨床手術に使われた通信回線について、発表ではより簡潔な説明にとどまった。
現地の医師は引き続き不可欠
原氏らは、医師が患者のいる場所に立ち会うことを定めた医師法第20条を法的要件として挙げている。レビューでは、遠隔地の外科医が現地チームを支援する監督下の遠隔支援を、法的に認められた移行期のモデルと説明している。
青森の研究も、患者のそばにいる外科医が別の病院の医師の支援を受けて手術するという、基本的に同じ方式を採っている。臨床での取り組みを通じて、主催者らがより広い導入に必要な承認を得る間、実際のがん手術における連携のあり方を評価できる。
レビューは、人同士の意思疎通も重要だと強調している。遠隔地の外科医は、音声と映像を使ってスタッフと連携し、手術部位を確認しながら術中の変化を把握する。ロボットの操作を確実にするだけでなく、役割分担や緊急時の手順を明確にすることも、システムを機能させるうえで欠かせない。
先行するリバーフィールドの実験では、ロボット手術の経験がある外科医は、両手を使う課題を経験のない外科医より速く、器具の動きを少なくして完了した。技術によって専門医の操作をネットワーク越しに伝えられる一方、操作の質は訓練や習熟度にも左右される。
目指すのは地元に近い場所での治療
弘前大学と日本外科学会は、遠隔支援によって手術のための移動に伴う費用や不便を減らしたいとしている。外科医の不足に加え、専門医の偏在も課題とされ、地域の病院では高度な手術技術を利用しにくい場合がある。
遠隔支援を受けられる病院では、患者を地元で治療しながら、別の場所にいる経験豊富な外科医の力を借りられる。hinotoriのレビューでは、検証セッション中、遠隔指導によって経験の浅い外科医がより安全かつ効率的に手術できるよう支援する方法も説明している。この方式は個々の手術だけでなく、訓練にも活用できる可能性がある。
一方で、実用化には多くの条件が必要だ。病院にはロボット、適切な通信容量、安全な接続、予備の通信手段、訓練を受けた医療・技術スタッフが求められる。先行する商用ネットワークの研究では、通信の信頼性と費用の両立が課題とされ、一般に信頼性の高いサービスほど費用も高くなると指摘している。
3月まで手術を追加で行うことが、現時点で示されている次の段階だ。その後、機器の承認と公的医療保険の適用が進めば、研究以外でサービスを提供し、費用を支払う仕組みの判断につながる。森氏が掲げる約2年以内の実用化は目標であり、現時点で達成されたのは、青森県内の2病院の手術チームが連携して行ったがん手術5件だ。
要点
- 青森県内で約30キロ離れた病院間の遠隔支援を用い、大腸がん患者5人にロボット手術が行われた。
- 弘前大学と日本外科学会は、この研究を同方式による日本初の臨床応用としている。
- 現地の外科医と遠隔地の指導医が、メディカロイドのhinotoriを使って手術に携わった。
- 機器の承認と公的医療保険の適用を申請する前に、安全性評価のため3月まで手術を追加する予定。
- 先行研究では、映像遅延、ネットワーク混雑、予備回線、障害時にロボットを安全に停止する方法が検証された。
- 学会は約2年以内の実用化を目指し、外科医療の地域格差を縮小したいとしている。