ロボットが動き終える前に変わる握手
Xpengによると、ヒューマノイドロボット「IRON」は、人の動きの変化を最大6秒先まで予測できるようになった。目の前にいる人を見ながら0.2秒ごとに予測を更新する。この機能強化により、相手が開いた手を突然握りこぶしに変えたり、ハイタッチをする手の位置を動かしたりした場合にも、ロボットが対応できるという。
目次
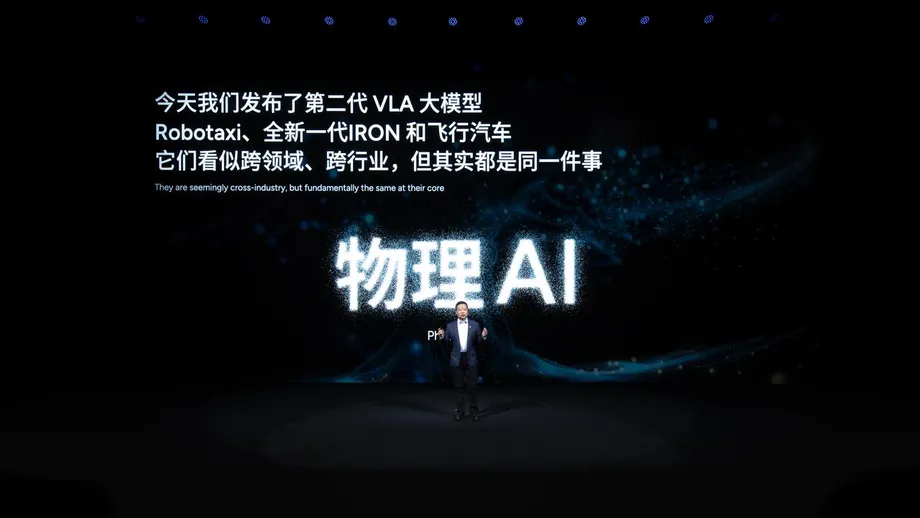
中国の電気自動車メーカーである同社は、この機能を第2世代VLAモデルによるものとしている。VLAは視覚情報と物理的な動作を結びつける人工知能システムだ。同社によると、予測システムはクラウドコンピューターへの接続に頼らず、ロボット内部で動作する。
IRONにはXpengのAIチップ「Turing」が3基搭載されており、合計演算能力は2,250 TOPSに達する。新たな対話機能は、同社が車両周辺の状況変化を予測するために用いるものと同じ基盤技術であるフィジカルAIを活用している。
想定される動作は、握手、フィストバンプ、ハイタッチといったおなじみのジェスチャーだ。難しいのはタイミングにある。人が動作の途中で方向を変えることがあり、そのやり取りが続いている間に、ロボットは腕や手、姿勢を調整しなければならない。
Xpengの商用化計画を踏まえると、こうした応答性はデモンストレーション以外でも重要になる。同社はまず、店舗やショッピングセンターなどの商業施設でIRONを稼働させることを目指している。こうした場所では、来訪者がそれぞれのペースで動き、行動する。同社が掲げる目標は、2026年末までに高性能ヒューマノイドロボットの量産を実現し、2027年上半期に納入を開始することだ。
毎秒5回の更新で変わる対話
IRONは0.2秒ごとに視覚情報を再評価する。これは1秒当たり5回の更新に相当する。6秒間では、約30回の新たな評価が可能だ。そのためロボットは、ひとつのジェスチャーを認識した時点で動作を決めてしまうのではなく、予測を繰り返し見直す。
握手を例にすると、その違いが分かりやすい。決められた動作の手順では、差し出される手のひらを検知した後、ロボットが手を伸ばすよう指示されるかもしれない。相手がその後、フィストバンプをするために手を握った場合、ロボットは両者の手が触れる前に変化を認識し、応答を切り替える必要がある。
Xpengによると、IRONは実際のやり取りの最中にこれを行い、ハイタッチをする手の位置が変われば姿勢を調整し、使う手も切り替える。人の動きを観察し、次の動きを予測し、動作し、再び観察するというサイクルを繰り返す。
同社は6秒をシステムの予測範囲としている。一方で、予測精度や詳しい試験条件、こうしたやり取りの成功率は公表していない。これらの数値があれば、さまざまな人や周囲の状況で、この機能がどれほど安定して動作するかを導入検討者が把握しやすくなる。
自動車とヒューマノイドをつなぐAI
Xpengは2025年11月5日、広州で開催した技術イベントで第2世代VLAを発表した。11月17日に公開した技術イベントの発表では、視覚信号から直接、動作指示を生成し、中間段階の言語変換を省くモデルだと説明した。
VLAは「ビジョン・ランゲージ・アクション」の略称だ。簡単に言えば、機械が見て理解したことを、実際に何をするかと結びつけるシステムである。Xpengによると、改良したアーキテクチャーは視覚入力から動作に至る経路をより直接的にするとともに、状況がどう展開するかをモデルが推論できるようにする。
変化する道路状況に近づく車両と、動く手を前にしたロボットには、実用面で共通する課題がある。どちらも、対象が現在どこにあるかだけでなく、どこへ向かっているかに応じて対応する必要がある。Xpengは、フィジカルAIの基盤が時間の経過に伴う動きを解釈する共通の能力をもたらすとしている。
11月の発表では、IRONの知能はVLT、VLA、VLMの各モデルを組み合わせたものと説明された。Xpengによると、VLTはロボットの推論と自律的な意思決定のために開発したモデルだ。VLM(ビジョン・ランゲージ・モデル)は視覚情報と言語を結びつける。今回の対話機能の強化は、第2世代VLAが動作の連続性を理解し、動きを予測する能力を中核としている。
IRONに搭載されたチップの役割
IRONに搭載された3基のTuringチップは、繰り返しの状況評価や動作生成に必要な演算能力をロボット内部で提供する。TOPSは1秒当たりの兆回演算を意味し、ハードウェアが実行できる演算数を示す指標だ。2,250 TOPSは、1秒当たり2,250兆回の演算能力に相当する。
対話モデルをローカルで動作させることで、ロボットは判断のたびに遠隔サーバーへデータを送らずに、観察した情報を処理し、応答を生成できる。手がすでにロボットに向かって動いていて、すばやい応答が必要な場面で役立つ。
一方、XpengはAIの開発に大規模なクラウド計算資源も活用している。11月の発表では、3万枚の計算カードを備えたクラスター、720億パラメーターの基盤モデル、約1億本の運転動画を用いた学習について説明した。パラメーターとは、AIモデルがパターンを学習する際に調整する値だ。
クラウド基盤はモデル開発を支え、IRONに搭載されたチップは実装された対話システムを動かす。同社の戦略は、この2つの段階を組み合わせるものだ。大規模な計算資源でモデルを学習させたうえで、物理的な機械の電力やハードウェアの制約に合わせて稼働させる。
単一のジェスチャーにとどまらない身体
Xpengによると、2025年11月5日に発表した新世代IRONは、全身に82、手の設計に22の自由度を備える。自由度とは、関節の屈曲や回転など、独立して行える動きを指す。自由度が増えれば、エンジニアは身体の位置やジェスチャーの形をより多様に調整できる。
Xpengは、人間の解剖学を参考にした脊椎、筋肉に似た構造、身体を覆う柔軟な皮膚、人間らしい動きを想定した肩、頭部の曲面3次元ディスプレーを挙げている。小型のハーモニックジョイントと呼ばれる高精度機構により、手を人間に近い大きさにできるという。
身体と予測システムの連携は実用上重要だ。人が手を動かしたと認識すれば、新しい目標位置が生まれる。ロボットはバランスを保ちながら、関節と制御ソフトを使って自分の手を適切な位置に動かさなければならない。
Xpengによると、IRONは全固体電池も採用している。全固体電池は、内部で荷電粒子が移動する物質に固体電解質を用いる。同社は、軽量化、高いエネルギー密度、安全性を実現する設計だと説明している。対話機能の強化によって、どの程度の時間稼働できるかは明らかにしていない。
まずは店舗、産業用途も視野に
Xpengが最初の用途として挙げるのは、来訪者の案内、買い物客の支援、巡回警備だ。商用化では店舗やショッピングセンターを優先し、その後、産業施設や家庭への展開を段階的に進める計画だ。
こうした用途では、人とのやり取りが製品の中核となる。買い物客を案内するロボットは、来訪者の方を向いたり、指さす動作を追ったり、予想外の方向から近づく人に応じたりする必要がある。今回の機能強化が対応するのは、その課題のうち小さいながらも具体的な部分だ。人の動きが変わっても、身体を使ったやり取りを柔軟に続けることを目指す。
鉄鋼大手の宝武鋼鉄は、IRON計画で公表されているパートナーだ。Xpengは11月の発表で、複雑な産業現場での点検などの用途を両社で検討するとした。宝武鋼鉄の鄒継新董事長は、IRONを同社施設に導入し、実用を通じて発展させる計画を説明した。
XpengはIRON向けのSDK(ソフトウェア開発キット)を公開する計画も発表している。SDKは外部の開発者がプラットフォーム上でアプリケーションを構築するためのツールだ。ロボット計画では、Xpengのチームが設計した用途以外にも、パートナーが活用方法を開発できるようにする狙いがある。
同社はロボットの学習データ不足に対応するため、広州に具身知能データファクトリーを設立した。具身知能とは、物理的な身体を通じてAIが行動することを指す。判断を、重量や接触、バランスを伴う動きに変換する必要がある。
デモの先にある製造の課題
Xpengの何小鵬董事長兼最高経営責任者(CEO)は、ロボット事業の難しさは自動車製造のおよそ20倍だと述べている。また、ロボットのハードウェア、ソフトウェア、設計、サプライチェーンの大部分を自社で開発しているという。
何氏はまた、以前ロボットを公の場で披露することに消極的だった主な理由は、まだ量産できる段階になかったためだと語った。業界で行われている、編集を加えた性能デモも批判している。こうした発言からは、見た目の性能に加え、安定した製造と信頼できる稼働が計画の重要課題であることがうかがえる。
Xpengは11月の発表で、未成熟なハードウェア・ソフトウェアのサプライチェーンを業界の課題のひとつに挙げた。デモ向けに組み立てられた設計は、最終的には繰り返し生産でき、保守も可能で、多くの拠点で運用できる製品にならなければならない。
2026年1月20日までに発表された同社のET1試作機の節目も、目標に向けた一歩となった。何氏によると、自動車産業の基準に沿って開発した初のET1ヒューマノイド試作機を完成させた。計画では、案内係、買い物客の支援、受付業務を当初の用途とし、産業用途の開発も進めている。
Xpengは自動車製造で培った生産工程や部品に関する知見を活用できる。何氏が示した難易度の評価は、AI、機械の動き、量産をヒューマノイド製品として一体化するには、なお多くの技術開発が必要であることも反映している。
公の場での転倒と今後の予定
2026年2月4日直前の週末に起きたIRONの深圳のショッピングモールでの転倒は、開発の別の側面を示した。MixCショッピングセンターのステージを歩いた後、ロボットは静止中にバランスを崩し、運び出された。代わりの機体がデモを続け、翌日にはIRONが支持フレームに取り付けられた状態で対話を行った。
この出来事が重要なのは、ショッピングセンターがXpengの想定する初期の稼働場所のひとつだからだ。人が近くにいる状況では、対話システムが安定したバランスや身体制御と連携して動作しなければならない。エンジニアは予測、動作、安定性を、ひとつの機械の機能として開発する必要がある。
計画と節目は、以下の日程にわたる。
- 2024年:Xpengが初代IRONを発表。
- 2025年11月5日:広州の技術イベントで新世代IRONを発表。
- 2026年1月:何小鵬氏が自動車産業の基準に沿って開発したET1試作機の完成を発表。
- 2026年2月4日直前の週末:深圳のMixCモールでの公開デモ中にIRONが転倒。
- 年の明記なし、10月22日:Xpengが人の動きの予測機能を発表。
- 2026年末:高性能ヒューマノイドロボットの量産開始を目標。
- 2027年上半期:まず商業施設向けに納入を開始する計画。
IRONの導入を検討する企業にとって、次の実務上の節目は開発の進捗から生産・納入への移行だ。6秒の予測範囲は、製品構想の一部を示している。人々が日常的に利用する場所で役立つ業務を担いながら、人の動きに適応するロボットを目指す。
要点
- Xpengによると、IRONは人の動きの変化を最大6秒先まで予測し、視覚情報を毎秒5回再評価する。
- 対話システムはロボット内で動作し、IRONは合計2,250 TOPSの演算能力を持つTuring AIチップを3基搭載する。
- Xpengによると、新世代IRONは全身に82、手の設計に22の自由度を備える。
- 当初の用途には来訪者の案内、買い物客の支援、巡回警備が含まれる。宝武鋼鉄は産業用途の検討に参加している。
- Xpengは2026年末までの量産と、2027年上半期の納入開始を目指す。
- 同社は今回の動きの予測機能について、詳細な精度や成功率の数値を公表していない。