浙江大学でハイテクな歓迎
今年、浙江大学紫金港キャンパスの入寮日は、例年とは違った光景となった。ボランティアや台車だけでなく、新入生を迎え、荷物を運び、飲み物まで配るロボット犬の一団が登場したのだ。披露されたのは、大学独自の研究エコシステムをルーツとする企業、DEEP Roboticsの3モデル。Lite3はダンスで人々を楽しませ、X30は階段や石畳の道で重いスーツケースを運んだ。車輪と脚を備えたLynx M20は、平地を素早く走り、リズムを崩すことなく階段を上った。利便性と見せ場が入り交じる光景は、高度なロボットが研究室での実演から日常の作業へと急速に移行していることを印象づけた。
目次
大学職員は、混雑する当日の実用的な支援であると同時に、イノベーション文化に触れる最初の機会だと説明した。保護者にとっては、疲れる朝のひとときを楽しいものに変える存在となった。学生にとっては、最先端のロボット工学が移動支援や物流、人間とロボットの相互作用など、現実のニーズにどう応えられるかを垣間見る機会となった。大学にとっては、踊る四足歩行ロボットから記録に挑むスプリントマシンまで広がる、浙江省のロボット工学プログラムと協力企業の強みを示すイベントとなった。
ロボット犬を紹介
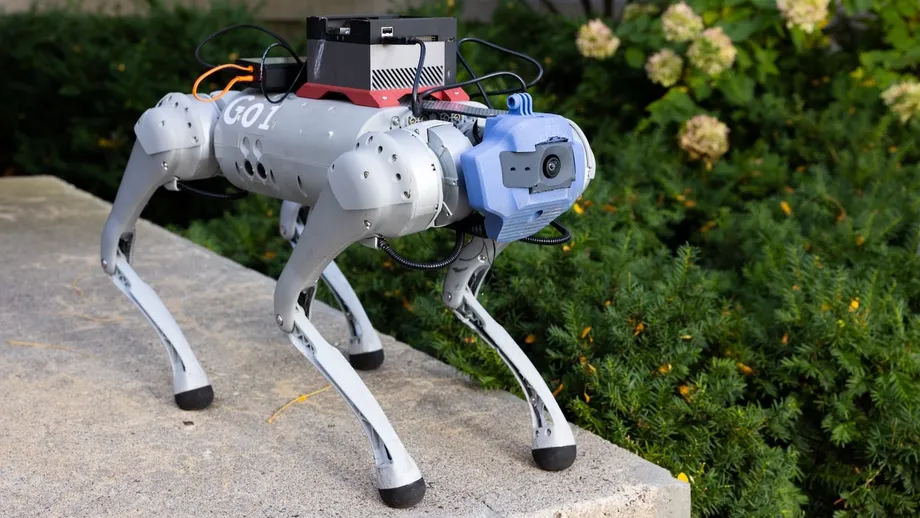
DEEP Roboticsは各モデルに明確な役割を与えた。狙いは芸を披露するだけでなく、役立つ機能を示し、歓迎の列を滞らせないことだった。3機種に共通する設計思想は、俊敏な四足歩行、精密な制御、混雑した場所での安定した移動だ。それぞれが、キャンパス環境に適した独自の能力を備えている。
Lite3、人気者
Lite3は場を和ませる役を担った。音楽に合わせて踊り、回転やジャンプ、前方宙返りを披露すると、スマートフォンを構える人々や笑顔が輪を作った。同じバランスと制御技術により、トレーを運び、飲み物をこぼさずに配ることもできる。軽量フレーム、高トルクの関節モジュール、動作制御ソフトウェアが、こうした動きを可能にしている。制御システムは足を置く場所を計画し、一歩ごとのタイミングを調整しながら機体の重心を保つ。そのため、小さな隙間を越えたり、人々に滑らかに向き直って挨拶したりできる。
X30、運搬役
X30は学生だけでは運べない荷物を担当した。各機体は約85キログラムの荷物を運べる。多くのボランティアにとっては負担となる重さだ。機体は安定したペースで階段や不規則な石畳、縁石の切り下げ部分を進んだ。複数センサー融合という手法を用い、カメラ、深度センサー、慣性計測装置のデータを組み合わせて障害物を検知し、瞬時に進路を調整する。これにより、進路上に転がってきたスーツケースを見つけ、少し左に踏み出して、人にぶつからずに歩調を保てる。
Lynx M20、キャンパスの配達役
Lynx M20は車輪を組み合わせたモデルだ。平地では小型カートのように速く走り、階段や坂では脚による歩行に切り替えてグリップを確保する。この二つのモードを備えるため、寮と各所の受付を結ぶ配達役に適していた。学生たちは、段差を乗り越えて走った後、小雨の降った階段を上り、濡れた路面でもバランスを保つ様子を見守った。このハイブリッド方式は速度と安定性を両立する。坂道や敷石、階段のある広いキャンパスで役立つ組み合わせだ。
ロボットはどう見て、どう動くのか
ロボット犬はどうやってつまずいたり、飲み物をこぼしたりせずに動くのか。簡単に言えば、センシング、計画、制御によるものだ。カメラと深度センサーがロボットの前方の空間を地図化する。慣性計測装置は、前に傾いているのか、坂道で減速しているのかなど、機体自身の動きを把握するのに役立つ。ソフトウェアはそれらの信号を組み合わせ、周囲の状況を正確に捉える。エンジニアはこれを複数センサー融合と呼ぶ。その情報を基に、ロボットは縁石やスーツケース、人の脚を認識し、混雑の中を安全に進む経路を計画できる。
次に動作制御がある。四足歩行の制御ソフトウェアは、どの脚を地面につけ、どの脚を振り出し、胴体をどれほどの速さで動かすかを決める。高トルクの関節は、地面を蹴り出す力や着地時の衝撃を受け止める力、向きを変える際にトレーを水平に保つ力を生み出す。地面が滑りやすかったり不均一だったりする場合、制御システムはバランスを保つために足の位置を数センチずつ絶えず調整する。小さな隙間や段差を越えるときは、つまずきを防ぐために歩幅の高さとタイミングを変える。こうした「感知、計画、行動」のサイクルが1秒間に何度も繰り返されるからこそ、ダンスは滑らかに見え、混雑の中でも飲み物を落ち着いて配れるのだ。
Lynx M20のようなハイブリッド設計は、もう一つの移動モードを加える。滑らかな床では車輪によってエネルギー消費を抑え、最高速度を高められる。階段や砂利道、水たまりでは脚がその役割を担う。制御システムは切り替えのタイミングと、グリップの確保方法を判断しなければならない。その選択は路面の質感や傾斜、経路計画によって決まる。その結果、立ち往生することなく、より幅広い実環境に対応できるロボットとなる。
学生、保護者、職員の反応
キャンパスではすぐに人々の心をつかんだ。家族連れは写真を撮るために足を止めた。階段で2人がかりで運ぶ必要がある重いスーツケースをX30が持ち上げると、ボランティアたちは笑顔を見せた。ロボットは注目を集める一方、列の進みを速め、ボランティアが質問や道案内に対応できるようにした。
大きな荷物を持って到着した新入生のLinさんは、X30が揺れることなく荷物を運ぶ様子を見て、ほっとしたと語った。
本当に便利です。ロボットの助けがなかったら、荷物を運ぶのがどれほど大変か想像もできません。浙江大学は、私たち新入生を助けるために本当に力を尽くしてくれました。
大学にとって、まさにそれが狙いだった。丁寧な歓迎は、最初の1週間の雰囲気を決めることがある。高度な機械でその歓迎をより円滑にすることは、研究室や教室で学生が何に取り組めるかを示すことにもなる。
研究室からキャンパス、そして産業へ
DEEP Roboticsは浙江大学にルーツを持つ。大学の研究コミュニティーとつながりのある准教授、Zhu Qiuguo氏が同社を創業した。このつながりには意義がある。動作制御や知能センシングに関する学術研究が、実地で試された製品へと進む道筋を示しているからだ。スピン中にLite3を直立させるのと同じ制御理論が、箱を運ぶX30の縁石越えにも役立つ。キャンパスでの導入により、エンジニアは実際の使用状況を観察し、データを記録し、試験コースだけでなく、混雑して雑然とした空間に向けて設計を改良できる。
中国の大学は、ロボット工学の研究を実用的なツールへとつなげる拠点として活発化している。新入生歓迎期間以外でも、四足歩行ロボットは点検や地図作成に使われている。山西省では、Lenovo製のロボット犬が清華大学建築学院と協力し、応県木塔をスキャンした。繊細な古代建築との接触を最小限に抑えながら、高精度モデルの作成に必要な画像と深度データを収集した。プロジェクトチームはマルチモーダルセンシングと人工知能を用いてデジタルツインを構築し、今後の保存作業に役立てる。学生寮の通路とはまったく異なる環境だが、安定した移動と豊富なセンシングという中核的な能力は同じだ。
他大学でもスマート支援を導入
中国各地の大学が、新学年の始まりに合わせてスマートアシスタントを導入している。西安交通大学は、同校のAIイノベーションプラットフォーム「Jiao Xiaozhi」上で稼働するAIチャットボット「Jiao Xiaoxin」を導入した。このサービスは知識ベースや業務システム、大規模言語モデルを組み合わせ、よくある質問への回答や道案内、新入生向けの情報提案を行う。新学期最初の週の混雑に対応するデジタル受付だ。
技術導入を象徴する実体のある顔もある。同大学のロボット研究所が開発したヒューマノイドロボット「Xun Xiao」は、キャンパスの門で学生を迎え、案内デスクでネットワーク接続について質問に答え、利用者を指定の窓口まで案内した。同じロボットは北京で開催された2025年世界ヒューマノイドロボットゲームズにも登場し、さまざまな場面で俊敏なやり取りを披露した。いずれも小さな作業や短い会話だが、台本どおりではない状況でもロボットが役立つという自信を学生に与えた。
支援用途を目指す研究室もある。西北工業大学のチームは、完全にオフラインで動作するロボット盲導犬を開発した。この機体は身体性AIを採用している。知能が移動する機械の中にあり、リアルタイムで周囲を認識し、判断する仕組みだ。インターネットに接続せず、エレベーターや階段、道路の横断を利用者に案内した。チームはモデル圧縮と推論の高速化を組み合わせ、大規模モデルを低消費電力の搭載コンピューターに収めた。この方式は、ネットワークが弱い場所でも安定した支援を必要とする人向けの補助ロボットについて、プライバシーと信頼性の向上につながる可能性がある。
高速・高性能ロボットを目指す中国
新入生を迎えたロボット犬は、歩行速度で優雅さと制御性を見せた。浙江大学の研究者たちは、速度の限界にも挑んでいる。5月、同大学のチームは、四足歩行ロボット「White Rhino」が100メートルを16.33秒で走り切ったと発表した。発表時点で、四足歩行ロボットとして公式最速記録に当たるタイムとしてギネス世界記録に認定された。プロジェクトではフォワードデザイン手法と強化学習を用い、素早い脚の振り出しとリアルタイムのバランス調整を連携させた。チームによると、この機体は最大100キログラムの荷物も運べるという。高速走行から、厳しい地形で実用的に走る技術への道筋を示している。
浙江大学とつながりのある別の取り組みでは、大学の教職員や卒業生が設立した杭州のスタートアップ企業Mirror Meが、スプリントロボット「Black Panther 2.0」を開発した。研究者らは、試験やテレビ中継でこの機体が100メートルを10秒未満で走ったと報告した。多くの人間のスプリンターを上回るタイムだが、ギネスに認定されたWhite Rhinoの記録とは別のものだ。Black Pantherのチームは動物の関節や足から着想を得た。膝関節にばねを取り付けて衝撃を吸収し、わずかな重量増で剛性を高めるカーボンファイバー製のすねを設計。さらに、チーターの爪を参考にしたグリップ力の高いランニングシューズを加えた。また、手足を連動した歩容に同期させる方法としてホイヘンスの結合振り子の原理を参考にし、機械学習を重ねて足を運ぶタイミングをその場で調整した。
北京での中継を前に、チームメンバーは構想から実動機の完成まで、いかに短期間で進めたかを説明した。関連研究所の所長で浙江大学教授のWang Hongtao氏は、「チャイナ・デイリー」が報じた説明会で、開発の速さを強調した。
ソフトウェアと部品を統合し、わずか3カ月で試作機を作り上げました。
Mirror Meのプロジェクトに携わる浙江大学研究者のJin Yongbin氏は、動物の走り方の学習と、ロボットに求められるものとの違いを語った。
動物は長期的な学習で経験を積みますが、脚のあるロボットは一歩ごとに学び直す必要があります。
スプリントロボットとキャンパスの支援ロボットというこれらのプロジェクトには、共通点がある。中国はロボット工学で巻き返し、一部の分野では主導権を握るため、多額の投資を続けている。産業用ロボットはすでに電気自動車工場で部品を運び、ヒューマノイド型ロボットはダンスや器用さを向上させている。ワシントン・ポストの報道によると、軍も戦術訓練の映像でロボット犬を試験した。キャンパスでの導入は、その広がりの中でも目に見えやすく、親しみやすい一端だ。
キャンパスでロボットを使う利点とリスク
ロボット犬は、慌ただしい一日を少し楽にできる。学生や保護者の身体的負担を減らし、階段で台車を使う必要を減らし、ボランティアが質問に対応できるようにする。救急用品を運んだり、音声や画面で道案内をしたりすることもできる。適切に調整されていれば、予測しやすい動きで移動するため、スーツケースを2個持ってジグザグに歩く人よりも、混雑の中で動きが見えやすく、避けやすい。
実用面の懸念にも目を向ける必要がある。混雑する場所では、人間の監督者が近くにいるべきだ。ロボットが停止したり方向転換したりする際には、安全区域を明確にする必要がある。人々を門の外へ通すことが目的なら、派手な動きよりも遅く安定した速度が望ましい。バッテリー交換や充電は列から離れた場所で行わなければならない。簡単に聞こえるが、ロボットが頼れる仲間と感じられるか、障害物と感じられるかを左右する点だ。
サイバーセキュリティーも問題になる。Field Effectの研究者らは2025年、大学や研究室で使われているUnitree Go1の一部に、オンライン時にトンネルサービスへ接続する隠れたリモートアクセス経路があったと報告した。適切な認証情報があれば、外部の第三者がカメラ映像を見たり、命令を送ったりできた可能性がある。メーカーは後にこのサービスを無効化した。この事例は、現場で使うロボットも、更新と適切な制御を要するネットワーク接続機器として扱う必要があることを示している。
大学やベンダーが講じられる実用的な対策には、次のようなものがある。
- ファームウェアとソフトウェアを最新に保ち、イベント前に更新をテストする
- ネットワークを分割し、ロボットを隔離されたWi-Fiまたは有線ネットワークに接続する
- 手動操作への切り替えと、分かりやすい緊急停止ボタンを必須にする
- リモートアクセスサービスやカメラ映像配信についてセキュリティー監査を行う
- ロボットが映像を収集する場所を限定し、明確なプライバシーポリシーを整備する
学生と大学にとっての意味
新入生にとって、歓迎イベントでの実演は応用ロボット工学に初めて触れる機会となる。制御理論やセンシング、人工知能が、整然とした研究室の作業台にとどまらない問題をどう解決するかを示している。工学専攻の学生にとっては、関節モーターから足の形状まで、設計上の選択を学ぶ場となる。他分野の学生にとっては、人間とロボットの相互作用やサービス設計、倫理を知るきっかけとなる。
大学は実演イベントから実用的な試験導入へと広げられる。荷物を運ぶロボットは、図書館間の資料移送や研究室への試料運搬を支援できる。Lynx M20に似た機体は、施設管理チームのために歩道やスロープを点検できる。Xun Xiaoのようなヒューマノイド型案内ロボットは、入学手続き時の長い列を振り分けられる。いずれも段階的な取り組みであり、それぞれ明確な役割と、必要に応じて介入できる人間の監督者がいる。
中国が全国的にロボット工学を推進する中、大学は引き続き二つの役割を担う。次世代のエンジニアを育てる場であると同時に、新しい機械が実空間で実力を証明できる生きた実証の場でもある。浙江大学の歓迎イベントは、学生を楽しませ、荷物を運び、何千人もの若者に強い印象を残したロボットを通して、この二つの役割を映し出した。
要点
- 浙江大学はDEEP RoboticsのLite3、X30、Lynx M20の3モデルを使って新入生を歓迎した
- Lite3はダンスや飲み物の配膳を行い、X30は最大85キログラムを運び、Lynx M20は車輪と脚を切り替えて移動した
- 複数センサー融合と高トルク関節により、ロボットは階段や石畳、混雑した場所をリアルタイムで移動できた
- 学生からは利便性を評価する声があり、新入生の1人はロボットのおかげで荷物運びの負担が大きく軽減されたと語った
- DEEP Roboticsは浙江大学の研究をルーツとしており、大学の研究室が実際の製品につながることを示している
- 西安交通大学はAIチャットボットとヒューマノイド型案内ロボットを導入し、西北工業大学はオフラインで動くロボット盲導犬を開発した
- 浙江大学のチームは速度記録にも取り組んでおり、White Rhinoはギネス記録に認定された一方、Mirror MeのBlack Panther 2.0は試験で10秒未満を記録したと報告された
- 2025年、一部のロボットに隠れたリモートアクセス経路があったとセキュリティー研究者が警告し、更新やネットワーク制限、手動操作への切り替えの必要性が浮き彫りになった