カンザーで200台の車両試験を計画
VinFastは2027年末ごろ、ホーチミン市カンザーのVinhomes Green Paradiseでレベル4自動運転タクシー200台の試験運行を計画している。NVIDIAおよびAutobrainsとの提携を、ベトナムでの具体的な導入へと進める取り組みとなる。試験の準備は進められているが、関係当局の承認が必要だ。
目次
計画されている車両群では、定められた運行区域と条件のもとで、人間が常時監視しなくても運転を担えるよう設計された技術を試す。乗客にとっての変化は明快だ。定められた範囲内では、運転席の人ではなく車両の運転システムが移動を担うタクシーとなる。
VinFastは2026年6月1日、台湾で開催されたCOMPUTEX 2026に合わせて台北で開かれたNVIDIA GTC Taipeiで、3社の提携を発表した。この計画では、VinFastの車両統合技術、NVIDIA DRIVE Hyperion 10のコンピューティング技術、AutobrainsのAgentic AIソフトウェアを組み合わせ、東南アジアを対象市場とする。
200台という数字はVinFast経営陣の決算説明用発言に記載されている。一方、質疑応答の要約には翌年に約20台との記述もあるが、2つの台数の関係は説明されていない。経営陣の詳細な発言では、2027年後半にカンザーでロボタクシー200台を導入する計画が示されている。
タクシー乗客にとってのレベル4とは
レベル4とは、定められた条件のもとで、人が常時監視しなくても車両が運転を担える水準を指す。条件には、走行可能な場所や運転が認められる状況などを定めることができる。システムが対応限界に達した場合は、車両を安全な状態に移行させる必要がある。
そのためロボタクシーは、より広いネットワークでの運行を目指す前に、限定された地域でサービスを提供できる。VinFastが具体的な開発地を選んだことで、計画中の試験には地理的な焦点が定まる。実際の運行範囲は、運行規則によって決まる。
レベル5は、あらゆる運転条件における自動運転という、より広範な目標だ。VinFastが取り組んでいるのはレベル4であり、当面の技術課題は、合意された運行範囲内で安定して走行する能力となる。
VinFastが以前進めていたL2++プログラムは、人間が運転の責任を負う高度運転支援を対象としていた。運転支援からレベル4への移行では、技術に求められる責任が変わる。システムは運転を担い、運行限界内で走行を続けられなくなった場合には安全に対応しなければならない。
提携の経緯
VinFastのロボタクシー計画は、乗用車向け運転支援システムを対象としたAutobrainsとの以前の合意に続くものだ。既存の電動SUVでの取り組みが、より高度な自動運転タクシーのプラットフォームへとつながっている。
- 2026年1月27日:VinFastはAutobrainsとの協業を発表。L2++運転支援とRobo-Carアーキテクチャを対象とし、電動SUVのVF 8およびVF 9で試験を計画。
- 2026年6月1日:VinFast、NVIDIA、Autobrainsが台北でレベル4ロボタクシーの提携を発表。東南アジアを対象とする。
- 2026年第2四半期の決算説明会:VinFast経営陣は試作車の改良や、規則、安全基準、訓練について当局と協議していることを説明。
- 2027年後半:VinFastは許可を条件に、Vinhomes Green Paradiseで200台の車両試験を目指す。
1月のプログラムでは、標準的なカメラと高性能処理チップを組み合わせ、高価なLiDARなどへの依存を減らすことを目指していた。LiDARはレーザー光で距離を測り、車両周辺の状況を把握するために使われる。
経営陣が説明したレベル4プラットフォームは、カメラによる視覚認識、LiDAR、レーダーを使用する。開発計画には、センサーコスト削減の研究と、道路を複数の方法で認識するロボタクシーのアプローチの両方が含まれている。
NVIDIAとAutobrainsの役割
NVIDIAはコンピューティング基盤と開発用のハードウェア・ソフトウェアを提供し、Autobrainsは自動運転を支える人工知能を開発する。VinFastはそれらの構成要素を車両に統合する。各社はこのアーキテクチャをオープンかつモジュール型と説明しており、主要な構成要素を個別に統合・開発できることを意味する。
DRIVE Hyperionは、コンピューティング、ソフトウェア、センサー支援を含む開発プラットフォームだ。VinFastによると、検証済みのハードウェアとソフトウェア基盤を使うことで、自動運転車の開発に通常なら何年もかかる統合作業を減らせるという。
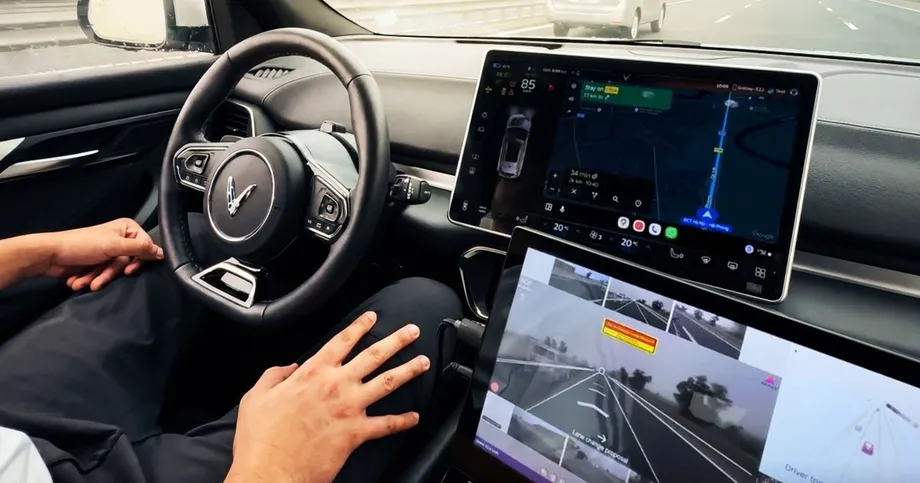
計画中のプラットフォームの仕様には、高解像度カメラ12台、レーダー9基、超音波センサー12個、前方を向くLiDAR 1基が挙げられている。さらに、車両側面にLiDARを3基追加する選択肢もある。カメラは視覚情報を捉え、レーダーは電波を使って物体を測定し、超音波センサーは近くの障害物の検知を支援する。
運転支援および自動運転車に関する特許を300件以上保有するイスラエルのAI企業Autobrainsは、システムの別の部分を担う。状況を解釈し、運転判断を支援するソフトウェアだ。同社のAgentic AIは、特定のタスクをそれぞれ担う専門ソフトウェアエージェントを活用する。
運転状況に応じて必要な能力を持つエージェントを起動できるため、走行中ずっとAIのすべての機能を最大稼働させる必要がない。各社は、交通状況の変化への対応を改善しながら、必要な計算処理を減らすことを目指している。こうした目標は、車両試験で検証される必要がある。
東南アジアの交通事情が設計に与える影響
VinFastは、交通の混雑、多様な道路利用者の行動、複雑な都市環境を、この計画の主要な課題として挙げている。車両は周囲の交通の動きを継続的に把握し、状況の変化に応じて適切な対応を選ばなければならない。
提携各社は、複雑なシステム、高額なコンピューティング要件、管理された環境以外での性能の不安定さという3つの実務上の課題に取り組んでいる。提案する解決策は、実績のあるコンピューティングプラットフォームと、必要に応じて専門機能を起動するソフトウェアを組み合わせるものだ。
先進運転支援を担当するVinFast Global副最高経営責任者のNguyen Van Duong氏は、提携の中心的な目標として、手の届きやすい価格を挙げた。
先進的なモビリティは、ぜいたく品であってはなりません。VinFastは、世界のテクノロジーリーダーとの協業を通じて、拡張性があり、誰もが利用しやすい自動運転ソリューションの構築に取り組んでいます。AutobrainsおよびNVIDIAとともに、東南アジアの変化が激しい実際の交通環境に向けて、実用的でコスト効率の高いレベル4モビリティの道筋を探っています。
NVIDIAで自動車部門を担当するRishi Dhall副社長は、DRIVE HyperionとAutobrainsのソフトウェアを組み合わせることで、複雑な交通環境で走行し、時間とともに性能を高める、安全で信頼性の高い自動運転車の開発を加速する狙いがあると述べた。
試作車で改良したとVinFastが説明する点
VinFastの経営陣を代表するChien Nguyen氏は、同社が2026年のVingroup投資家ツアーで最新のロボタクシー試作車を披露したと述べた。同氏が説明した改良点は、加速、ブレーキ、コーナリング、先行車への追従など、乗車時の日常的な動作に関するものだった。
Nguyen氏は決算説明会で、次のように変更点を説明した。
最近の改良には、より滑らかな加速とブレーキ、より自然なコーナリングと車両追従、そして乗り心地全体のさらなる洗練が含まれます。
ルートを完走できることと同様に、乗客の快適性も重要だ。急ブレーキや不自然な旋回があれば、技術的には完了した移動でも不快になりかねない。VinFastは自動運転時のナビゲーションを引き続き改良し、運転品質、予測可能性、快適性に注力しているという。
同社は規制の枠組み、安全基準、訓練手順についても当局と協議している。こうした取り組みは、車両の技術開発を、車両群の運行に必要な規則や準備と結び付けるものだ。
大規模なロボタクシー構想と比べた小規模な車両群
VinFastが参入する分野では、すでに複数の市場でレベル4サービスが運行している。Waymoは米国で自動運転タクシーサービスを展開し、BaiduのApollo Goは武漢、北京、深圳で無人車両を運行してきた。
Pony.aiは2026年に3,500台超を目標としている。VinFastが計画する200台の試験はその目標の6%未満であり、地域内での検証を目的とする車両群と、既存のロボタクシー事業者による拡大計画との違いを示している。
Autobrainsは、NVIDIA DRIVE Hyperionを使用するUberとのロボタクシープログラムをミュンヘンで発表している。VinFastのソフトウェアパートナーは、東南アジアで計画中のプログラムに加え、同じプラットフォーム系列を使う別の導入計画も発表していることになる。
VinFastが当面取り組むのは、カンザーで選定した条件のもと、自社が統合した車両とソフトウェアのシステムを検証することだ。2027年後半という目標は、すでに他地域で乗客を運んでいるサービスとは異なる段階にあることを示している。
ベトナムの電動交通拡大の中での試験
VinFastの自動運転タクシー計画は、国内の電気自動車市場の拡大を背景としている。ベトナムは2025年に東南アジア最大の電気自動車市場となり、新車販売の約40%を電動車が占めた。同国の電気自動車販売の拡大で詳しく報じたとおりだ。
同社の車は、旅客輸送サービスを通じても広く知られるようになった。VinFastは2025年上半期にベトナムで電気自動車67,569台を納車し、ホーチミン市での事業拡大の中で自動車市場の約30%を占めた。タクシーでの利用は、自家用車を持たない人々の日常の移動に電気自動車が浸透する一助となった。
ロボタクシーの試験は、この電動交通基盤に新たな技術・運用課題を加えることになる。車両の充電や整備は引き続き必要であり、そのうえで自動運転システムが、承認された運行条件内で運転の責任を担う。
カンザーで計画されている車両群は、この移行を試す具体的な場所と規模をもたらす。VinFastが次の導入目標として示しているのは2027年後半で、それまで技術開発と規制承認に向けた取り組みが続く。
要点
- VinFastは、承認を条件に、2027年末ごろカンザーのVinhomes Green Paradiseでレベル4ロボタクシー200台の試験運行を計画している。
- 計画では、VinFastの車両統合技術、NVIDIA DRIVE Hyperion 10、AutobrainsのAgentic AIソフトウェアを組み合わせる。
- レベル4では、定められた運行条件内で、人間が常時監視しなくても自動運転が可能となる。
- 経営陣によると、試作車では加速、ブレーキ、コーナリング、車両追従が改良された。
- VinFastは規制の枠組み、安全基準、訓練手順について当局と協議している。
- 決算説明会の要約には約20台という数字も記載されているが、計画中の200台との関係は説明されていない。