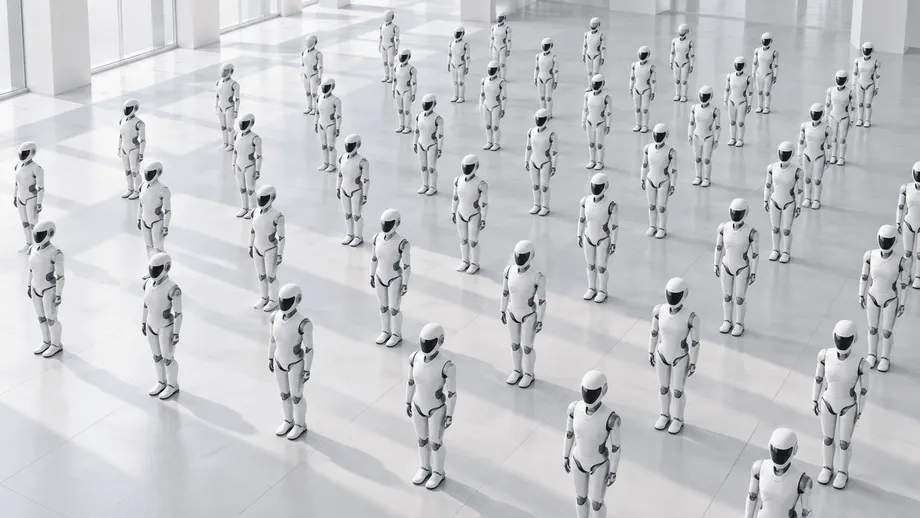
110台のロボット、1つの演目、そしてエラーなし
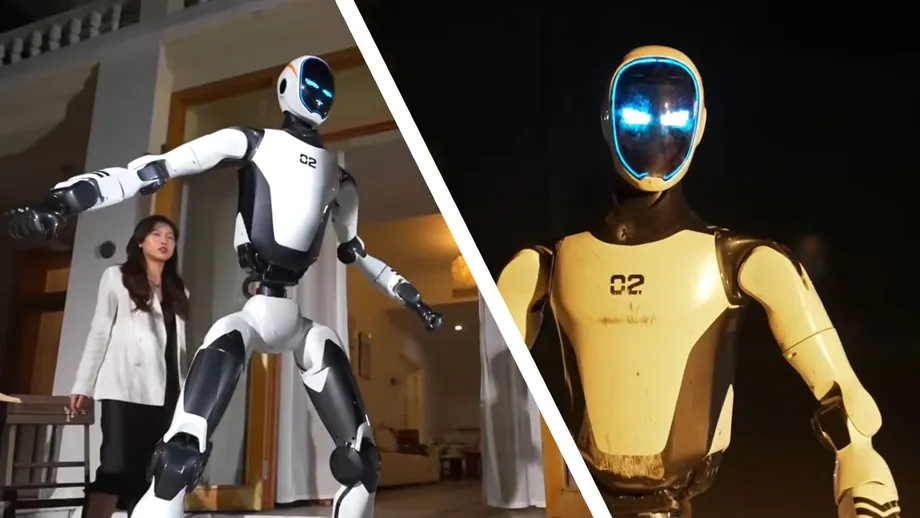
10月24日、中国・済南の黄河国際会展中心で、全高サイズのヒューマノイドロボット110台が5分43秒にわたって一斉に踊った。AgiBot製の「Expedition A3」は、動きを同期させながら隊形を変え、同時にダンスを披露したヒューマノイドロボットの最多記録としてギネス世界記録を樹立した。
目次
ギネスの認定員が会場で110台であることを確認し、認定証を授与した。この挑戦に求められたのは、見応えのある演技だけではない。ロボット群は一度のミスもなく演技を完了する必要があった。110台すべてが最後まで踊り、連携したステップやウェーブ状の動き、カウントダウンの数字をかたどった隊形を披露した。
AgiBotによると、ロボットはすべてデモ用に特別調整した機体ではなく、標準的な量産機だった。つまり、この演技は振り付けだけでなく、製造の一貫性も試すものだった。各機体は、ほかの109台と空間を共有しながら、予測可能な動きをする必要があった。
同社はこのイベントを、大規模なロボット群を実際の業務に導入する方法の実演とも位置付けた。AgiBotによると、機体の連携にはスケジューリングシステム「LinkBots」を使い、位置測定技術で各機体の位置を10センチ未満の誤差で把握した。
当面の活用先として挙げられるのは、今回の演技に近い分野だ。観光ショーや屋外パレード、展示施設などが想定されている。AgiBotはまた、済南の地下鉄駅でロボットの試験運用を進めており、道案内や乗客の流れの誘導を担っているという。こうした仕事とダンスに共通するのは、ほかの機体や人のそばで安定して移動できる能力だ。
ロボットが連携して行ったこと
Expedition A3のロボット群は、演技の中で歩行やジャンプ、宙返り、隊形変更を披露した。一斉に動く場面がある一方で、全体の演技の一部として隊形を保ちながら、グループごとに異なる指示を実行する場面もあった。
たとえばウェーブ状の動きでは、すべての機体が同時に動くのではなく、制御された順番で動く必要がある。カウントダウンの数字を形作るには、グループが認識可能な形になるよう、各機体が正しい位置に到達しなければならない。個々の動作が比較的単純でも、どちらもタイミングと位置の精度が求められる。
AgiBotのパートナー兼上級副社長、王創氏は、これほどの規模の機体群を連携させるには、リアルタイムの位置検知、分散型の意思決定、動的な障害物回避を網羅する総合的なスケジューリングシステムが必要だと述べた。簡単に言えば、システムはロボットの位置を把握し、次の動きを組み立て、進路がぶつからないようにする必要がある。
標準的な量産機であることの意味
110台すべてが通常の量産機だったというAgiBotの説明は、工場での製造に注目を集める。振り付けは一度設計すればよいが、大人数の動きをそろえるには、各機体が同じ動作を一貫して再現しなければならない。
王氏は、この一貫性は生産ラインで共通の設定を適用することで実現していると説明した。イベントでロボット群を紹介した際、同氏は次のように述べた。
各ロボットの関節のゼロ位置、トルク、動作ライブラリーは、生産ラインの段階で標準化されています。この一貫性があるからこそ、同じステージに立つ100台のロボットが一つになって動けるのです
関節のゼロ位置とは、動きを測る際の基準点だ。トルクは関節に加わる回転力で、動作ライブラリーにはロボットが実行できる動作が登録されている。これらの設定をそろえることで、同じ指示を受けた多数の機体が似た動きをしやすくなる。
ロボット群を導入する顧客にとって、この一貫性は演技を始める前から重要だ。各機体が同じように反応すれば、個別の調整を減らし、共通の動作を中心にグループ全体を連携させられる。
LinkBotsが機体群を連携させる仕組み
複数のロボットを連携させるためにAgiBotが独自開発したプラットフォーム「LinkBots」は、隊形の計画、自律移動、グループごとの個別指示を担う。同社によると、隊形変更は保存済みの動きを単純に再生するのではなく、各ロボットの現在の状態をもとに計算される。
保存された動作データは、腕を上げる方法や一歩進む方法をロボットに指示できる。一方、機体群のスケジューリングが扱うのは別の問題だ。次にどこへ向かうか、いつ動くか、そしてほかの機体との位置関係を踏まえてどう進むかである。済南での演技では、こうした個々の動作を会場全体での連携した動きに組み合わせた。
このプラットフォームは、共通の時刻基準と連携した経路計画を使う。AgiBotによると、同期はミリ秒、つまり1,000分の1秒単位で行われる。共通の時計を使うことで、グループごとに異なるパートを演じる場合も含め、機体群全体に指示を適切なタイミングで届けられる。
通信には5GとWi-Fiを併用する。AgiBotによると、この構成は100台規模でも安定した接続を支える。また、1台の接続が途絶えた場合には、自動的な障害対応によって近くの隊形を調整できる。こうした復旧機能はプラットフォームの設計に含まれているが、今回の記録演技はエラーなしで完了した。
日差しや人混みの中で位置を把握
Expedition A3には、UWB(超広帯域無線)と呼ばれる位置測定技術が搭載されている。無線技術を使って位置を特定し、スケジューリングシステムがロボット同士の位置関係を追跡できる。AgiBotによると、位置の測定誤差は10センチ未満だ。
この挑戦では、日差しのある屋外やロボット同士が位置測定信号を遮る状況、人が信号を妨げる状況での稼働も試された。こうした環境は、テーマパークのパレードや公共広場での演技など、単純な屋内デモ会場より条件の制御が難しい用途を目指す同社にとって重要だ。
AgiBotによると、位置測定とスケジューリングを組み合わせたシステムによって、ロボットは位置を保ち、互いの動きを妨げずに済んだ。移動する機体群では、ロボットの位置が変わるたびに、次の動きに使える空間をシステムが把握し続ける必要がある。
輸送ケースからスタート位置へ
A3ロボットは輸送用ケースに収まるよう折り畳める。AgiBotによると、会場ではロボットが自律的にケースから出て、自らの位置を把握し、あらかじめ設定された位置へ移動した。演技中、エンジニアが各ロボットを遠隔操作で個別に動かすことはなかった。
この準備方法は、大規模導入に伴う実務上の課題に対応するものだ。110台の機体を輸送し、開梱して配置してから、演技を始めなければならない。1台ごとに作業員が位置まで誘導し、個別に調整する必要があれば、準備が作業の大きな部分を占めることになる。
AgiBotによると、自律的な準備によって、会場での物流、人員配置、調整にかかるコストを抑えられる。同社は、記録挑戦で使われたロボットの導入時期や、準備工程で削減できる時間・費用の数値を明らかにしていない。
今回の実演では、会場への到着、位置決め、連携動作という複数の工程が組み合わされた。演技を繰り返し開催する事業者にとっては、観客が来場してからの演技だけでなく、機体群を準備できることもサービスの一部となる。
AgiBotがロボットの活用を目指す分野
AgiBotによると、済南オリンピックスポーツセンター駅と転山西路駅では、ロボットの試験運用が進んでいる。案内への応答、道案内、乗客の流れの誘導、安全巡回、地域文化の紹介などを担う。
駅構内の移動は、ダンスの隊形とは異なる課題を伴う。乗客はそれぞれの経路を選び、予期せず立ち止まり、刻々と変わる集団を形成する。記録挑戦で示された位置測定、ナビゲーション、障害物回避の機能はこうした業務にも関係する。駅での試験運用では、それらを実際に稼働する公共サービスの現場で試している。
AgiBotは、記録に挑戦したロボット群を公共サービス、文化・観光の演技、テーマパークの展示施設、研究、教育に活用する方針だ。エンターテインメント分野では、屋外のテーマパークでのパレード、広場での商業公演、景勝地の定位置でのショーを想定している。
これらの計画に最も直結するのは、隊形を管理し、グループごとに異なる指示を出せることだ。事業者はこれらの機能を使って、行進の隊列を組んだり、移動する演出を変更したり、1つのスケジューリングプラットフォームを通じてショーの複数のパートを連携させたりできる。
同社が試すのは繰り返しの運用
王氏は、見た目の華やかな動きだけでなく、信頼性の高い導入を目指していると説明した。ロボットを実用段階に持ち込むとはどういうことかについて、AgiBotのパートナー兼上級副社長である同氏は次のように述べた。
導入の核心は、目を見張る曲芸ではありません。ロボットを成熟した生産設備やサービス端末のように稼働させ、つなげばすぐに使え、安定した運転を続け、迅速に複製・拡大できるようにすることです
済南のイベントでは、その目標の3つの要素が一つの演技に集約された。すなわち、一貫性のある量産機、共通のスケジューリング、正確な位置測定だ。製造工程によってロボットの動きがそろい、通信とタイミングの管理によって動作が組み立てられ、位置追跡によって互いに空間を共有できた。
観光施設や展示施設の運営者、公共サービス機関にとって、期待される利点は、機体群をまとめて準備し、管理できることだ。AgiBotは次の段階として、発表済みの用途にロボットを投入する。そこでは準備や移動、継続運用が、記録への単発の挑戦ではなく、繰り返し発生する業務となる。
要点
- AgiBotは10月24日、中国・済南でExpedition A3のヒューマノイドロボット110台を一斉に踊らせ、ギネス世界記録を樹立した。
- 演技は5分43秒にわたり、同期した動きやウェーブ状の動き、カウントダウンの数字、隊形変更を披露した。
- AgiBotによると、110台はすべて標準的な量産機で、ミスなく挑戦を終えた。
- LinkBotsプラットフォームは、機体群のスケジューリング、5GとWi-Fiによる通信、誤差10センチ未満のUWB位置測定を組み合わせた。
- 同社によると、ロボットは輸送用ケースから自律的に出て、スタート位置へ移動した。
- AgiBotは済南の地下鉄駅で試験運用を進めていると発表しており、記録に挑戦した機体群を公共サービス、観光、展示、研究、教育に導入する計画だ。