4本脚、水素エンジン、そして2035年の目標
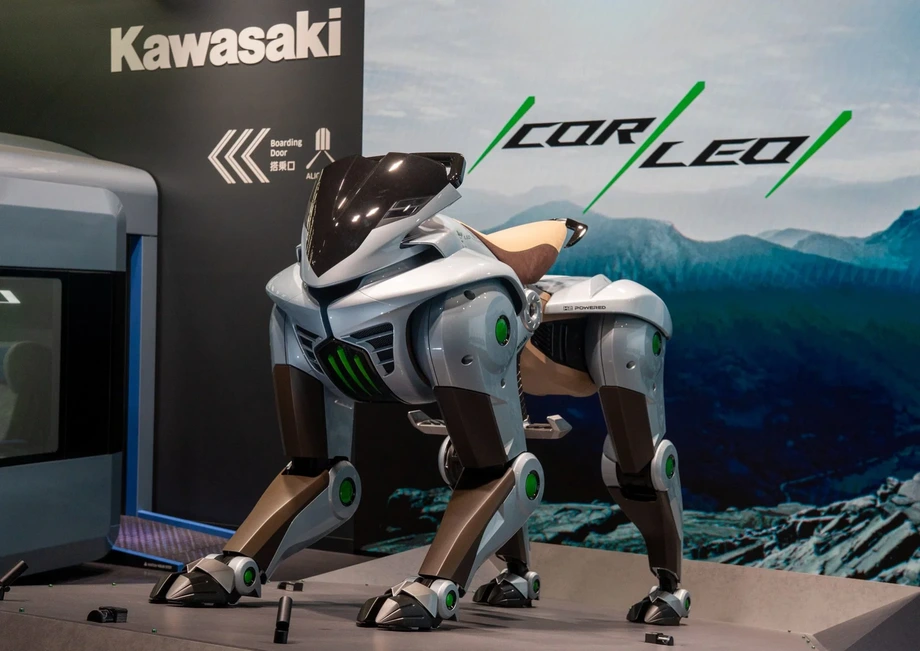
川崎重工業は、4本のロボット脚と水素エンジンを備えた車両「CORLEO(コルレオ)」を開発している。主な目標は、サウジアラビアで開催されるリヤド万博2030での活用と、2035年の商用化だ。それに先立ち、実物大モデルを2026年11月5~8日にミラノで開かれるモーターサイクルショー「EICMA」に出展する予定で、来場者は見学できるが、試乗はできない。
目次
このプロジェクトは、通常は異なる目的を担う日本の産業グループの2つの事業、ロボティクスと二輪車を組み合わせている。CORLEOは車輪の代わりに独立制御される脚を採用し、不整地での移動やバランス、衝撃への対応には二輪車の技術を生かす。カワサキが乗馬になぞらえるように、ライダーは体重移動で操縦する想定だ。
カワサキは2025年12月3日付のCORLEO開発発表で、社長直轄の「SAFE ADVENTURE事業開発チーム」を設置したと発表した。専任組織の設置により、この構想は同社の開発計画に位置づけられた。2027年の完成を目指すライディングシミュレーターも計画に含まれる。
予定では、ミラノでの展示から商用化の目標時期まで9年ある。カワサキは価格、販売地域、航続距離、最高速度、水素搭載量、顧客への納車時期を公表していない。購入を検討する人にとって当面の節目は、展示モデルとシミュレーター、続いてリヤドでの活用となる。
ミラノで公開されるもの
CORLEOは、見本市会場フィエラ・ミラノ・ローのホール11、ブースN46で開かれるカワサキの二輪車展示に出展する予定だ。一般公開は2026年11月5~8日で、その前の2日間は報道関係者と業界関係者向けとなる。
実物大モデルを見れば、二輪車と乗用ロボットの中間に位置する機体の大きさを確かめられる。ブースでCORLEOに試乗することはできない。カワサキは、従来の車両では到達が難しい場所を脚で走破する、新たなパーソナルモビリティとしてこのプロジェクトを説明している。
CORLEOは、2025年大阪・関西万博の「フューチャーライフ万博・未来の都市」ショーケースでコンセプトとして初公開された。カワサキによると、この展示はソーシャルメディア上で約12億インプレッションを生んだ。インプレッションは画面上でコンテンツが表示された回数を指すため、同じ人が複数の投稿を見れば、その分だけ重複して数えられる。
大阪での展示に続き、大規模な二輪車見本市に出展することにも、プロジェクトの出自が表れている。カワサキはCORLEOを、乗客を運ぶだけのロボットではなく、体の動きとバランスを使って人が積極的に乗りこなす乗り物として打ち出している。
二輪車技術を生かした脚
CORLEOの4本脚は、地面の状態に応じて接地点を調整するよう設計されている。制御システムが脚を連動させ、機体とライダーを支える。地面に触れる部分は、グリップ力を確保できる形状とする。車輪では障害物の上を転がるしかない場合でも、脚なら持ち上げて別の場所に接地できるという柔軟性が利点となる。
カワサキは、後脚に同社の二輪車開発技術が直接生かされているとしている。後脚にはスイングアームを基にした構造を採用する。スイングアームは、二輪車の後輪を支え、段差を越える際に上下動させる部品だ。
CORLEOでは後脚がそれぞれ独立して上下し、衝撃を吸収する。カワサキによると、これによりライダーは前方の地形を見やすい姿勢を保ちやすくなるという。進路を見続けられれば、次の障害物に対応する余地も広がる。
カワサキは、ロボティクスによる悪路走破性と、二輪車開発で培った操縦性や安定性を組み合わせる構想だと説明している。山岳地帯や水辺での利用も目標に掲げており、グリップ力、脚の動き、ライダーの姿勢をどう連携させるかが設計の要となる。
体重移動で操縦
CORLEOが想定する操作方法は、なじみのあるハンドルとスロットルの組み合わせに代わり、姿勢や体重配分の変化を使う。センサーがライダーの動きを検知し、制御システムが脚への指示に変換する。
ライダーは体の動きで進行方向を示し、機体が足の置き方やバランス維持といった細かな操作を担う。この役割分担は構想の要となる。険しい道を見ながら、4本のロボット脚を一本ずつ操作することは人にはできないからだ。
カワサキは、難しい地形を人が容易かつ安全に越えられるよう支援する機能を目指している。これは機体だけでなく、乗る人も含めた開発目標だ。操作系は、意図的な動きを読み取ると同時に、段差や斜面、足場の変化による動きにも対応しなければならない。
商用化前に、この新しい乗り方を開発し、体験する手段として計画されているのがシミュレーターだ。カワサキはCORLEOの実車以外にも開発成果を活用する方針で、シミュレーターは独立した製品の可能性も持つ。
水素エンジンで発電する仕組み
CORLEOが想定する動力システムでは、排気量150ccの水素エンジンで発電し、脚を動かす機構に電力を供給する。水素は車体後部に搭載し、ミラノの展示計画ではカートリッジ式と説明している。
150ccはエンジンの排気量、つまりピストンが動く容積を表す。脚に供給できる電力を示す数値ではなく、エンジンの大きさを表すものだ。エネルギーの流れは、水素を燃料としてエンジンを動かし、エンジンで発電機を駆動し、発電した電気で脚の機構を動かすというものだ。
水素燃焼エンジンは、燃料を燃やして機械的な動力を生み出す。一方、燃料電池は異なる方式で、水素の化学エネルギーを直接電気に変換する。カワサキの公式説明では、CORLEOはエンジンで発電する仕組みとされている。
カワサキモータースヨーロッパのトップ、田中茂氏は、このプロジェクトをグループ全体の技術力と、カーボンニュートラルな未来に向けた進展を示す例として紹介している。環境面での目標を評価するには、完成車の燃料消費量に加え、水素の製造・供給方法に関する情報が必要だ。こうした実務面の詳細は、所有者がどこで走行し、燃料を補給できるかにも影響する。
カワサキは別分野ですでに水素関連の商用プロジェクトを手がけている。同社の水素混焼エンジンは、容積比で水素を30%混合した天然ガスを使って発電する産業用機械だ。出力は8メガワット級で、個人向け輸送機器として開発中のCORLEOとは規模が異なる。両プロジェクトは、カワサキが大きく異なる規模で水素燃焼に取り組んでいることを示している。
車両の枠を超えるSAFE ADVENTURE
カワサキは、山岳地帯での移動をより安全にする幅広い取り組み「SAFE ADVENTURE」の一環としてCORLEOを開発している。同社は、山岳事故を減らしながら、山間部を楽しく、誰もが訪れやすい場所にすることを目指す。
計画中のナビゲーションシステムは、天候、気温、路面状況、野生動物の出没を検知し、その情報を使ってより安全なルートへ利用者を誘導する。カワサキによると、スマートフォンなどの機器を通じて案内を届けることができる。車両のディスプレーにも情報を表示する計画だ。
ナビゲーションの開発が取り組むのは、ロボットを直立させることとは別の課題だ。CORLEOの脚制御は一歩ごとの動きを担い、ルート案内はライダーが進路を選ぶのを支援する。機体が通過できる難所でも、先の天候や状況が変われば、別のルートを選んだほうがよい場合がある。
カワサキはSAFE ADVENTUREを、「グループビジョン2030」が掲げる3つの重点分野、すなわち安全・安心な遠隔接続社会、将来のモビリティ、エネルギー・環境ソリューションの一環と位置づける。CORLEOは車両、情報サービス、水素動力システムを通じて、これらの重点分野を結びつける。
大阪からリヤドまでの節目
カワサキの開発計画は10年にわたり、展示、シミュレーション、実用化をそれぞれの段階の節目としている。同社が掲げる目標では、シミュレーターの完成がリヤドでの活用に先行し、商用化はその後となる。
- 2025年:CORLEOのコンセプトモデルを大阪・関西万博で公開。
- 2025年12月3日:商用化に向けた開発と、社長直轄の専任SAFE ADVENTUREチームの設置を発表。
- 2026年11月5~8日:実物大モデルをミラノのEICMAで一般公開する予定。来場者は試乗できない。
- 2027年:CORLEOのライディングシミュレーター完成を目指す。
- 2030年:リヤド万博2030でモビリティ車両としての活用を目指す。
- 2035年:商用化を目指す。
開発計画については、関節部の耐久性、水素消費量、脚制御の安定性を確認するため、2027年まで集中的な実地試験を行うとも説明されている。カワサキの公式発表が2027年の完成目標として明記しているのはシミュレーターで、リヤドについては万博会場内での活用を目指すとしている。
これらの段階では、それぞれ異なる技術課題に取り組む。シミュレーターには、乗る感覚を説得力のある形で再現することが求められる。一方、人を乗せる車両には、信頼性の高い走行、水素の取り扱い、操作系が必要だ。公表された日程では、リヤドでの活用目標から商用化までにさらに5年間の開発期間が設けられている。
まずはシミュレーター、他の用途も検討
カワサキは、CORLEOのシミュレーター技術をゲーム・eスポーツ業界に提供する計画だ。プロジェクトで開発したモーションデータや3次元モデルを活用する構想を示している。
これにより、CORLEOの乗り方をより早い段階で体験できる道が開ける。シミュレーターなら、山に出かけたり水素燃料を利用できる環境を用意したりせずに、動きや反応を再現できる。完成目標の2027年は、車両の商用化目標より8年早い。
CORLEOの物理的な用途としては、アドベンチャーツーリズム、インフラ点検、環境モニタリングなどが検討されている。いずれも、アクセスが難しい場所に到達することが関わる。カワサキが公式に示している当面の重点は、車両の開発、シミュレーター、ナビゲーション、そしてリヤド万博2030での活用だ。
目下の課題は、注目を集めるコンセプトを、繰り返し実現できる乗車体験へと仕上げることだ。独立した脚の動き、体重移動による操作、水素エンジンによる発電、ルート案内を連携させなければならない。カワサキはこの取り組みの日程を掲げており、ミラノでの展示では、実現を目指す車両を一般の人々が間近で見ることになる。
要点
- CORLEOは4本のロボット脚と、発電用の水素エンジンを組み合わせる。
- 実物大モデルは2026年11月5~8日にミラノのEICMAで展示予定。来場者は試乗できない。
- ライダーは体重移動で操縦し、二輪車由来の後脚機構が衝撃を吸収する。
- カワサキは2027年のライディングシミュレーター完成、リヤド万博2030での活用、2035年の商用化を目指す。
- SAFE ADVENTUREには、天候、気温、地形、野生動物の情報を用いたナビゲーションも含まれる。
- 価格、航続距離、最高速度、顧客への納車時期は公表されていない。