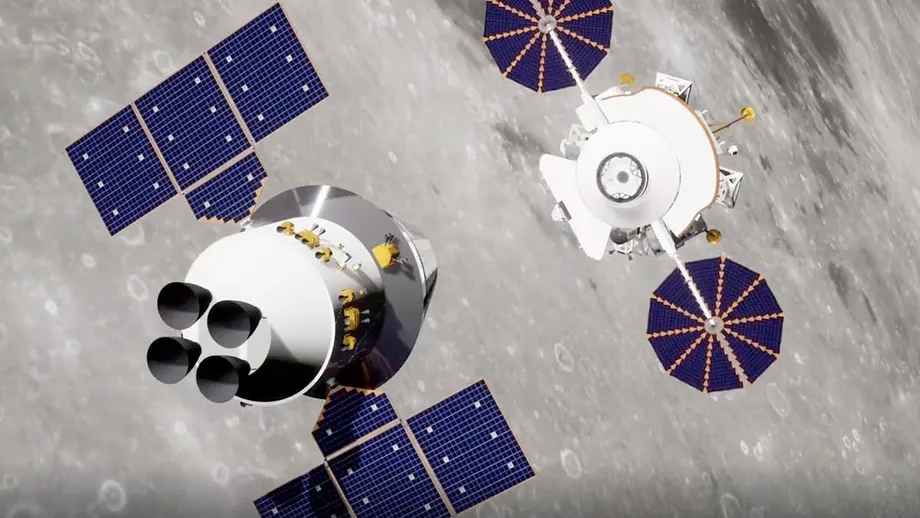
ロケット2機、宇宙飛行士3人、2030年までの月面着陸
中国は、初の有人月面着陸に挑む前に、無人で「夢舟」宇宙船と「攬月」月着陸船を飛行させる計画だ。長征10号ロケット2機を使い、3人を月周回軌道に運ぶミッションに重要な試験段階を加える。宇宙飛行士のうち2人が月面に降り立ち、夢舟は地球と月の間を移動する輸送機として機能する。
目次
計画は、北京で開かれた有人宇宙飛行に関する第7回学術会議の10月31日の報告で示された。800人を超える専門家や学者が参加した同会議の報告は、2030年までに中国の宇宙飛行士を月面に送り、科学調査や技術実験を行い、乗組員を地球に帰還させる目標を掲げた。
中国有人宇宙機関の張景波報道官は、長征10号ロケット、夢舟宇宙船、攬月着陸船、「望宇」月面宇宙服、「探索」月面探査車という中核装備5項目の進捗も説明した。中国航天科技集団が公表した公式計画の進捗報告によると、これらの装備の初期試作は完了した。着陸目標について、同報告は「2030年まで」とする一方、会議の報告は「2030年より前」としている。
実際の課題は、地球から別々に打ち上げた機体を月付近でドッキングさせ、着陸、再離陸、安全な帰還まで連携して機能させることだ。そのため試験計画は、宇宙飛行士が月面に降り立つ瞬間だけにとどまらない。
乗組員の行程では、それぞれの段階が次の機体の準備状況にかかっている。夢舟は着陸船と合流し、攬月は月面から戻り、その後、夢舟が全員を地球に運ばなければならない。計画されている無人飛行では、人が搭乗する前に新型宇宙船を実際に飛行させる。
飛行計画の概要
長征10号ロケット2機を別々に打ち上げ、一方に攬月、もう一方に夢舟を搭載する。両機は月周回軌道で合流し、ドッキングする。ドッキングとは、2機の宇宙船を接続し、人や機材が移動できるようにすることだ。
夢舟は、地球と月周回軌道の間を宇宙飛行士3人が移動するために設計されている。うち2人は攬月に移乗し、月面へ降下した後、再び軌道上の宇宙船へ戻る。この方式では、地球との往復に適した機体と、月付近や月面での活動向けに設計された機体で行程を分担する。
月面活動後、攬月は夢舟と再びドッキングし、着陸した乗組員は地球へ帰還する宇宙船に合流する。そのためミッションでは、着陸の前後に月付近でドッキングを成功させる必要がある。
会議の報告によると、計画されている活動には、着陸、月面移動、サンプル採取、研究、帰還が含まれる。技術目標として、地球と月の間の移動、月面での短期滞在、宇宙飛行士とロボット機器を組み合わせた探査が挙げられている。
試験の実績と今後の予定
会議の報告によると、記載された年の初めには、長征10号の低高度実証試験と、最大動圧下での夢舟の緊急脱出飛行試験が成功していた。最大動圧とは、上昇中に速度と空気密度の組み合わせによって機体にかかる空気力学的負荷が最大になる時点を指す。
張氏の説明では、ほかにも複数の試験が完了している。長征10号の第2段推進システム試験、ロケットを固定した状態での燃焼試験、地上からの夢舟脱出試験、攬月の着陸・離陸確認試験だ。これらは推進、緊急脱出、軌道と月面の間の移動をそれぞれ検証する。
主な節目は複数の段階にまたがるが、10月31日の会議が開かれた年は報告に明記されていない。
- 会議報告で言及された年の初め:長征10号の低高度実証試験と、最大動圧下での夢舟緊急脱出飛行試験が成功。
- 10月31日:北京での進捗報告で、有人着陸に先立つ夢舟と攬月の無人飛行計画を説明。
- 2026年3月:専門誌の記事で、宇宙船システムと緊急時の手順を解説する特集号の内容を紹介。
- 有人着陸まで:長征10号の追加確認飛行と、夢舟・攬月の初飛行を計画。
- 2030年まで:会議報告が掲げる中国初の有人月面着陸の目標。
無人飛行や初の有人月面着陸について、具体的な打ち上げ日は示されていない。今後のミッションには、宇宙飛行士を運ぶ機体の開発と並行して、ロボット探査機「嫦娥7号」も含まれる。
試作段階からシステム試験へ
張氏は、主要な飛行装備の初期試作が完了したと述べた。これは、技術者が設計や動作を試せるよう、装備の初期型が開発された段階を指す。その後の飛行試験では、実際のミッション環境で機体がどう機能するかを調べる。
公式報告は、攬月の統合試験、夢舟の熱試験と脱出試験、長征10号の実証・技術確認飛行を挙げている。統合試験では個々の部品を別々に調べるのではなく、接続された複数のシステムを組み合わせて確認する。熱試験では、装備が温度環境にどう対応するかを検証する。
張氏によると、科学研究・応用ペイロードの設計も確定した。ペイロードとは、科学計測に使う装置など、ミッションの目的を果たすために搭載する機器を指す。同時に、発射施設、追跡ネットワーク、地上着陸施設の整備も進んでいる。
こうした施設は、飛行装備と運用担当者を結び付ける。追跡局は宇宙船の位置を把握し、通信を維持する。着陸・回収施設は飛行の最終段階を支える。張氏は、厳しい飛行試験日程の中で、検証が必要な新技術が多く、作業負担は大きいと述べた。
攬月は着陸後、再び打ち上がる
中国の専門誌「宇宙科学技術」は2026年、有人月探査ミッションを扱う第2特集号として、全150ページに14本の論文を掲載した。3月に報じられた論文の技術情報からは、攬月がどのように降下し、障害物を避け、乗員を軌道へ戻すのかを詳しく知ることができる。
設計では、YF-58-1エンジンを搭載する推進モジュールと、YF-36エンジン4基を搭載する月着陸モジュールを採用する。推進モジュールが主要な軌道変更を担い、その後、月着陸モジュールが降下を完了する。機体の質量は約2万6,000キログラムで、月着陸モジュールの推進系用推進剤は約6,000キログラムとされる。
攬月の4基のエンジンは、制御された着陸と、その後の再上昇の両方を支えなければならない。技術説明によると、月面滞在は数日間で、その後、月周回軌道に戻り、数時間以内に夢舟とランデブーする。
エンジンの不具合が起きれば、計画は変わる。降下前に推進モジュールのエンジンが故障した場合、攬月は軌道上にとどまり、着陸を断念する。YF-36エンジンの1基が故障した場合は、推力の均衡を保つため、反対側のエンジンも停止する。飛行段階に応じて、軌道への復帰、着陸の延期、再上昇にかかる時間の延長などが対応策となり得る。
熱も設計上の課題だ。推進剤タンクは乗員区画の下にあり、着陸エンジンに近接している。技術説明には、断熱・冷却対策のほか、運転中にエンジンの推力を下げる機能も盛り込まれている。
安全な着陸地点を探す
攬月の航法システムは、複数のセンサーを組み合わせる。スタートラッカーで姿勢を把握し、慣性計測装置で動きを追跡、レーダーで距離と速度を測る。光学航法とレーザーセンサーは、月面に近づく際に障害物を識別するのに役立つ。
技術論文によると、航法には、過去の嫦娥月探査機や火星着陸機「天問1号」で使われた機器を活用し、自律制御とバックアップ機能を強化している。自律制御では機体自身が一部の判断を行うため、着陸時に素早い調整が必要な場面で有効だ。
技術説明にある誘導シミュレーションでは、安全な目標地点への接近精度が100メートル以内に達した。懐来県の施設で行われた試験では、縦50メートル、横35メートル、高さ42メートルの試験空間を使い、機器の位置誤差は1メートル未満だった。前者は目標地点へのシミュレーション飛行誘導の精度で、後者は試験施設内での機器配置の精度を示す。
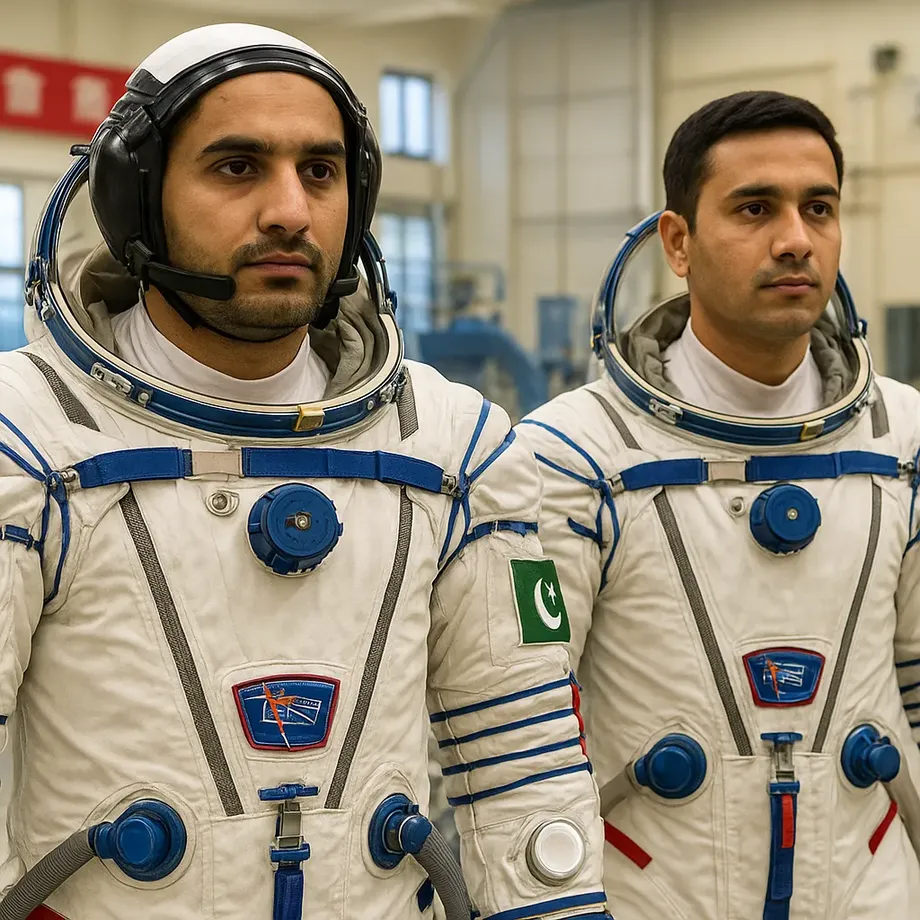
宇宙飛行士も攬月のシミュレーターで訓練している。この訓練は、着陸ソフトの改良や機体の挙動予測に役立てられる。着陸船内部では、予備の光通信接続により、接続が一つ失われてもコンピューターなどのシステム間で情報をやり取りできるようにする。
夢舟の緊急帰還経路
夢舟の安全設計は、発射台から月周回軌道までの緊急事態を想定している。宇宙船には脱出タワーが備わり、上昇前または上昇中に緊急事態が起きた際、乗員カプセルを危険から引き離すことを目的としている。
技術説明によると、技術者が一体型脱出システムではなくタワー方式を選んだのは、前者では加圧や振動に対するサービスモジュールの構造上の要求が高まるためだ。タワー方式なら、打ち上げ時に使う保護用外殻のフェアリング内にサービスモジュールを収められる。
カプセルとサービスモジュールは爆発ボルト8本で、脱出タワーとカプセルは6本で接続されている。指令を受けると部品を迅速に切り離し、脱出手順を実行できるよう設計されている。
宇宙船が月へ向かった後は、緊急時の計画が変わる。地球周回軌道を離れた後に深刻な問題が発生した場合、夢舟は主エンジンを噴射せずに月の周囲を回って地球へ向かうことができる。月周回軌道で故障が起きた場合は、4基または2基のエンジンを使って帰還を開始できる。
月周回軌道からの帰還には、問題の内容や軌道に応じて2~5日かかるとされる。最短の行程でも、緊急事態が起きてから数日間にわたり、物資と機器が機能し続ける必要がある。降下前に攬月で一部の故障が起きた場合には、月面探査用の物資を使って月周回軌道に長期間とどまることもあり得る。
地球への帰還と乗員の回収
夢舟の帰還カプセルは質量約6,000キログラムとされ、耐熱シールドを切り離した後、地上への着地時の衝撃を和らげるエアバッグ6個を使用する。目標とする着地速度は、垂直方向が毎秒8メートル未満、水平方向が毎秒15メートル未満だ。
カプセルは直立または横倒しの状態で着地できる。水平方向の移動速度が十分に低い場合、エアバッグを制御してしぼませることで、直立状態を保つことを目指す。これにより、耐熱対策や飛行制御とともに、回収計画も帰還システムの一部となる。
有人宇宙船の帰還カプセルについて、海上で捜索・回収作業を完了したことも、報告された開発上の節目に含まれている。短い報告には、運用の詳しい情報はない。緊急帰還では、カプセルが予定された着陸地点から離れた場所に到達する可能性があるため、回収作業は重要だ。
夢舟は主に月探査向けに開発されているが、地球低軌道の宇宙ステーションでのミッションにも対応する設計だ。張氏によると、夢舟1号ミッションは、宇宙ステーションの飛行と並んで、一般向けミッションロゴ募集企画に参加する。
月探査と並行する宇宙ステーション運用
会議の報告によると、中国の宇宙ステーションは定常運用に入り、200件を超える科学・応用プロジェクトが軌道上で展開または実施されている。宇宙生命科学、材料研究、基礎物理学、流体の挙動、微小重力下での燃焼などが対象だ。
微小重力とは、軌道上の宇宙船内で経験する、ほぼ無重力の状態を指す。そこで材料や流体、炎を研究することで、地球の重力によって隠れたり変化したりする挙動を観察できる。会議では、有人宇宙飛行の発展をめぐる議論の中で、宇宙ステーションの運用、月面科学、デジタル技術が取り上げられた。
報告はまた、宇宙ステーションに初の外国人宇宙飛行士が訪問することや、コストを抑えるために設計された貨物輸送システムにも言及している。軌道上の研究施設を運用しながら、さらに遠い目的地に向けて準備を進める計画には、こうした追加の取り組みも求められる。
月探査計画は、宇宙船の建造、通常時と緊急時の挙動を確かめる試験、打ち上げ・追跡・回収施設の整備という3種類の作業を結び付けている。次の主な節目は確認飛行と宇宙船の無人ミッションで、計画はより広範な飛行試験段階へと進む。
要点
- 中国は初の有人月面着陸に先立ち、夢舟と攬月の無人飛行を計画している。
- 長征10号ロケット2機が宇宙船を別々に打ち上げ、月周回軌道でドッキングする計画だ。
- 夢舟は宇宙飛行士3人を月周回軌道に運び、そのうち2人が攬月で月面に向かう。
- 会議の報告は2030年より前の着陸を目標とする一方、公式の公開情報は「2030年まで」としている。
- 公式報告によると、ロケット、宇宙船、着陸船、月面宇宙服、探査車の初期試作は完了した。
- 追加の飛行試験、着陸船の統合試験、宇宙船の安全試験が引き続き計画の柱となる。
- 技術論文では、予備エンジンの運用手順、緊急帰還経路、夢舟の地上着陸用エアバッグについて説明している。