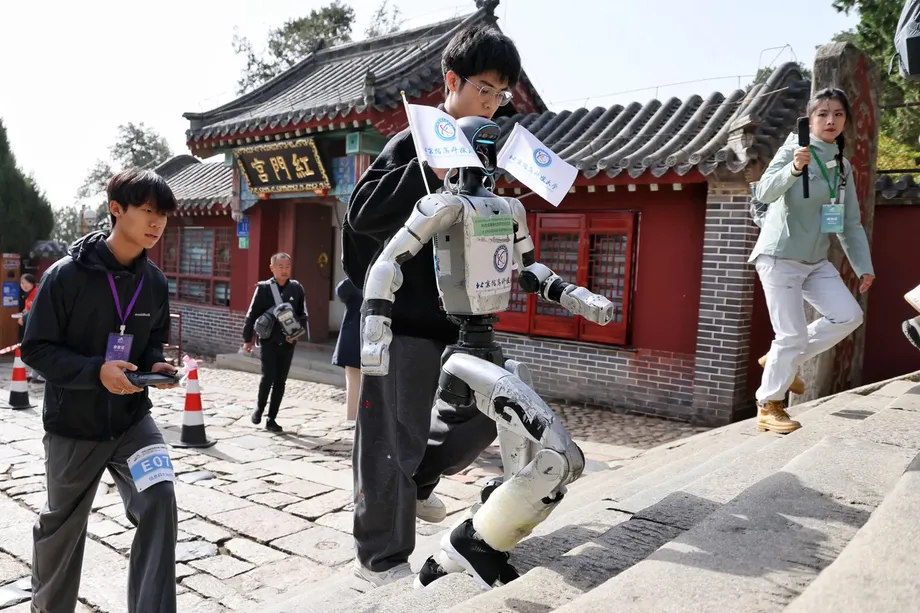
3,100段超の階段がロボットに試練
4足歩行ロボットが中国の泰山で全長3.9キロのコースを43分41秒で登り、急な石段や起伏のある地面、壊れやすい荷物を機械が扱えるかを試す山岳レースで優勝した。他の出場ロボットは卵やミネラルウォーター、スイカを運び、速さと同じくらいバランスが重要となった。
目次
11月2日、中国東部・山東省泰安市で開幕した第1回CMG世界ロボット泰山登山競技大会には、約90チームが参加した。国営放送局の中国中央広播電視総台(CMG)が主催した大会では、人気の登山道である紅門から中天門までのルートが使われ、3,100段を超える階段と600メートル以上の標高差があった。
4足歩行ロボットの最速記録を出したのは、ユニツリーの子会社である北京霊一科技が出場させたUnitree A2だった。ヒューマノイド部門では、智深凌越チームのロボットが公式の短縮コースを27分26秒で完走した。荷物運搬部門では、霊思智能のD50が1時間51分29秒でゴールし、400ポイントを獲得した。
苦戦する機体もあった。バンダナを着けたヒューマノイド1台は石畳の道で倒れ、技術者の対応が必要となった。別の1台は階段を転げ落ち、ごみ箱のそばで停止した。永達智誠チームが出場させた開発モデルのUnitree G1は過熱で棄権し、スタッフに担がれて山を下りた。
登頂の成功や転倒、棄権が相次いだことで、この大会は珍しい見世物にとどまらない実践的な意味を持った。地面や荷物、移動距離が同時に難題となる状況で、ロボットがどう動くかを試す場となった。
競技ごとに異なる能力を測定
主催者は、ヒューマノイドの速さ、脚式ロボットの速さ、脚式ロボットの荷物運搬、ロボット外骨格による補助の4種目を設けた。さらに、変化に富んだ地形での移動を試す探索チャレンジも行われた。いくつかの部門では賞金も用意された。
ヒューマノイドの速度競技では、山道全体より短い公式ルートが設定された。紅門広場から斗母宮までの約1.6キロで、600段を超える階段が含まれていた。完走したチームは、斗母宮から壺天閣までの、さらに難しい区間に挑戦することもできた。
そのため、優勝した智深科技のYinyi NE01が挑んだ課題は、Unitree A2のものとは異なる。両者の記録は、距離の違う別々の競技で出されたものだ。結果を追う読者に向けて、主な成績を以下にまとめる。
- 4足歩行ロボットの速度競技:北京霊一科技のUnitree A2、43分41秒。
- ヒューマノイドの速度競技(公式短縮コース):智深凌越チームのYinyi NE01、27分26秒。
- 荷物運搬競技:霊思智能のD50、400ポイント、1時間51分29秒。
荷物運搬競技では、成績の測り方も独自だった。速く登ることも重要だが、荷物を運ぶには、移動中ずっと荷物を扱える機体でなければならない。公表された結果には優勝機のポイントとタイムが記されているが、採点方法の詳細は説明されていない。
卵が難しい荷物である理由
卵のかごやミネラルウォーター、魔法瓶を運ぶロボットは、買い物袋を持って階段を上る人にもなじみのある課題に直面した。荷物によって、体のバランスの取り方が変わるのだ。スイカも、競技の運搬課題にかさばる荷物として加わった。
ロボットは足を持ち上げるたびに、自分の重さと荷物を合わせた負荷を支えなければならない。階段では、次の足場に合わせて調整しながら、荷物を繰り返し持ち上げることになる。急な動きはロボットのバランスを崩したり、運んでいる物を傷めたりする恐れがあるため、登り切るには十分なパワーだけでなく、動きを制御する力も必要だ。
ユニツリー科技のマーケティングマネジャー、陳熙雲氏は、荷物運搬競技について、運搬能力と、動きながら重心を調整する能力が試される難しい課題だと説明した。簡単に言えば、脚や荷物が動くたびに、ロボットはバランスを取り直さなければならない。
陳氏は、こうした試験を経た機体は、将来的に山間部への物資配送、緊急救助、屋外点検などに役立つ可能性があると述べた。荷物の選定にも、こうした用途が反映されている。難しい道を通って必要な物資を届けるのは実務的な仕事であり、到着時間だけでなく、届けた物の状態も重要となる。
石畳の道では安定した歩行以上の技術が必要
泰山のルートには、階段や比較的平坦な区間、石畳が混在する。実験室の滑らかな床を歩けるロボットでも、こうした地形ではより頻繁な調整が必要となり、足の置き場や移動速度を選ばなければならない。
山東友博特智能機器人の副総経理、周通氏によると、チームは山道に単一の歩行パターンを適用できないため、複数の動作戦略を開発した。その方法では、異なる戦略を組み合わせ、実環境から得た大量のデータを使って訓練した。
周氏は、登り、平地を速く移動し、さらには走るのにも適した動きをロボットが見つけられるよう取り組んだと説明した。ルートが変わっても、安定性と速さを両立させることが目標だった。
歩容とは、脚を動かすパターンのことだ。人は歩道から階段に移るとき、ほとんど意識せずに歩き方を変える。ロボットには、制御ソフトウェアが同様の判断をし、モーターが正確に動いて機体を直立させる必要がある。
過熱でヒューマノイド1台が登山を断念
永達智誠チームの開発モデル、Unitree G1は、過度の発熱で競技を中断した。操縦者は安全を考慮して棄権を選び、スタッフが機体を担いで山を下りた。
長い登りでは、ロボットは重力に逆らいながら、自身の重量を持ち上げ続けなければならない。モーターやパワーエレクトロニクスなどの部品は、稼働中に熱を発する。バッテリー容量や可動部品の強度と並び、熱の管理も持久力を左右する要素だ。
G1の棄権は、コース上で目に見えた他の転倒とは別の課題を浮き彫りにした。倒れずに進むことも必要だが、長い登山の間、稼働を続けることも求められる。機体の修理や、続行できなくなった機体の撤去に備えて、技術者が待機する必要もあった。
大会では、こうした課題が一つの道のりに集約された。斜面を登る十分なパワー、階段での安定した足取り、そして登山が続く間も動き続ける持久力が必要だった。
観光客も利用するルートを速く登る
Unitree A2の優勝タイムは、全長3.9キロのコースで44分を切った。中国の国営放送局が紹介した比較によると、一般の観光客がこのルートを完走するには通常、少なくとも2時間かかる。
2時間を基準にすると、ロボットはその約36%の時間で完走し、およそ76分短縮した。600メートルを超える標高差のあるルートで、平均すると時速約5.4キロのペースだった。
観光客との比較から、速度のイメージがつかみやすくなる。結果からは、なぜ速度が部門別に分けられたのかも分かる。ヒューマノイドの公式ルートは短く、荷物運搬部門の優勝機は、物資を運ぶ課題に取り組みながら完走まで約2時間を要した。
外骨格競技では人も試験に参加
外骨格補助競技では、異なる種類の機械が山に持ち込まれた。ロボット単独でルートを登るのではなく、外骨格が装着者を支え、外部構造と機械的な補助によって動きを助ける。
この競技が加わったことで、大会の対象は自律走行ロボットから、人と直接協働する機械へと広がった。山の階段で繰り返し登る動作を補助することは、無人のロボットが自分で足場を選ぶこととは異なる工学的課題だ。
大会では、歩行者が利用する実際の環境で、両方の方式が試された。速度や荷物運搬に加え、探索チャレンジも設けられ、決まったゴールにどれだけ速く着くかだけでなく、変化に富んだ地形をどう移動するかも競われた。
歴史ある山が技術の舞台に
泰山はユネスコ世界遺産であり、中国で文化的に最も重要な山の一つだ。皇帝が何世紀にもわたって儀式のために訪れ、中国神話でも重要な位置を占めている。
レースは、万仙楼や斗母宮などの名所を結ぶ、観光客にもおなじみのルートを通った。全コースのゴールは山の中腹にある中天門で、ヒューマノイドの公式コースはそれより手前の斗母宮がゴールだった。
ロボットが登る様子を見ようと、観光客が足を止めて写真を撮った。泰安市の文化・観光当局者は、この大会を実際の山岳環境で開催された世界初のロボット競技と説明し、技術、スポーツ、観光を結びつける取り組みとして紹介した。
泰安市の観光当局は、大会に関連した教育旅行や技術体験の実施を検討すると述べた。市にとって、この競技はすでに知られた文化観光地を訪れる新たな理由となった。ロボット開発者にとっては、同じ古い山道が、現代の機械を試す難しい場所となった。
要点
- 山東省の泰山で11月2日に開幕した大会に、約90チームが参加した。
- 全コースは3.9キロ、3,100段超の階段、600メートル超の標高差があった。
- 北京霊一科技のUnitree A2が、4足歩行ロボットの速度競技で43分41秒を記録して優勝した。
- ヒューマノイドの優勝機は、より短い公式コースを27分26秒で完走した。
- 霊思智能のD50が、400ポイントを獲得して荷物運搬競技で優勝した。
- Unitree G1の開発モデルは過熱で棄権し、他の出場機も転倒した。
- 各競技では、速度、バランス、運搬能力、持久力、登山者への補助が試された。